자동 리깅의 작동 원리와 모델 준비 방법
최종 업데이트: 2026년 9월.
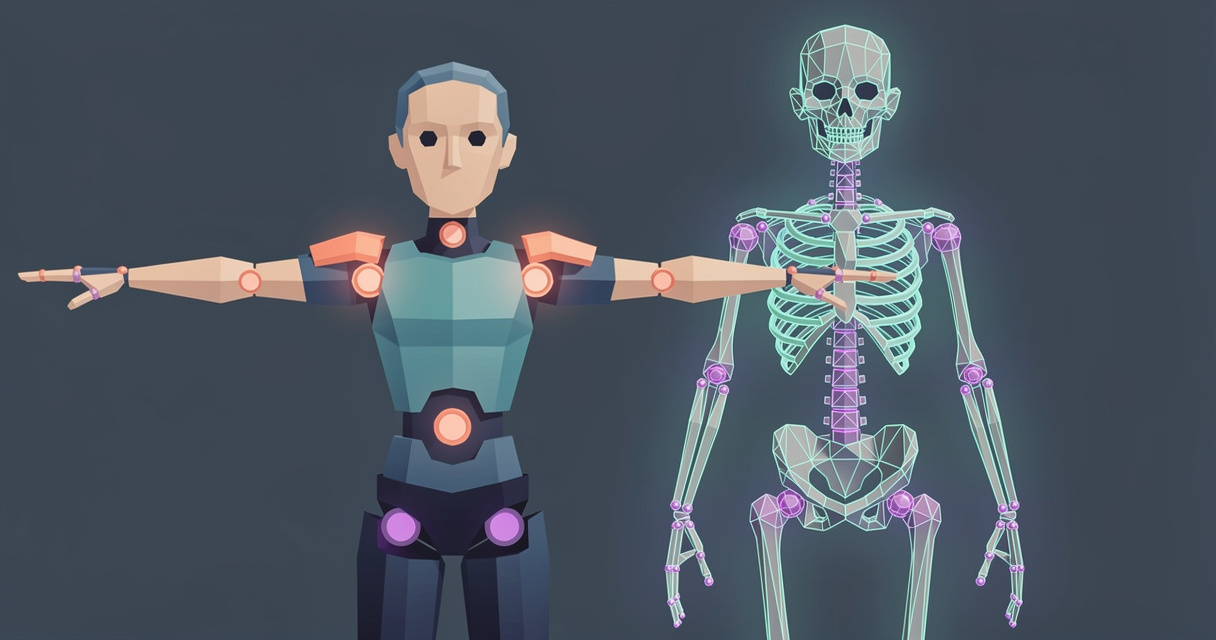
자동 리깅은 정적인 3D 캐릭터 안에 스켈레톤을 배치하고 각 뼈가 각 버텍스를 얼마나 끌어당길지 계산하여, 뼈가 움직일 때 메시가 구부러지게 합니다. 템플릿 스켈레톤을 마커에 맞추는 방식(Mixamo, Auto-Rig Pro)이든 학습된 모델로 관절을 예측하는 방식(RigNet, UniRig, Cinevva의 Auto Rigger)이든, 모든 자동 리거가 원하는 입력은 같습니다. T 포즈 또는 A 포즈를 취하고 사람 크기에 맞춰져 있으며 정면을 바라보는 하나의 연결된 메시만 파일에 있어야 합니다. 이 조건을 충족하면 휴머노이드를 1분 이내에 리깅할 수 있습니다. 반대로 소품이 포함된 여러 셸의 포즈 모델을 입력하면 팔꿈치가 접히고 모자는 공중에 뜨는 결과가 나옵니다.
빠른 답변
- 리그란: 관절 계층 구조에 더해, 모든 버텍스마다 합이 1인 최대 4개의 관절 인덱스와 웨이트를 포함한 것입니다. glTF에서는
skins배열과JOINTS_0,WEIGHTS_0버텍스 속성에 해당합니다. - 자동 리거가 관절을 배치하는 방식: 템플릿 스켈레톤을 메시의 랜드마크에 맞추거나, 학습된 모델을 사용해 지오메트리에서 관절 위치를 예측합니다.
- 입력해야 할 모델: 하나의 밀폐된 메시, T 포즈 또는 A 포즈, 발에 위치한 원점, 약 1.8미터의 키, 적용된 트랜스폼, 바깥쪽을 향한 노멀, 아마추어와 소품 없음.
- 확인 방법: 팔꿈치와 무릎을 굽히고 겨드랑이와 엉덩이 부분을 살펴본 다음, 손목을 비틀어 사탕 포장지처럼 찌그러지는 현상이 있는지 확인합니다.
- 2026년 가장 빠른 방법: GLB, FBX 또는 OBJ를 Auto Rigger에 업로드하면 애니메이션 클립이 베이크된 리깅 GLB를 받을 수 있습니다.
빠른 참고표
| 방법 | 관절 배치 | 입력 | 출력 | 비휴머노이드 | 비용 |
|---|---|---|---|---|---|
| Cinevva Auto Rigger | 학습 기반, 이족 및 사족 | 최대 50MB의 GLB, FBX, OBJ | 베이크된 클립이 포함된 리깅 GLB | Pro 엔진에서 사족 지원 | 첫 리깅 무료, 이후 Standard 또는 Pro 플랜 |
| Cinevva Rig for Blender | 컴퓨터에서 실행되는 동일한 엔진 | 모든 메시, Blender 4.2 이상 | Mixamo 명명 규칙의 스켈레톤 | 온라인 Pro 엔진을 통해 지원 | 출시 가격 $29, 무제한 |
| Mixamo | 템플릿, 사용자가 배치하는 마커 | FBX, OBJ, ZIP | FBX 또는 DAE | 미지원 | Adobe ID로 무료 |
| Blender Rigify | 수동 메타리그 배치 | Blender의 모든 메시 | 컨트롤 리그, 자동 웨이트 | 고양이, 늑대, 말, 상어 메타리그 | 무료, 기본 포함 |
| Auto-Rig Pro | 스마트 마커, 선택적 AI | Blender의 모든 메시 | 컨트롤 리그 및 게임 내보내기 | 휴머노이드 중심 | 유료 애드온, 일회성 결제 |
| Tripo Auto Rig | 학습 기반, 먼저 rig-check 실행 | 최대 150MB의 GLB, GLTF, FBX, OBJ, STL | GLB 또는 FBX | v2.5에서 6가지 크리처 플랜 | API 크레딧 |
| UniRig | 자기회귀 예측 | OBJ, FBX, GLB, VRM | FBX | 인간, 동물, 오브젝트 | 무료, MIT 코드, 자체 호스팅 |
리그의 실제 구성 요소
스켈레톤. 각 관절이 부모를 기준으로 한 트랜스폼을 갖는 관절 트리입니다. 어깨를 움직이면 팔꿈치, 손목, 손가락도 함께 따라옵니다. glTF에서 스켈레톤은 별도의 구조가 아닙니다. glTF 2.0 사양의 Skins 섹션에 따르면 “스킨 메시의 포즈를 제어하는 데 사용되는 관절 계층 구조는 단순히 노드 계층 구조”이며, 어떤 노드가 관절인지 지정하는 skin.joints 배열이 있습니다. 그래서 GLB 뷰어는 뼈를 씬 그래프의 일반 노드로 표시합니다.
바인드 포즈. 스킨을 연결할 때 캐릭터가 취하고 있던 포즈입니다. glTF는 이를 관절마다 하나씩 있는 MAT4 형식의 inverseBindMatrices로 저장하며, 이는 “스키닝되는 좌표를 각 관절과 같은 공간으로 가져오는 데 사용”됩니다. 다운로드한 애니메이션에서 캐릭터의 팔이 가슴을 관통하며 접힌다면, 대개 이 부분이 서로 맞지 않는 것입니다.
스킨 웨이트. 각 버텍스를 어떤 관절이 얼마나 움직이는지 나타냅니다. glTF는 이를 모두 VEC4인 JOINTS_n과 WEIGHTS_n 속성에 저장하므로, 각 세트는 버텍스당 최대 4개의 영향을 담을 수 있습니다. 웨이트는 “음수여서는 안 되며”, 그 합은 “합리적으로 가능한 한 1.0에 가까워야 합니다”. 아래팔 중간의 버텍스는 아래팔의 영향을 100% 받습니다. 팔꿈치 주름의 버텍스는 위팔 55%, 아래팔 45%일 수 있으며, 이 혼합 덕분에 팔꿈치가 찢어지지 않고 주름지며 구부러집니다. 이것이 모든 엔진이 버텍스 셰이더에서 계산하는 선형 블렌드 스키닝이며, 손목 부분에서 살펴볼 잘 알려진 약점이 하나 있습니다.
캐릭터에서 각 요소가 어디에 위치하는지 살펴보겠습니다.
리깅은 관절을 배치하고 웨이트를 계산하는 작업입니다. 수작업으로는 캐릭터 하나당 반나절이 걸리지만, 자동으로 처리하면 몇 초에서 몇 분이면 됩니다.
자동 리거가 관절을 배치하는 방식
템플릿 피팅. 도구에는 하나의 휴머노이드 스켈레톤이 있으며, 모델의 랜드마크가 어디에 있는지 알아야 합니다. Mixamo는 사용자에게 직접 위치를 지정하게 합니다. Adobe의 리깅 도움말 페이지에 따르면 FBX, OBJ 또는 ZIP을 업로드하고 “주요 지점(손목, 팔꿈치, 무릎, 사타구니)에 마커를 배치”한 후 확인하면 되며, 리깅은 “일반적으로 몇 분 정도 걸립니다”. (Mixamo는 2026년 9월 기준으로 여전히 온라인에서 제공되며 Adobe ID로 무료로 이용할 수 있지만, 도움말 페이지는 2021년 9월에 작성되었고 2025년 6월에는 며칠간 서비스 중단이 발생했으므로 리깅된 파일을 보관해 두세요.) Auto-Rig Pro의 Smart 모드는 Blender 안에서 같은 작업을 수행하며, “마커를 자동으로 설정하는 AI 모델을 옵션으로 구현”했습니다. Rigify는 완전 수동 방식에 해당합니다. Rigify 기본 사용법 페이지에 따르면 Generate Rig를 누르기 전에 “메타리그 뼈를 올바른 위치로 이동해야 합니다”. 템플릿 피팅은 결과를 예측하기 쉽고 표준 뼈 세트를 제공하므로 리타기팅에 적합합니다. 하지만 팔다리가 더 있거나 목이 없거나 꼬리가 있는 등 캐릭터가 템플릿과 일치하지 않으면 제대로 작동하지 않습니다.
Cinevva의 자동 리거는 두 번째 계열에 속합니다. 업로드된 모델이 이족보행인지 사족보행인지 감지하고, 스켈레톤을 맞춘 뒤 별도의 마커 배치 없이 버텍스를 바인딩합니다. Fast 엔진은 휴머노이드를 처리하며 무료 첫 다운로드에 사용됩니다. 사족보행 캐릭터와 처리하기 까다로운 휴머노이드는 Standard 및 Pro 요금제의 Pro 엔진으로 전달됩니다. Blender 애드온은 동일한 Fast 엔진을 로컬에서 실행하며 감지된 뼈와 손가락 수를 알려줍니다.
포즈와 단일 메시가 중요한 이유
Adobe의 Mixamo FAQ에는 모든 리거가 공통적으로 요구하는 조건이 나와 있습니다. 캐릭터는 "머리, 몸통, 팔, 다리 영역이 명확히 구분"되어야 하고, "기본 또는 중립 포즈"여야 하며, "파일에 다른 콘텐츠가 없어야" 하고, "각 부위 사이에 틈이 없어야" 하며, "씬 중앙에 배치"되어야 합니다. 그 이유는 다음과 같습니다.
T 포즈 또는 A 포즈. 마커 배치 방식과 학습 기반 예측 방식 모두 몸통에서 돌출된 튜브 형태의 지오메트리를 찾아 팔다리를 식별합니다. 팔을 몸 옆에 붙이면 몸통과 합쳐져 웨이트가 서로 번지므로, 팔을 들어 올릴 때 흉곽까지 함께 끌려갑니다. A 포즈(팔을 약 45도 아래로 내린 자세)는 겨드랑이가 덜 늘어나기 때문에 엄격한 T 포즈보다 어깨 스키닝이 조금 더 잘될 때가 많습니다. 팔짱을 끼거나 영웅 포즈를 취한 상태는 제대로 작동하지 않으며, 리그는 해당 포즈를 중립 포즈로 간주해 만들어집니다.
하나로 연결된 메시. 웨이트는 공기 중의 거리가 아니라 메시 볼륨을 통과하는 거리를 기준으로 계산됩니다. Blender 매뉴얼은 자동 웨이트가 "해당 버텍스에서 특정 뼈까지의 거리를 기준으로('본 히트' 알고리즘)" 작동한다고 설명하며, 학습 기반 리거도 유사한 지오데식 특징을 사용합니다. 목에서 1밀리미터 떠 있는 머리나 별도의 셸로 된 장갑은 독립된 아일랜드이므로 솔버가 연결 관계를 추측해야 합니다. 이 경우 팔을 움직여도 장갑이 제자리에 남는 일이 흔합니다.
두 모델을 나란히 비교하면 업로드하기 전에도 차이를 쉽게 확인할 수 있습니다.
스케일과 원점. Rigify는 이를 명확히 설명합니다. "Rigify는 1단위가 1미터에 해당한다고 가정합니다. 따라서 사람의 키는 약 2단위입니다." 학습 기반 리거도 대체로 사람과 비슷한 스케일의 캐릭터로 학습되었습니다. 센티미터 기반 도구에서 높이 180단위로 내보낸 캐릭터는 모든 리거가 예상하는 범위를 벗어나며, 원점이 엉덩이에 있는 모델도 마찬가지입니다.
무엇이 왜 망가지는가
| 문제 | 나타나는 현상 | 원인 |
|---|---|---|
| 여러 메시 또는 분리된 셸 | 몸이 움직여도 모자나 장갑이 제자리에 남음 | 각 아일랜드의 웨이트가 따로 계산되고 작은 아일랜드는 잘못된 관절에 바인딩됨 |
| 비매니폴드 지오메트리(구멍, 내부 면, 중복 버텍스) | 버텍스가 뾰족하게 튀거나 심을 따라 웨이트가 뒤집힘 | 볼륨 기반 웨이팅은 안팎을 구분하기 위해 닫힌 표면이 필요함 |
| 잘못된 스케일 또는 단위 | 업로드가 거부되거나 몸 전체에 관절 하나만 생성됨 | 모델 크기가 예상 범위보다 100배 또는 1,000배 벗어남 |
| 뒤집힌 노멀 | 검거나 비쳐 보이는 부분이 생기고 주변 웨이트가 혼란스러워짐 | 안팎 판정이 노멀을 사용해 어느 쪽이 신체인지 결정함 |
| 파일에 포함된 소품과 액세서리 | 검이 팔다리로 인식됨 | Mixamo FAQ: "추가 팔다리, 날개, 꼬리 또는 큰 머리카락과 의상 항목은 작동하지 않을 수 있음" |
| 별도 셸로 된 의상 | 치마나 코트를 다리가 뚫고 나옴 | 의상과 몸에 조금씩 다른 웨이트가 적용되어 서로 어긋남 |
| 비대칭 | 한쪽 팔은 리깅되지만 반대쪽은 리깅되지 않음 | 템플릿 리거는 한쪽을 미러링하므로 비대칭이 크면 미러링이 실패함 |
| 휴머노이드 리거에 사족보행 모델을 전송함 | 앞다리가 팔이 되고 꼬리는 무시됨 | 휴머노이드 템플릿에는 팔 두 개와 다리 두 개만 있음 |
의상 셸은 실제 작업에서 가장 흔한 실패 원인입니다. 생성형 도구나 마켓플레이스의 캐릭터가 대개 이런 방식으로 만들어지기 때문입니다. 바로 이러한 이유로 Auto-Rig Pro는 "여러 겹의 의상, 소품, 복잡한 토폴로지"를 위한 Voxelized 스키닝 모드를 제공합니다. 사용하는 도구에 모드가 하나뿐이라면 먼저 의상을 몸에 병합하세요. 사족보행 여부는 체형 구조의 문제입니다. Mixamo는 "이족보행 휴머노이드 전용"인 반면, Tripo의 리깅 API에는 "사족, 육족, 팔족, 뱀형, 수생형, 조류형" 리그를 위한 v2.5-20260210 모델이 있으며, Cinevva 리거는 사족보행 캐릭터를 Pro 엔진으로 보냅니다.
10분 만에 모델 준비하기
Blender에서 복사본을 사용해 모두 진행하세요.
캐릭터가 아닌 것은 모두 삭제합니다. 카메라, 조명, 바닥, 기존 아마추어, 모든 애니메이션을 삭제하세요. Mixamo FAQ에는 "추가 헬퍼 오브젝트, 카메라 또는 씬 오브젝트가 있으면 자동 리거가 작동하지 않습니다"라고 나와 있습니다.
결합하고 병합합니다. 몸과 함께 변형되어야 하는 모든 메시를 선택하고 결합합니다(Ctrl-J). 편집 모드에서 모두 선택한 뒤 메시, 병합, 거리 기준을 실행하세요. 그러면 "일정 거리보다 서로 가까운 각 버텍스 군집"이 병합됩니다. 병합 거리를 0.0001m로 시작하고 심이 여전히 벌어져 있을 때만 값을 높이세요. 검은 제외해야 합니다. 몸을 리깅한 다음 소품을 손 뼈의 자식으로 설정하세요. glTF 사양에서도 "관절 노드에는 다른 노드가 연결될 수 있습니다"라고 허용하고 있습니다.
노멀을 재계산합니다. 메시, 노멀, 바깥쪽으로 재계산(Shift-N)을 실행하세요. 이 기능은 "필요한 경우 선택한 면의 방향을 뒤집어 모두 바깥쪽을 향하게 합니다." 먼저 면 방향 오버레이를 켜세요. 빨간색은 안팎이 뒤집혔다는 뜻입니다.
중립 포즈로 만듭니다. 캐릭터가 특정 포즈로 만들어졌다면 임시 아마추어나 비례 편집을 사용해 팔을 T 또는 A 포즈로 옮기고 다리를 곧게 펴세요. 팔이 몸통에서 20~30도만 떨어져 있어도 몸 옆에 붙어 있는 것보다 훨씬 잘 리깅됩니다.
원점과 스케일을 설정합니다. 원점은 발바닥에 두고 캐릭터는 월드 좌표 0에 배치하세요. N 패널의 치수를 확인합니다. 사람의 키는 1.7~1.9미터여야 합니다. 180 또는 1800으로 표시된다면 스케일을 줄이세요.
트랜스폼을 적용합니다. 오브젝트, 적용, 모든 트랜스폼(Ctrl-A)을 실행하세요. 매뉴얼의 경고에도 "리깅과 애니메이션 작업 전에 트랜스폼을 적용하는 것이 좋습니다"라고 명시되어 있습니다. 이렇게 하면 회전과 스케일이 버텍스에 베이크되므로 리거가 X축으로 90도 회전되고 스케일이 0.01로 설정된 오브젝트를 보지 않게 됩니다. 대부분의 FBX 임포트 모델이 이런 상태로 들어옵니다.
GLB로 내보냅니다. 파일, 내보내기, glTF 2.0을 선택하고 형식을 glTF Binary(.glb)로 설정하세요. 내보내기 문서에서는 이를 "모든 메시 데이터, 이미지 텍스처 및 관련 정보가 하나의 바이너리 파일로 패킹된 단일 .glb 파일"이라고 설명합니다. 포함에서 선택한 오브젝트를 체크하세요. 트랜스폼의 +Y Up은 켜 둡니다. 데이터의 메시에서 모디파이어 적용, UV 및 노멀을 체크하세요. 애니메이션은 끕니다. 결과물을 GLB 뷰어에서 열어 메시가 하나이고, 아직 스켈레톤이 없으며, 파일 크기가 자동 리거의 50MB 제한보다 작은지 확인하세요. 리거는 FBX와 OBJ도 직접 지원하며, 텍스처가 포함된 ZIP 압축 OBJ 번들도 사용할 수 있습니다.
30초 만에 리그 평가하기
레스트 포즈에서는 모든 문제가 감춰집니다. 대신 포즈를 취하거나 클립을 재생하세요(GLB 뷰어에는 뼈 오버레이가 있으며 베이크된 클립을 재생할 수 있습니다).
팔꿈치와 무릎을 90도로 굽힙니다. 안쪽은 납작하게 접히지 않고 주름져야 하며, 바깥쪽은 볼륨을 유지해야 합니다. 무릎이 납작하게 찌그러진다면 웨이트 전환이 세 개나 네 개가 아닌 하나의 버텍스 루프에서 이루어진다는 뜻입니다. 이는 리거보다 메시 밀도에 더 가까운 문제입니다. 팔을 머리 위로 올리고 겨드랑이를 확인한 다음, 스쿼트 자세를 취하고 엉덩이를 살펴보세요. 각 부위에서는 관절 세 개가 만납니다. 웨이트 번짐이 있으면 팔을 올릴 때 가슴까지 함께 들리고, 의상 셸 문제가 있으면 허벅지가 바지 다리를 뚫고 나옵니다.
손목을 90도 비틀고 아래팔을 확인하세요. 아래팔 중간이 잘록하게 찌그러진다면 선형 블렌드 스키닝의 사탕 포장지 아티팩트입니다. 두 관절에 각각 절반씩 웨이트가 적용된 버텍스에는 회전된 행렬과 회전되지 않은 행렬을 혼합한 결과가 적용되며, 이 혼합으로 인해 축을 향해 수축합니다. 모든 자동 리거에서 어느 정도 발생합니다. 아래팔 트위스트 본이나 엔진의 듀얼 쿼터니언 스키닝으로 이를 감출 수 있습니다.
걷기 애니메이션을 재생하세요. 접지 시점에는 발이 바닥에 고정되어야 합니다. 발이 미끄러지는 것은 대개 클립이 제자리 이동 방식으로 제작되었으며 게임에서 캐릭터를 직접 이동해야 한다는 뜻입니다. 발이 바닥에 가라앉거나 떠 있다면 리그의 스케일과 클립의 스케일이 맞지 않는 것입니다.
처음 네 가지 테스트를 통과하면 게임에 사용하기에 충분한 리그입니다. 두 가지가 실패한다면 웨이트를 직접 페인팅하기보다 메시를 수정하고 다시 리깅하세요. 두 번째 시도에는 1분이 걸리지만 웨이트 페인팅에는 1시간이 걸립니다.
리그에 애니메이션을 적용하는 방법
애니메이션은 거의 항상 라이브러리, 모션 캡처, 텍스트-투-모션 모델 등 다른 곳에서 가져옵니다. 리타기팅은 특정 스켈레톤용으로 제작된 클립을 본 이름, 비율, 바인드 포즈가 다른 스켈레톤에 복사하는 작업입니다.
첫 번째 난관은 본 이름이므로 휴머노이드 명명 규칙이 중요합니다. Mixamo는 본에 mixamorig:Hips, mixamorig:LeftArm 같은 이름을 사용합니다. 수많은 클립이 이 형식으로 제작되면서 "Mixamo 호환"이 사실상의 표준이 되었습니다. Tripo API는 "Mixamo 호환 본 명명 규칙"을 위한 mixamo 사양을 제공하며, Cinevva의 Blender 애드온도 Mixamo 방식으로 명명된 스켈레톤을 출력합니다. VRM 휴머노이드 사양은 이름 대신 역할을 정의합니다. 필수 본 15개(엉덩이, 척추, 머리와 양쪽의 허벅지, 종아리, 발, 위팔, 아래팔, 손)에 더해 가슴, 목, 눈, 턱, 발가락, 손가락을 선택적으로 지원합니다. Unity의 Humanoid 아바타에도 동일하게 "최소 15개의 본"과 T 포즈가 필요합니다. 리그에 이 15개의 본이 있다면 거의 모든 대상에 리타기팅할 수 있습니다.
두 번째 난관은 비율과 바인드 포즈입니다. 본의 로컬 축 방향이 서로 다른 두 스켈레톤 사이에서 로컬 회전을 그대로 복사하면 팔이 90도 어긋납니다. Cinevva의 애니메이션 라이브러리는 월드 공간에서 계산해 이 문제를 피합니다. 각 프레임에서 "소스 관절이 자체 바인드 포즈를 기준으로 실제로 어디에 있는지 계산한 다음, 사용자의 관절을 사용자 바인드 포즈를 기준으로 그에 대응하는 위치에 배치"합니다. 이름을 유연하게 매칭하고(mixamorig:LeftArm, LeftArm, left_arm을 모두 인식), 손가락을 선택 사항으로 처리하며, 업로드한 모든 휴머노이드에 CC0 클립 260개를 리타기팅합니다. 프롬프트 애니메이션도 생성된 모션에 같은 방식을 사용합니다. 77개 본으로 구성된 소스 스켈레톤의 몸체 본 22개를 캐릭터에 매핑하고 Mixamo, Tripo, Reallusion CC4, UE5 및 일반 명명 규칙을 자동으로 감지합니다.
사족보행 동물에는 이 방식을 적용할 수 없습니다. 이족보행 캐릭터의 척추를 개의 척추에 합리적으로 매핑할 방법이 없기 때문에, Cinevva 리거가 생성한 네발 동물 리그에는 걷기 사이클이 베이크되어 제공되며 탐색할 수 있는 애니메이션 라이브러리는 없습니다.
자동 리깅이 여전히 실패하는 부분
손가락. 몇 센티미터 안에 작은 본 20개가 모여 있고, 흔히 벙어리장갑처럼 모델링되거나 손가락끼리 붙어 있습니다. 학습 기반 리거는 한쪽 손에서 손가락 세 개를, 다른 손에서는 다섯 개를 찾거나 엄지손가락을 손바닥에 합쳐 버리기도 합니다. 이 때문에 Cinevva 애드온은 손가락 수를 보고하며 애니메이션 라이브러리는 손가락을 선택 사항으로 처리합니다. Auto-Rig Pro의 손가락 감지 지침은 "손가락을 벌리고" "손바닥이 바닥을 향해야 한다"는 것입니다.
얼굴. 신체 리거는 얼굴 애니메이션을 처리하지 않습니다. 표정에는 블렌드 셰이프(glTF 모프 타깃)나 별도의 얼굴 리그가 필요하지만, 생성형 캐릭터에는 대개 둘 다 없습니다.
치마, 망토, 코트, 긴 머리카락. 이런 요소에는 물리 시뮬레이션이나 독립적인 본 체인이 필요합니다. 신체 리거는 가장 가까운 다리 또는 척추 본에 웨이트를 적용하므로 치마는 허벅지와 함께 구부러지고 망토는 뻣뻣하게 늘어집니다. 신체를 리깅한 다음 엔진에서 천 시뮬레이션이나 체인형 본을 추가하세요.
날개와 꼬리. 휴머노이드 템플릿에는 이를 위한 자리가 없습니다. 동물로 학습된 리거(UniRig, Tripo의 v2.5 모델, Cinevva의 Pro 엔진)는 꼬리에 관절을 배치하지만, 날개 막은 가장자리에만 관절이 있는 얇은 면이므로 단단한 상태로 남습니다. 메카처럼 신체와 크게 다른 대상에서는 솔버에 피스톤 스키닝을 맡기는 것보다 단단한 부품을 본에 직접 페어런팅하는 편이 여전히 낫습니다.
Blender를 사용하는 경우
동일한 리깅 기능을 Cinevva Rig 애드온을 통해 Blender 안에서 사용할 수 있습니다. 메시를 선택하고 정면을 지정한 다음 Rig을 누르면 원래 머티리얼과 모디파이어를 그대로 유지한 채 스키닝되고 Mixamo 방식으로 명명된 아마추어가 모델에 생성됩니다. 출시 가격 기준 $29에 한 번 구매하면 자신의 컴퓨터에서 오프라인으로 리깅하고, 결과물에 CC0 클립 260개를 재생하며, Unity, Unreal, Godot 및 웹용 프리셋으로 내보낼 수 있습니다. Windows, macOS, Linux의 Blender 4.2 이상을 지원합니다. Blender 캐릭터 리깅 방법에서는 이 애드온과 함께 Rigify 및 수동 아마추어 방식도 설명합니다.
자주 묻는 질문
3D 리깅이란 무엇인가요?
리깅은 3D 모델에 스켈레톤을 추가하고 메시를 결합하여 모델에 포즈와 애니메이션을 적용할 수 있게 만드는 작업입니다. 스켈레톤은 관절의 계층 구조이며, 결합 정보는 각 관절이 각 버텍스를 얼마나 움직이는지를 나타내는 스킨 웨이트 집합입니다. glTF에서는 메시의 JOINTS_0 및 WEIGHTS_0 속성과 skins 항목으로 표현됩니다.
자동 리깅은 어떻게 작동하나요?
자동 리거는 랜드마크에 템플릿 스켈레톤을 맞추거나 수천 개의 리깅된 캐릭터로 학습한 모델을 사용해 관절 위치를 예측하여 캐릭터 지오메트리에서 관절을 찾습니다. 그런 다음 각 버텍스와 본의 상대적 위치를 바탕으로 스킨 웨이트를 계산합니다. Cinevva의 자동 리거는 본 배치나 웨이트 페인팅 없이 브라우저에서 휴머노이드와 사족보행 동물을 리깅합니다.
자동 리깅을 위해 모델을 어떻게 준비해야 하나요?
하나로 연결된 메시, T 포즈 또는 A 포즈, 약 1.8미터의 높이, 월드 원점에 놓인 발 위치의 오리진, 정면 방향, 적용된 트랜스폼, 바깥쪽을 향하는 노멀만 남기고 파일에서 다른 요소는 모두 제거하세요. Blender에서는 오브젝트를 합치고, Merge by Distance와 Recalculate Outside를 실행하고, Apply All Transforms를 적용한 다음 Selected Objects와 Apply Modifiers를 켜서 GLB로 내보내세요.
온라인에서 3D 모델을 리깅할 수 있나요?
네. Cinevva의 자동 리거는 브라우저에서 최대 50MB의 GLB, FBX 또는 OBJ를 리깅하고 리깅된 GLB를 반환합니다. 첫 번째 캐릭터는 베이크된 애니메이션을 최대 6개까지 포함해 무료로 다운로드할 수 있습니다. Mixamo는 Adobe ID가 있으면 휴머노이드를 온라인에서 무료로 리깅하고 FBX 또는 DAE로 내보낼 수 있습니다. Tripo의 호스팅형 리거는 API 크레딧을 사용합니다.
스킨 웨이트란 무엇인가요?
스킨 웨이트는 각 관절이 해당 버텍스를 얼마나 강하게 움직이는지를 나타내는 버텍스별 숫자입니다. glTF는 속성 세트당 버텍스 하나에 최대 네 개의 관절을 허용하며, 웨이트는 음수가 될 수 없고 합계가 1.0이어야 합니다. 아래팔 중간의 버텍스에는 아래팔 관절의 웨이트가 전부 적용됩니다. 팔꿈치 버텍스의 웨이트는 위팔과 아래팔 사이에 나뉘며, 이를 통해 팔꿈치가 찢어지지 않고 부드럽게 접힙니다.
자동 리깅은 동물과 사족보행 캐릭터에도 작동하나요?
리거가 사족보행 체형을 지원하는 경우에만 가능합니다. Adobe FAQ에 따르면 Mixamo는 "이족보행 휴머노이드만" 지원합니다. Cinevva의 자동 리거는 사족보행 동물을 감지하고 Pro 엔진으로 리깅하며 걷기 사이클을 베이크합니다. Tripo의 v2.5 모델은 여섯 가지 생물 체형을 지원하고, Rigify에는 직접 맞춰 사용할 수 있는 Cat, Wolf, Horse, Shark 메타리그가 포함되어 있습니다. 대규모 무료 클립 라이브러리는 휴머노이드용이므로 결과물의 애니메이션은 직접 제작해야 합니다.
관련 문서
- 무료 캐릭터 애니메이션과 자동 리깅: Mixamo 및 대안: 무료 리거와 CC0 애니메이션 라이브러리를 라이선스 검토와 함께 정리한 글
- 최고의 무료 리깅된 3D 캐릭터 모델: 이미 스켈레톤이 있는 캐릭터로 리깅 과정 생략하기
- 최고의 AI 3D 모델 생성기: 깔끔하게 리깅되는 메시를 생성하는 텍스트-투-3D 및 이미지-투-3D 도구
- 3D 캐릭터를 위한 최고의 AI 애니메이션 생성기: 새 리그에 클립을 적용하는 텍스트-투-모션 도구
- 게임용 최고의 무료 3D 모델 사이트: 리깅할 만한 캐릭터를 찾을 수 있는 곳
- 게임 에셋 라이선스 설명: 각 리거와 라이브러리의 결과물을 출시할 때 알아야 할 사항