오토 리거 네 가지, 동물 열두 마리, 공통된 결함 하나: 곧게 뻗은 다리
글: Oleg Sidorkin, Cinevva CTO 겸 공동 창업자
아티스트가 만든 사슴의 걷기 사이클을 가져와, 같은 사슴을 오토 리거로 리깅한 뒤 리타기팅하면 결과가 뭔가 이상해 보이지만 그 이유를 정확히 짚기는 어렵습니다. 발은 대략 올바른 위치에 닿습니다. 타이밍도 맞습니다. 그런데도 여전히 탁자가 걸어 다니는 것처럼 보입니다.
한동안 저희는 리타기팅 코드가 원인이라고 생각했습니다. 하지만 아니었습니다. 애니메이션을 적용하기도 전에 리그가 이미 잘못되어 있었고, 이를 보여주는 수치가 하나 있습니다.
그 수치
다리 하나를 봅시다. 엉덩이부터 발까지 뼈 세그먼트의 길이를 모두 더합니다. 이를 도달 거리(reach)라고 하겠습니다. 이제 바인드 포즈에서 엉덩이 관절부터 발 관절까지의 직선거리를 측정합니다. 이를 직선 거리(span)라고 하겠습니다. 도달 거리를 직선 거리로 나눕니다.
실제 동물은 가만히 서 있을 때도 다리가 접혀 있으므로, 관절 체인의 길이가 양 끝을 잇는 직선보다 유의미하게 깁니다. Quaternius Ultimate Animated Animals 팩에서 아티스트가 리깅한 동물 열두 마리를 측정한 결과, 이 비율은 1.15에서 1.50 사이였고 평균은 1.30이었습니다. 사슴 뒷다리는 1.40, 여우 앞다리는 1.29입니다.
이제 중요한 부분입니다. 접힘이 없는 다리는 직선 거리를 줄이지 않고서는 구부릴 수 없습니다. 관절이 일직선상에 놓여 있으면 무릎을 굽히는 유일한 방법은 발을 엉덩이 쪽으로 당기는 것입니다. 그러면 발이 땅에서 떨어지거나 몸통이 내려앉습니다. 이런 리그에 아티스트 리그의 무릎 각도를 요구하면 웅크린 자세가 나옵니다. 리타기팅을 아무리 잘해도 고칠 수 없습니다. 해당 포즈에 필요한 정보가 애초에 스켈레톤에 없었기 때문입니다.
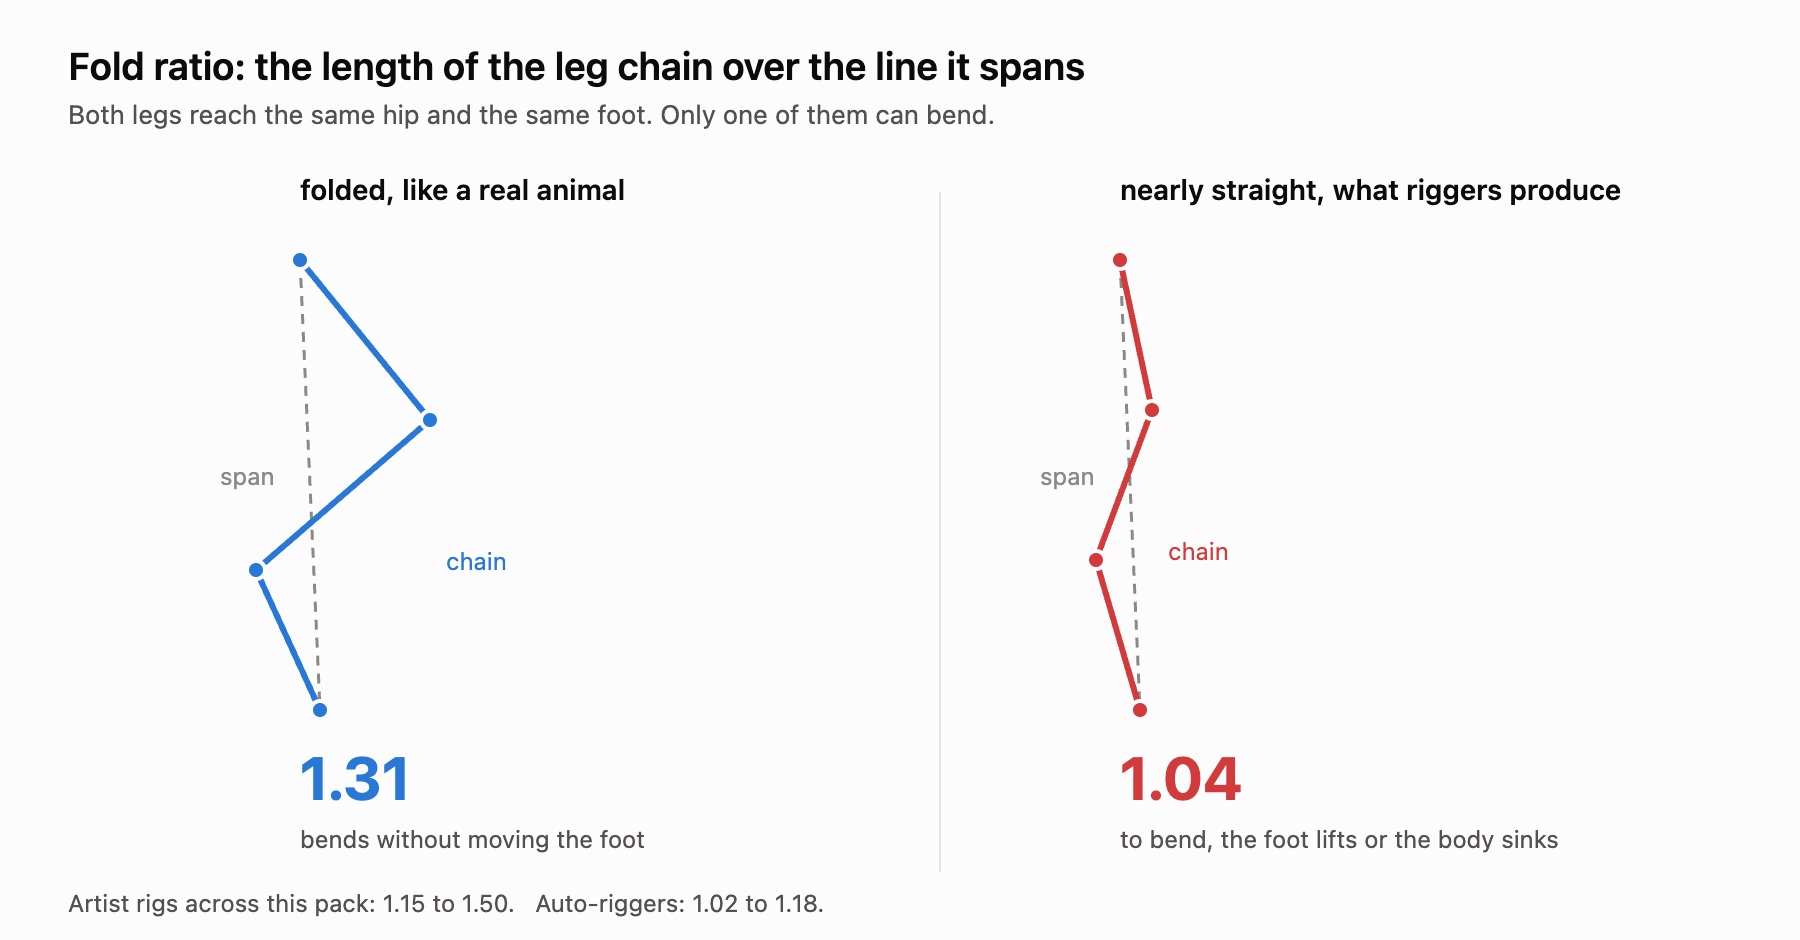
따라서 질문은 명확하며 측정도 가능합니다. 리거가 중간 다리 관절을 실제로 다리를 접을 수 있는 위치에 배치하는가?
테스트 구성
모두 Quaternius 팩의 CC0 동물 열두 마리를 사용했습니다. 각 동물에는 38개에서 51개의 관절로 구성된 아티스트 리그가 포함되어 있습니다.
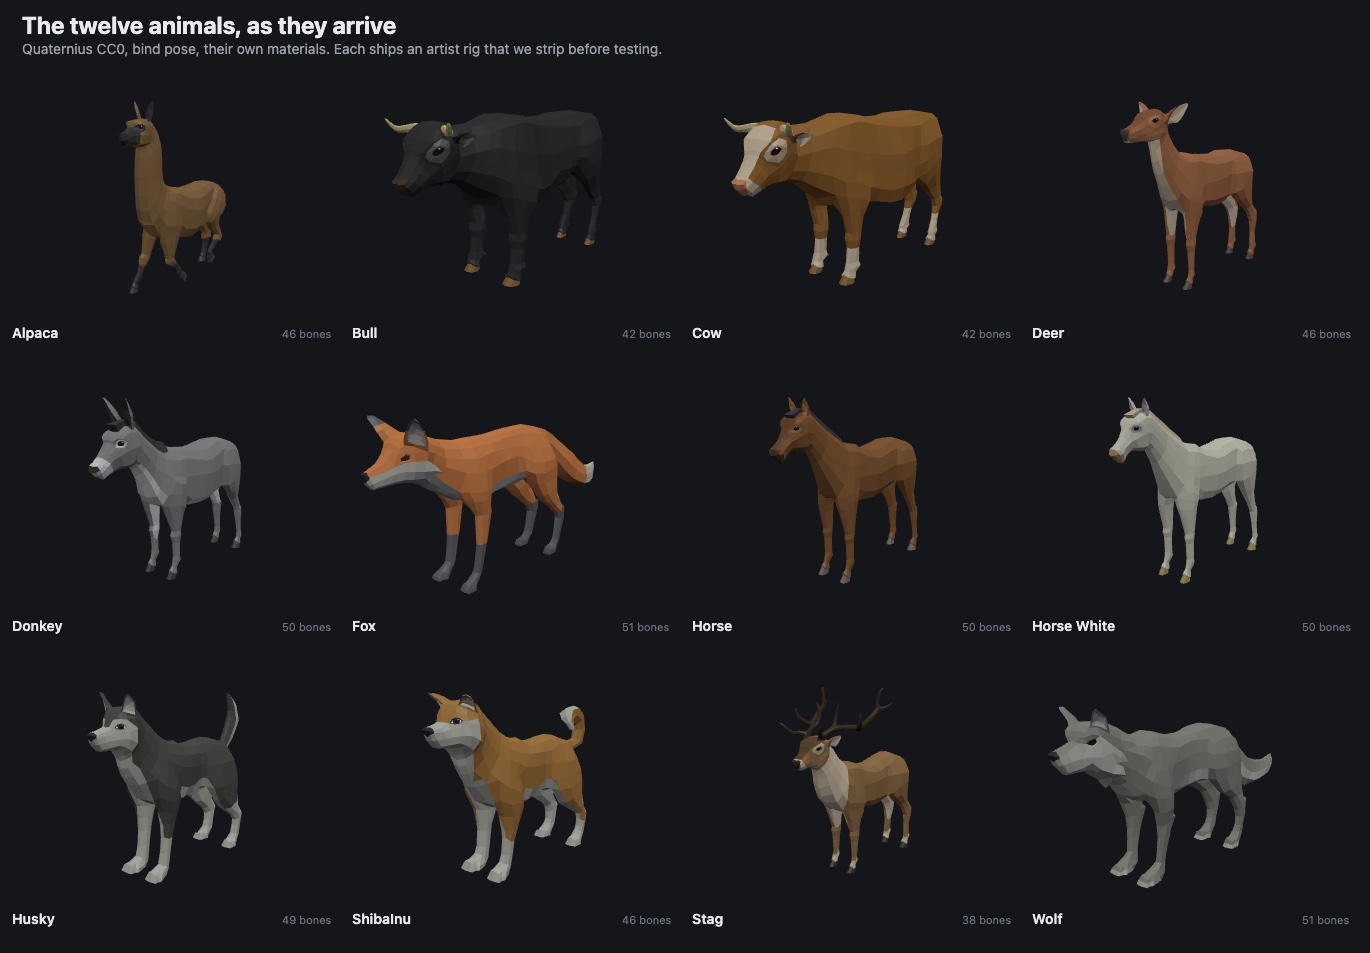
메시 준비 과정에서는 겉보기보다 훨씬 중요한 세부 사항이 하나 있었습니다. 해당 glTF 파일은 머티리얼별로 메시를 다섯 개의 프리미티브로 분할하며, 모델이 날카로운 모서리를 가진 로우 폴리 형태라 거의 모든 버텍스가 인접한 면마다 중복됩니다. 여우 모델에는 3,752개의 버텍스가 저장되어 있지만 고유한 버텍스는 926개뿐입니다. 메시 토폴로지를 기반으로 그래프를 구성하는 리거는 위치는 같지만 공유되지 않는 이런 경계선을 균열로 해석합니다. 그러면 머리가 몸통과 별개의 오브젝트가 되고, 둘 사이의 측지 거리는 무한대가 되며, 목에 있어야 할 관절을 그곳에 배치할 근거도 사라집니다. 여기서 위치 기준 웰딩은 최적화가 아닙니다. 동물 한 마리와 여섯 개의 섬을 가르는 차이입니다. 열두 모델 중 아홉 개는 하나의 빈틈없는 셸이 되었습니다. 황소와 암소의 뿔, 수사슴의 가지뿔은 별도 조각으로 남았지만 의도적으로 그대로 두었습니다. 실제 업로드도 그런 형태이기 때문입니다.
평가에는 두 가지를 사용했습니다. 첫 번째는 임의의 사족보행 스켈레톤을 표준 구조로 축약하는 저희 런타임 함수입니다. 이 함수는 서로 다른 네 사분면에서 발 네 개와 척추, 목을 찾아야 합니다. 찾지 못하면 다른 특성이 아무리 좋아도 런타임에서 해당 리그를 구동할 수 없습니다.
이 함수는 의도적으로 본 이름을 전혀 읽지 않으며, 그 이유는 시사하는 바가 큽니다. Tripo는 고정된 의미 없이 인덱스로 사지 체인에 번호를 매깁니다. 그래서 사슴에서는 체인 0이 뒷다리 쌍이지만 말에서는 앞다리 쌍입니다. 왼쪽과 오른쪽 레이블도 리그마다 일치하지 않습니다. 두 동물이 같은 방향을 보고 있는데도 사슴에서는 Left가 x=-0.072에 있고 말에서는 x=+0.076에 있습니다. 여우에서는 척추를 사지 체인으로 표시합니다. 저희가 시도한 모든 명명 규칙 가정은 측정 결과와 맞지 않았습니다. 그래서 대신 바인드 지오메트리를 읽습니다. 바인드 지오메트리는 이 모든 정보를 모호함 없이 알려줍니다.
두 번째는 앞서 설명한 접힘 비율입니다. 두 측정값 모두 스케일에 영향을 받지 않으며, 이 리거들이 서로 크게 다른 스케일로 작업한다는 점에서 중요합니다. Tripo는 대략 단위 큐브 크기로 정규화합니다. 그래서 Tripo의 여우 크기는 0.13 x 0.34 x 0.65인 반면, 아티스트 원본은 0.77 x 2.47 x 6.59입니다.
돌아온 결과
| 리거 | 리그 수 | 구동 가능 | 평균 관절 수 | 평균 접힘 비율 |
|---|---|---|---|---|
| 아티스트(기준) | 12 | 11 | 46.8 | 1.299 |
| Anything World | 6 | 6 | 37.8 | 1.363 (아래 설명 참조) |
| RigNet | 12 | 12 | 54.1 | 1.146 |
| SkinTokens | 12 | 11 | 32.0 | 1.078 |
| Tripo | 12 | 10 | 25.8 | 1.045 |
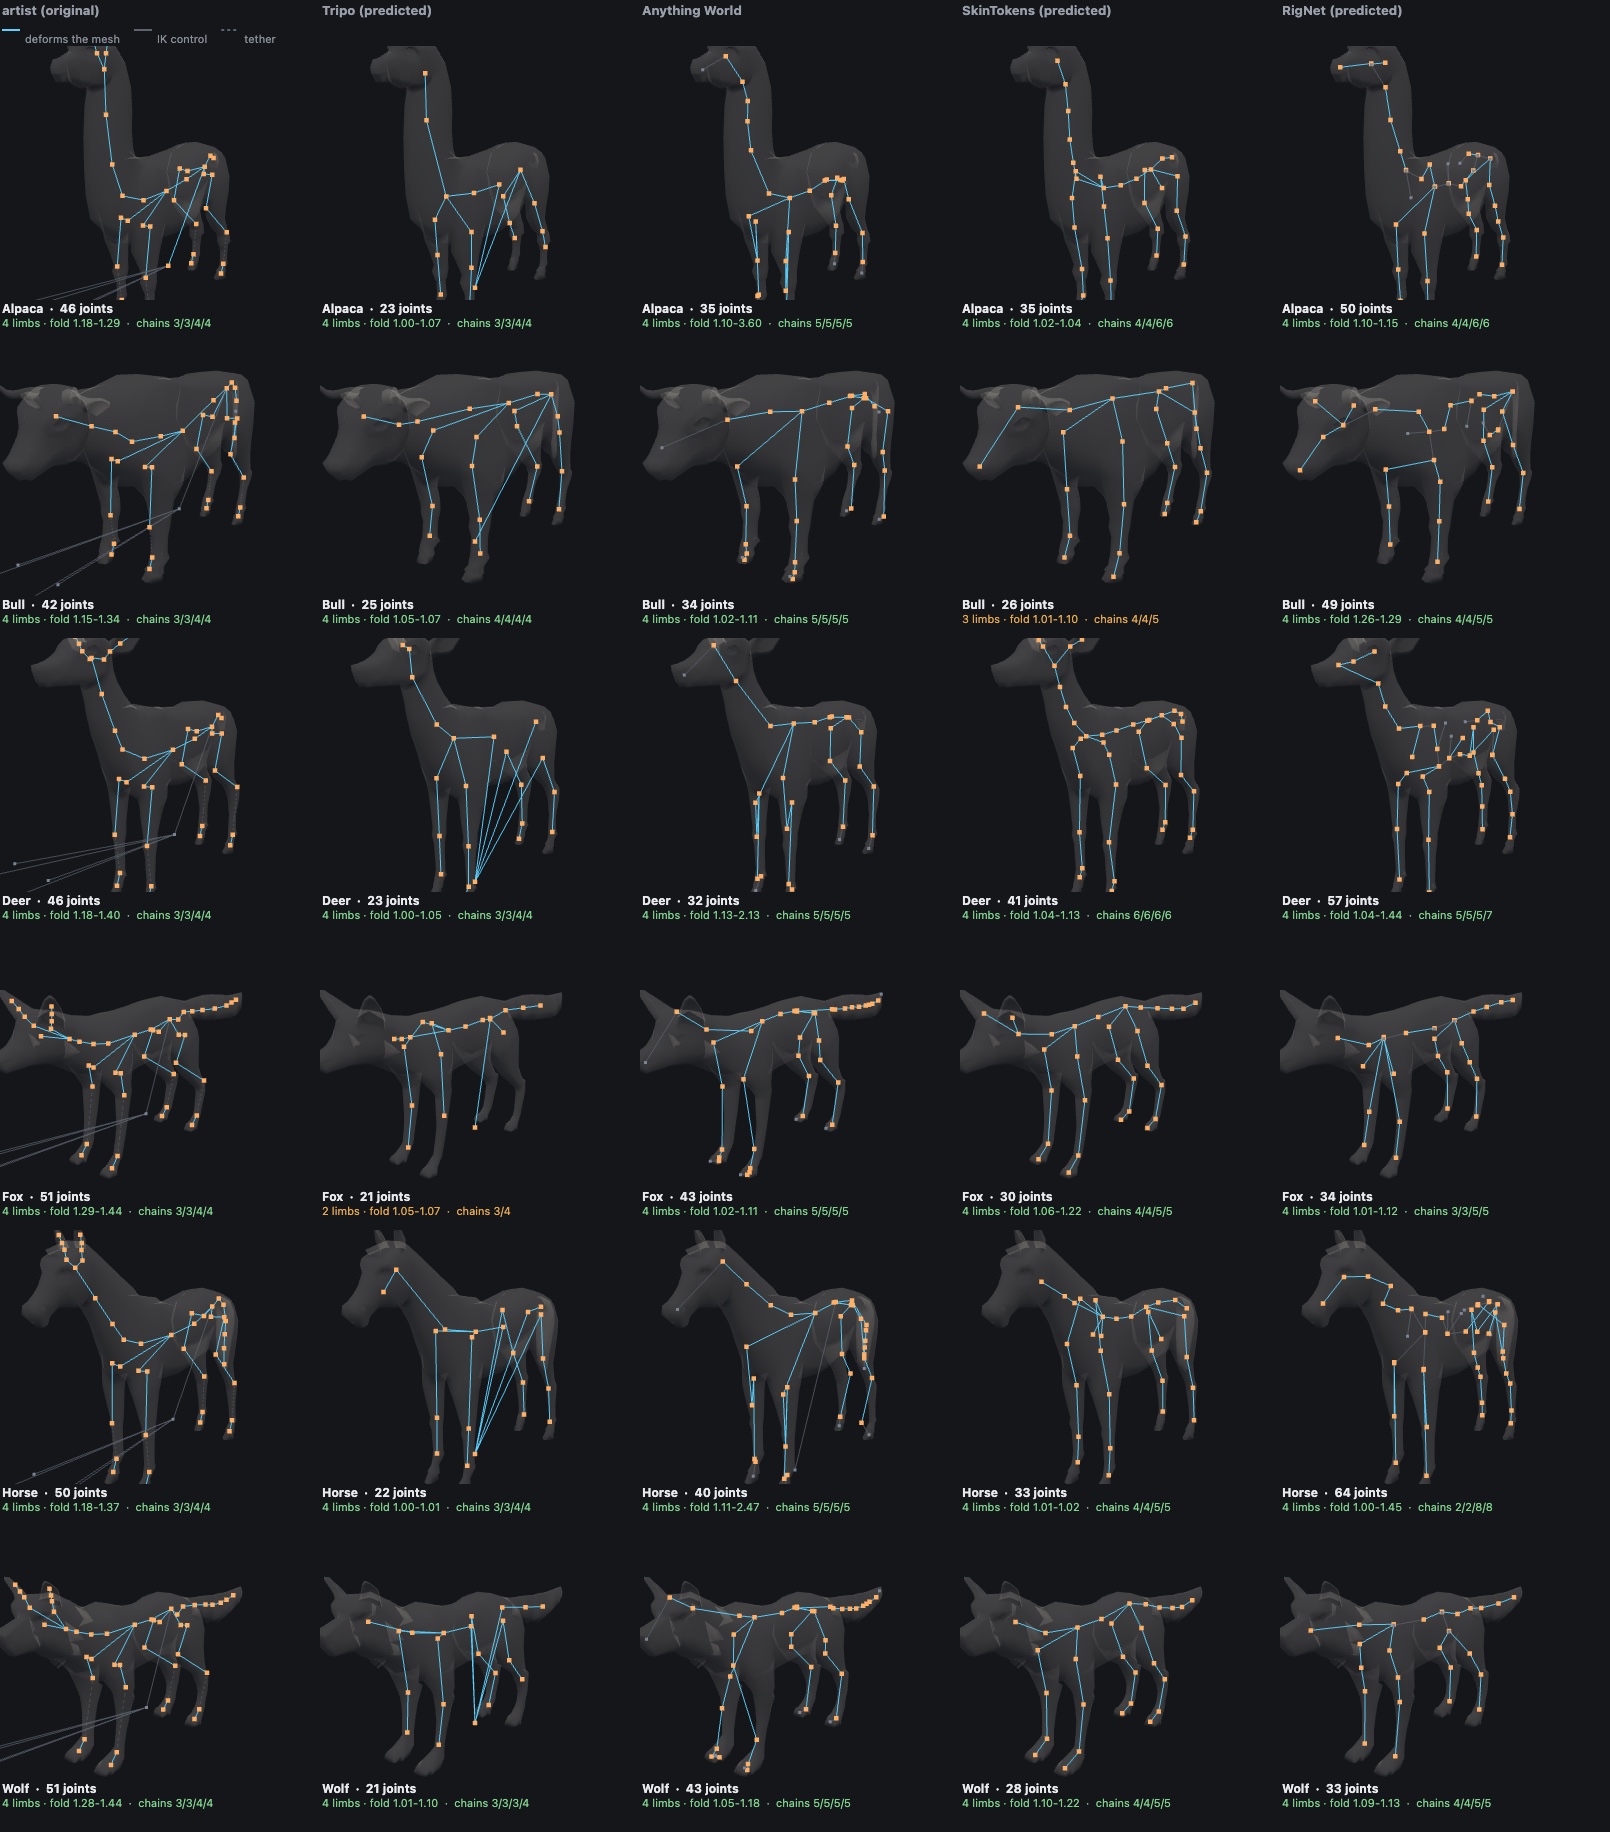
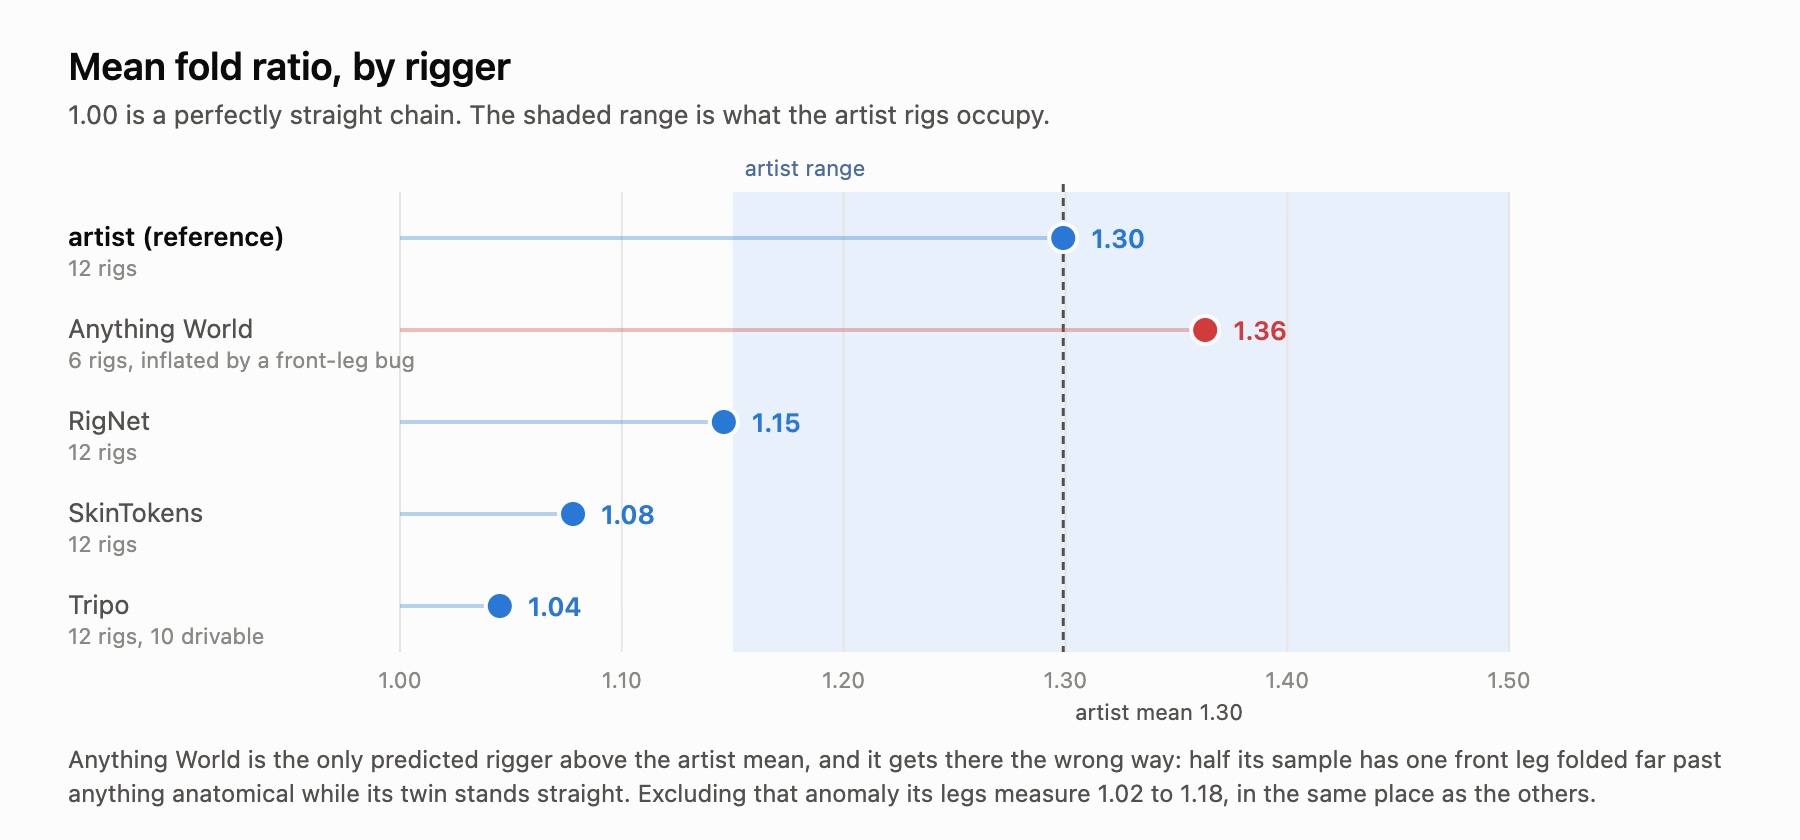
Anything World 행은 주의해서 봐야 합니다. 여기서 유일하게 성공처럼 보이지만 실제로는 그렇지 않은 수치이기 때문입니다. 평균 1.363은 아티스트 리그보다 높지만, 전적으로 아래에서 설명할 버그 때문에 나온 결과입니다. 이 버그를 제외하면 다리 측정값은 1.02에서 1.18입니다. 나머지와 마찬가지로 곧습니다.
결국 네 리거 중 어느 것도 아티스트 리그의 최소 접힘 비율인 1.15에 도달하지 못했습니다. 여기에는 저희가 자체 Pro 티어로 제공하는 Tripo도 포함됩니다. 이것이 핵심 결과이며, 단순한 순위표보다 중요합니다. 서로 독립적으로 만들어진 네 시스템이 동일한 오류로 수렴합니다. 모두 사족보행 동물의 다리 관절을 거의 일직선으로 배치합니다.
이 사실을 알고 나면 이유도 납득할 만합니다. 이 리거들은 주로 이족보행 캐릭터와 중립 레스트 포즈 모델이 대부분인 데이터셋으로 학습되었습니다. 곧은 사지는 안전한 평균값입니다. 접힌 비절은 사족보행 동물에 특화된 특징이라, 대부분 인간형 캐릭터에서 형성된 사전 분포가 이를 학습할 이유는 거의 없습니다.
기준 행도 완벽하지 않다는 점은 짚고 넘어갈 필요가 있습니다. 아티스트 리그 중 시바견 하나가 저희 구동 가능성 테스트를 통과하지 못했으며, 그 이유 역시 시사하는 바가 큽니다. 이 리그에는 IK 컨트롤 레이어가 포함되어 있습니다. 루트에 페어런팅되어 동물 몸길이의 절반 정도 앞에 놓인 폴 타깃 네 개와, 페어런트가 전혀 없는 IK 체인 네 개입니다. 이 요소들도 실제 발만큼이나 "발"의 기하학적 정의를 충족하며, 시바견에서는 이들이 선택되어 후보 열두 개 중 여덟 개가 오탐으로 판정됩니다.
여기서 당연한 의문이 생깁니다. 기하학 분석기가 컨트롤 레이어 때문에 혼동된다면 많은 문제를 설명할 수 있을 것처럼 들립니다. 하지만 실제로는 그렇지 않습니다. 컨트롤 본을 제거하고 분석을 다시 실행했을 때 결과가 바뀐 아티스트 리그는 열두 개 중 정확히 하나뿐입니다. 시바견은 망가진 사지 2개에서 정상적인 4개로 바뀌었고, 접힘 범위도 1.28에서 1.43으로 허스키와 거의 같은 수준이 되었습니다. 나머지 열한 개는 접힘 비율까지 포함해 결과가 완전히 같았습니다. 따라서 IK 레이어는 실제로 저희 발 감지의 버그이며 한 줄로 수정할 수 있지만, 오토 리깅된 다리가 곧아지는 원인은 아닙니다. 아티스트 리그의 1.15~1.50 범위는 애초에 컨트롤 본에서 측정한 값이 아니며, 예측 리그에는 컨트롤 레이어 자체가 없습니다. Tripo 스켈레톤에는 전혀 없고, Anything World의 비변형 관절 다섯 개는 단순한 리프 끝 마커입니다.
예측 리그가 순수 FK라는 사실은 반대 방향으로도 작용합니다. 이 한정된 측면에서만큼은 오토 리깅된 동물이 이름을 읽지 않는 런타임에서 아티스트 리그보다 분석하기 쉽습니다.
네 리거의 실패 방식은 상당히 다릅니다
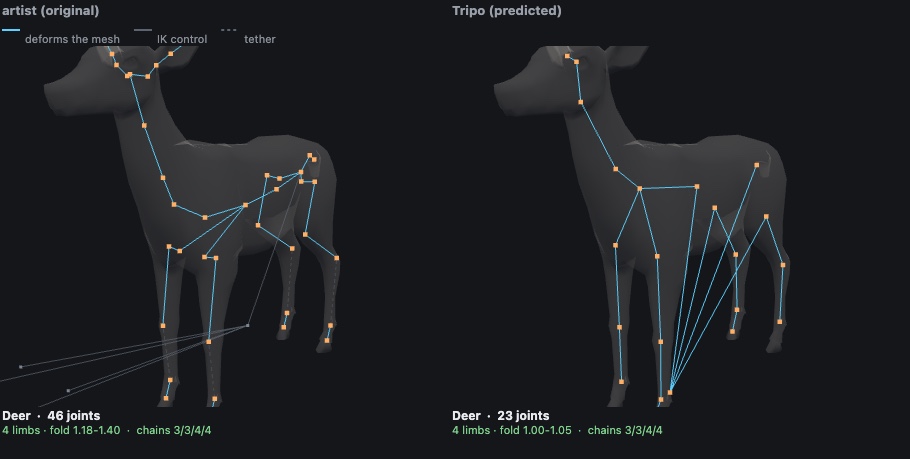
Tripo는 1.045로 가장 곧으며, 관절 수도 아티스트의 46.8개에 비해 25.8개로 단연 가장 적습니다. 하지만 다른 리거들과 달리 체인의 형태는 올바르게 잡습니다. 열두 리그 중 네 개가 아티스트와 정확히 같은 3/3/4/4 구성을 재현했습니다. 앞다리당 관절 세 개, 뒷다리당 관절 네 개이며, 다른 리거는 단 한 번도 이를 재현하지 못했습니다. 즉, 잘못된 수의 관절을 배치하는 것이 아닙니다. 올바른 수의 관절을 거의 일직선으로 배치합니다. 이는 처음 보이는 것보다 더 좁은 범위의 결함이며, 다시 리깅하는 것보다 기존 관절을 재배치하는 편이 더 작은 작업일 수 있음을 시사합니다. 리그 두 개는 구동 가능성 테스트에서 완전히 실패했습니다. 여우는 사지 두 개로 돌아왔고, 수사슴도 마찬가지였습니다.
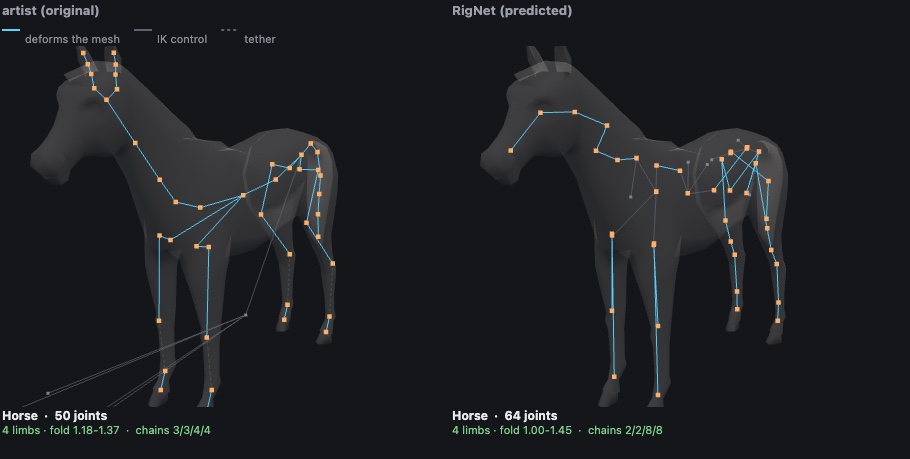
RigNet(SIGGRAPH 2020)은 왜곡 없이 계산한 접힘 비율이 1.146으로 가장 좋았고, 열두 모델 모두에서 구동 가능한 리그를 생성한 유일한 리거였습니다. 문제는 체인입니다. 아티스트는 열두 동물 모두에 앞뒤가 일관된 3/3/4/4 구성을 사용합니다. RigNet이 이 형태를 정확히 재현한 경우는 단 한 번뿐입니다. 리그 세 개에는 관절이 두 개 이하인 다리가 있어 아예 관절 운동이 불가능하고, 네 개에는 관절이 일곱 개 이상인 다리가 있습니다. 말은 2/2/8/8입니다. 앞다리에 관절 두 개, 뒷다리에 여덟 개가 있습니다. RigNet에 대해 발표된 비판은 "불규칙한 스켈레톤을 출력한다"는 것이며, 실제로 불규칙하다는 것은 이런 모습입니다. 대역폭을 스윕해도 해결되지 않습니다. 해당 매개변수는 관절의 총개수를 제어할 뿐, 관절이 사지 사이에 어떻게 분배되는지는 제어하지 않기 때문입니다.
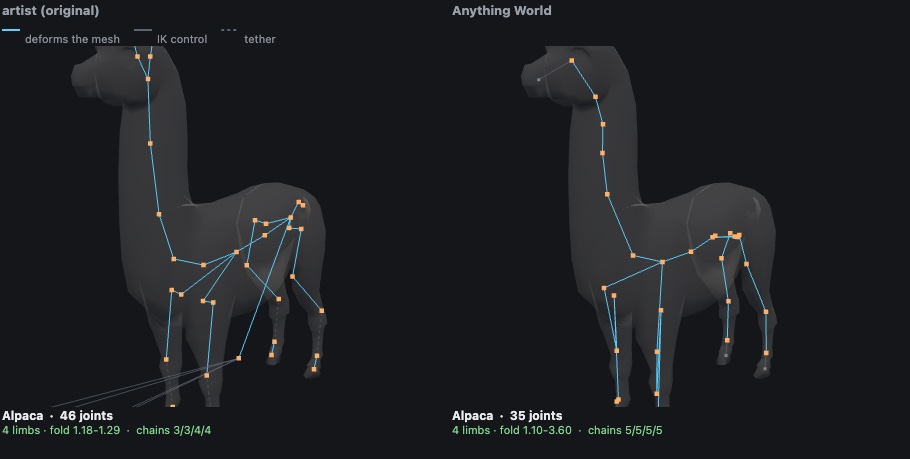
Anything World는 조용히 실패하지 않고 요란하게 실패하는 쪽입니다. 제출한 동물 여덟 마리 중 두 마리는 아예 리깅되지 않았습니다. 허스키는 FinetuningError: Incorrect segmentation exception과 함께 돌아왔고, 암소에는 설명 없이 Unknown error만 표시되었습니다. 리깅에 성공한 여섯 마리는 모두 구동 가능합니다. 여섯 리그 모두 동일한 5/5/5/5 체인을 사용하며, 예측 리거가 만든 구조 중 가장 일관적입니다.
문제는 앞다리입니다. 원시 평균값이 이 서비스를 실제보다 좋아 보이게 만들기 때문에 문제의 형태를 정확히 설명할 필요가 있습니다. 여섯 모델 모두에서 뒷다리는 완벽하게 대칭입니다. 1.10과 1.10, 1.11과 1.11, 1.13과 1.13처럼 소수점 이하 다섯 자리까지 일치합니다. 반면 여섯 모델 중 세 개는 앞다리가 망가져 있습니다. 한쪽 다리는 해부학적으로 가능한 범위를 훨씬 넘어 접혀 있고 반대쪽 다리는 거의 곧게 서 있습니다. 알파카는 왼쪽 앞다리가 3.60, 오른쪽 앞다리가 1.87입니다. 말은 2.47 대 1.43입니다. 사슴은 1.43 대 2.13이며, 여기서는 극단적인 쪽이 오른쪽이라는 점에 주목해야 합니다. 따라서 일관된 왼쪽 편향은 아닙니다.
우리 쪽 제출 방식에 문제가 있었을 가능성을 배제하기 위해 사슴과 말을 다시 실행했다. symmetry는 필수 업로드 필드지만, 저장된 응답에는 전송한 값이 다시 포함되지 않는다. 둘 다 명시적으로 대칭으로 제출했지만 이상 현상이 재현됐다. 즉, 이 현상을 방지하기 위해 존재하는 파라미터를 사용해도, 자체 아티스트 리그가 소수점 셋째 자리까지 대칭인 메시에서 문제가 그대로 발생한다.
SkinTokens(2025년, Tripo를 만든 VAST-AI 그룹)는 단연 가장 깔끔하다. 열두 개 중 열한 개는 좌우 체인 길이가 대칭이고, 관절이 두 개 이하인 다리는 하나도 없다. 불규칙한 스켈레톤이라기보다는 지나치게 곧게 서 있는, 접힘 비율 1.078의 안정적인 스켈레톤이다.
SkinTokens에 관해 기록해 둘 두 가지
로우 폴리 입력에서는 크래시가 난다. 이에 관한 문서는 전혀 없다. 정점 926개짜리 여우를 넣으면 요청 도중 Blender 측 서버가 Python 트레이스백도 없이 종료된다. 같은 여우를 정점 88,706개로 서브디바이드하면 70초 만에 리깅된다. 자체 예제 모델이 작동하는 이유는 애초에 고밀도였기 때문이다. 호출 전에 정점이 약 4만 개가 되도록 서브디비전 단계를 추가하자 완전한 실패가 열두 번 중 열두 번의 리깅 성공으로 바뀌었다. 본질적으로 로우 폴리인 게임 애셋을 입력한다면, 이 전제 조건이 작동 여부를 완전히 가른다.
더 유용한 발견은 우리가 한 번도 실행해 보지 않은 모드가 있다는 점이다. --use_skeleton을 전달하면 스켈레톤을 새로 만드는 대신 사용자가 제공한 스켈레톤을 조건으로 삼는다. 그러면 제공한 스켈레톤을 그대로 유지한다. 모든 출력 관절은 입력 관절 위에 놓이며, 평균 오프셋은 바운딩 박스 대각선의 0.31%, 최악의 경우도 0.50%다. 내보낼 때 모든 관절 이름을 bone_0부터 순서대로 바꾸고 웨이트가 없는 관절을 제거하기 때문에, 외부에서 볼 때 이 모드는 쓸모없어 보였다.
이 이름 변경은 복구할 수 있다. 출력 관절을 위치 기준으로 제공한 스켈레톤에 다시 매칭하면 모든 이름을 되살릴 수 있다. 시도한 동물 네 마리의 모든 관절에서 100% 성공했다. 이제 스켈레톤이 사용자 소유이므로 스탠스도 사용자가 결정할 수 있다. SkinTokens가 스켈레톤을 선택하면 말의 측정값은 1.01~1.02지만, 아티스트의 스켈레톤을 제공하면 1.11~1.36이다. 아티스트 원본은 1.18~1.37이다.
이 방식이 작동하려면 두 가지 전제 조건이 있다. 다중 루트 스켈레톤은 아예 거부되는데, 이 아티스트 리그에는 몸통과 네 개의 IK 체인을 합쳐 루트가 다섯 개 있다. 처음에는 따로 떨어진 루트를 삭제해서 해결하려 했다. 그건 잘못된 방법이었다. 그 뼈 여덟 개를 제거하면 팩의 모든 동물에서 90~128개 정점이 아무런 인플루언스도 받지 않게 된다. 아티스트가 발을 FF와 FFB에 스키닝했기 때문이다. 이들은 아무 기능도 없는 헬퍼가 아니다. 따로 떨어진 각 루트를 가장 가까운 몸통 관절에 리페어런팅하면 모든 웨이트를 유지하면서 루트를 하나로 만들 수 있다.
익명 뼈 이름은 겉보기만큼 큰 장애물이 아니다
예측된 스켈레톤의 이름은 joint_0이나 bone_0 형태로 반환되므로, 일반적인 결론은 기존 애니메이션 클립을 바인딩할 수 없다는 것이다. 하지만 사족보행 동물의 경우 어느 방향에서 접근하든 이미 해결된 문제다.
앞서 설명했듯 스켈레톤을 직접 제공했다면 이름을 복구할 수 있다. 또는 이름을 도출할 수도 있다. 기하학적 분석은 이미 네 체인 중 어느 것이 다리인지, 각각 어느 사분면에 있는지, 어느 체인이 척추이고 어느 체인이 목인지 알고 있다. 이를 바탕으로 이름을 다시 붙이는 것은 추론이 아니다. 우리는 RigNet 리그 열두 개 모두에 이 작업을 수행해 런타임에서 이미 읽을 수 있는 규칙으로 이름을 기록한 뒤 다시 분석했다. 열두 개 모두 이름 기반 경로와 기하학 기반 경로에서 동일한 결과가 나왔다. 사지 수, 사분면, 체인 길이, 척추, 목, 접힘 비율이 모두 같았다.
두 번째 수치: 스켈레톤은 애초에 대칭인가?
Anything World의 앞다리를 보고 처음부터 측정했어야 할 수치를 측정했고, 그 결과 접힘보다 리거를 더 명확하게 구분할 수 있었다.
이 방법은 뼈 이름을 하나도 읽지 않고 작동하므로 출력의 절반이 bone_0으로 불리는 경우에도 중요하다. 각 관절을 모델의 대칭면을 기준으로 반사한 뒤, 반사된 지점에서 가장 가까운 실제 관절까지의 거리를 바운딩 박스 대각선에 대한 백분율로 측정한다. 완벽하게 미러링된 스켈레톤은 0점이다. 대칭면은 관절이 아니라 메시의 바운딩 박스에서 구한다. 비대칭 스켈레톤이 자체 대칭면을 정하게 두면 자신의 비대칭성을 스스로 없다고 정의할 수 있기 때문이다.
| 리거 | 평균 미러 오차 |
|---|---|
| 아티스트 | 0.01% |
| RigNet | 0.08% |
| SkinTokens | 0.37% |
| Anything World | 1.08% |
| Tripo | 1.13% |
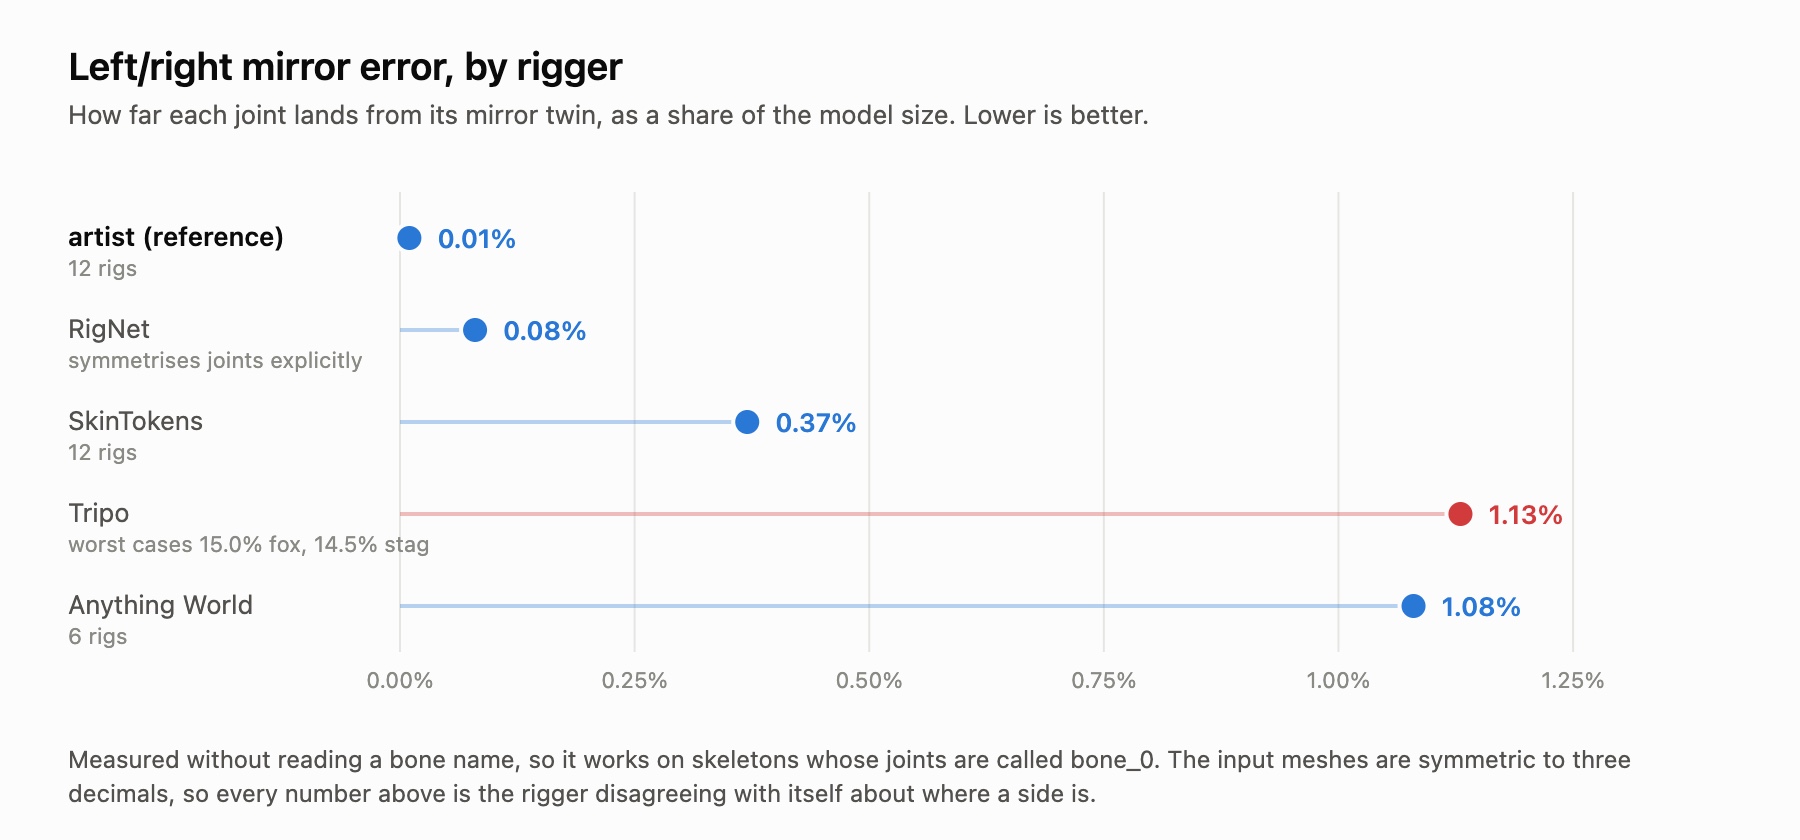
아티스트 리그는 반올림 오차 이내로 미러링되어 있다. 이는 예상한 결과이자 측정 방식이 제대로 작동한다는 유용한 검증이다. RigNet도 거의 같은 수준으로 우수한데, 이는 우연이 아니다. RigNet은 후보 관절을 클러스터링하기 전에 x=0을 기준으로 반사해 명시적으로 대칭화한다. 그 설계 선택이 수치에 드러난다.
Tripo는 근소한 차이로 마지막이지만, 평균보다 눈에 띄는 것은 편차다. 열두 개 리그 중 여덟 개는 0.8% 미만이지만, 여우는 15.02%, 수사슴은 14.45%다. 이 둘은 구동 가능성 평가에도 실패한 두 모델이며, 이는 우연이 아니다. 기하 구조가 미러링되지 않은 리거는 한쪽과 반대쪽을 안정적으로 구분할 방법이 없다. 이는 앞서 리그마다 자체 좌우 레이블이 서로 달랐던 이름 지정 문제의 원인이기도 하다.
백분율 자체는 작다. 몇 분의 1퍼센트 정도는 가만히 서 있을 때는 보이지 않는다. 하지만 워크 사이클이 좌우 다리에 반 주기 차이로 같은 동작을 요구하는 순간 드러난다.
우리가 이 문제를 해결하는 방법
해결책은 리타기팅이 아니라 리그에 적용해야 한다. 두 가지 경로가 열려 있으며, 둘 다 무언가를 학습시키는 것보다 저렴하다.
스켈레톤을 제공하고 모델에는 스키닝만 맡길 수 있다. SkinTokens는 이미 이를 지원하고 제공된 스켈레톤을 보존한다. 휴머노이드의 경우 프로덕션 리거가 이미 이름이 올바르게 지정된 Mixamo 스켈레톤을 출력하므로 이를 바로 입력할 수 있다. 또는 기존 리그의 관절 위치를 조정할 수 있다. Tripo의 경우 관절 수가 이미 올바른 체인에서 다리의 중간 관절을 이동하면 된다.
하지 않을 일은 다리가 곧은 리거 하나를 다른 다리가 곧은 리거로 바꾸는 것이다. 그래 봐야 얻는 것이 없다. 중요한 수치에서 이들의 범위는 1.04~1.15인 반면 아티스트는 1.30이다. 기준과의 격차가 이들 중 어떤 두 리거 사이의 차이보다 크다.
업데이트: 이후 세 번째 경로가 있다는 사실을 알게 됐고, 전체 상황을 바꿀 만큼 영향이 커서 별도 글로 다뤘다. 이제는 스켈레톤 사이에서 리타기팅하는 대신 변형된 표면을 기반으로 애니메이션을 각 리그의 고유 공간에 맞춰 푼다. 그 결과 품질 순위가 위와 반대로 뒤집힌다. 자세한 내용은 2부: 스켈레톤이 아니라 표면을 풀어라에서 확인할 수 있다.
주의 사항, 여기서는 중요하므로
샘플 크기가 균일하지 않아 평균이 의미하는 바에도 한계가 있다. RigNet, SkinTokens, Tripo는 모두 열두 개 전체에서 실행했다. Anything World는 여덟 개에서 실행해 여섯 개의 리그를 생성했으며, 실패한 두 개는 측정할 수 있는 불량 리그를 낸 것이 아니라 원인을 명시한 오류와 함께 실패했다. Tripo의 원본 리그 다섯 개는 이전 리타기팅 작업에서 남은 것이어서, 나머지 일곱 개는 같은 입력과 같은 엔드포인트를 사용해 이 벤치마크를 위해 리깅했다. 이들을 추가하자 평균 접힘은 0.004 변했고 평균 미러 오차는 1.54%에서 1.13%로 내려갔다. 이는 모델 다섯 개짜리 샘플이 한쪽 측면에서는 결과를 얼마나 좋게 보이게 하고, 다른 측면에서는 얼마나 나쁘게 보이게 했는지를 대략 보여 준다.
Anything World만 놓고 보면 처음에는 리그 두 개로 시작했고, 거의 그 결과만으로 주장을 담은 글을 게시할 뻔했다. 둘 다 같은 앞다리 이상 현상을 보여 결정적인 증거처럼 보였다. 그런데 확장 실행의 첫 모델은 아무 문제 없이 나왔고, 갑자기 우리 쪽 제출 방식에 문제가 있는 것처럼 보였다. 여섯 개 모델이 모이고 나서야 실제 양상이 드러났다. 샘플의 절반이 영향을 받고, 뒷다리는 항상 완벽하며, 극단적인 값을 보이는 쪽도 항상 같지는 않았다. 모델 두 개만으로는 자신만만하지만 틀린 글을 썼을 것이다. 어느 방향으로든 말이다.
RigNet의 체크포인트는 논문의 공식 다운로드가 아니라 서드파티 미러에서 가져왔다. 공식 다운로드는 대화형 확인이 필요하고 속도 제한도 걸려 있다. 따라서 이 수치는 저자들이 인증한 결과가 아니라 우리 파이프라인의 결과를 설명한다. 실행하기까지 문서에 없는 수정 사항 일곱 개를 별도로 적용해야 했다. 그중 하나는 오류도 내지 않고 컨테이너 빌드를 멈추게 하는 대화형 시간대 프롬프트다. 또 하나는 창을 연 뒤 영원히 블로킹하는 디버그 뷰어다. 그렇다고 헤드리스로 실행해 피할 수도 없다. 복셀라이저가 OpenGL로 래스터라이즈하기 때문에 프로세스에 디스플레이가 필요하다.
마지막으로 접힘 비율은 중립적인 스탠딩 바인드 포즈를 가정한다. 이 측정값은 이 열두 마리 동물에는 적합하지만, 보폭 중간 포즈로 제공된 리그에는 부적합하다.
동물 모델은 Quaternius의 CC0 애셋이므로 누구나 이 실험을 반복할 수 있다. 사족보행 동물을 리깅하며 다른 결과를 측정했다면 Discord에서 알려 주길 바란다.