Empat auto-rigger, dua belas hewan, satu kelemahan yang sama: kaki lurus
Oleh Oleg Sidorkin, CTO dan Co-Founder Cinevva
Ambil siklus berjalan buatan seniman dari seekor rusa, retarget ke rusa yang sama setelah diberi rig oleh auto-rigger, dan hasilnya terlihat salah dengan cara yang sulit dijelaskan. Kakinya mendarat kira-kira di tempat yang tepat. Pengaturan waktunya tepat. Namun, tetap terlihat seperti meja yang berjalan.
Kami sempat lama mengira penyebabnya adalah kode retargeting kami. Ternyata bukan. Rig-nya sudah salah sebelum animasi apa pun diterapkan, dan ada satu angka yang menunjukkannya.
Angkanya
Ambil satu kaki. Jumlahkan panjang segmen-segmen tulangnya, dari pangkal kaki hingga telapak. Sebut itu jangkauan. Sekarang ukur jarak garis lurus dari sendi pangkal kaki ke sendi telapak dalam bind pose. Sebut itu rentang. Bagi jangkauan dengan rentang.
Kaki hewan sungguhan yang sedang berdiri memiliki tekukan, sehingga rantainya jauh lebih panjang daripada garis yang direntangnya. Pada dua belas hewan dengan rig buatan seniman dalam paket Ultimate Animated Animals dari Quaternius, rasio tersebut berkisar dari 1,15 hingga 1,50, dengan rata-rata 1,30. Kaki belakang rusa bernilai 1,40. Kaki depan rubah bernilai 1,29.
Sekarang bagian yang penting. Kaki tanpa tekukan tidak dapat menekuk tanpa memperpendek rentangnya. Jika sendi-sendinya berada dalam satu garis lurus, satu-satunya cara untuk menekuk lutut adalah menarik telapak ke arah pangkal kaki. Akibatnya, telapak terangkat dari tanah atau tubuh merosot. Minta rig itu mengikuti sudut lutut buatan seniman dan hasilnya adalah posisi berjongkok. Retargeting sebanyak apa pun tidak dapat memperbaikinya karena informasi yang dibutuhkan pose tersebut memang tidak pernah ada di dalam kerangka.
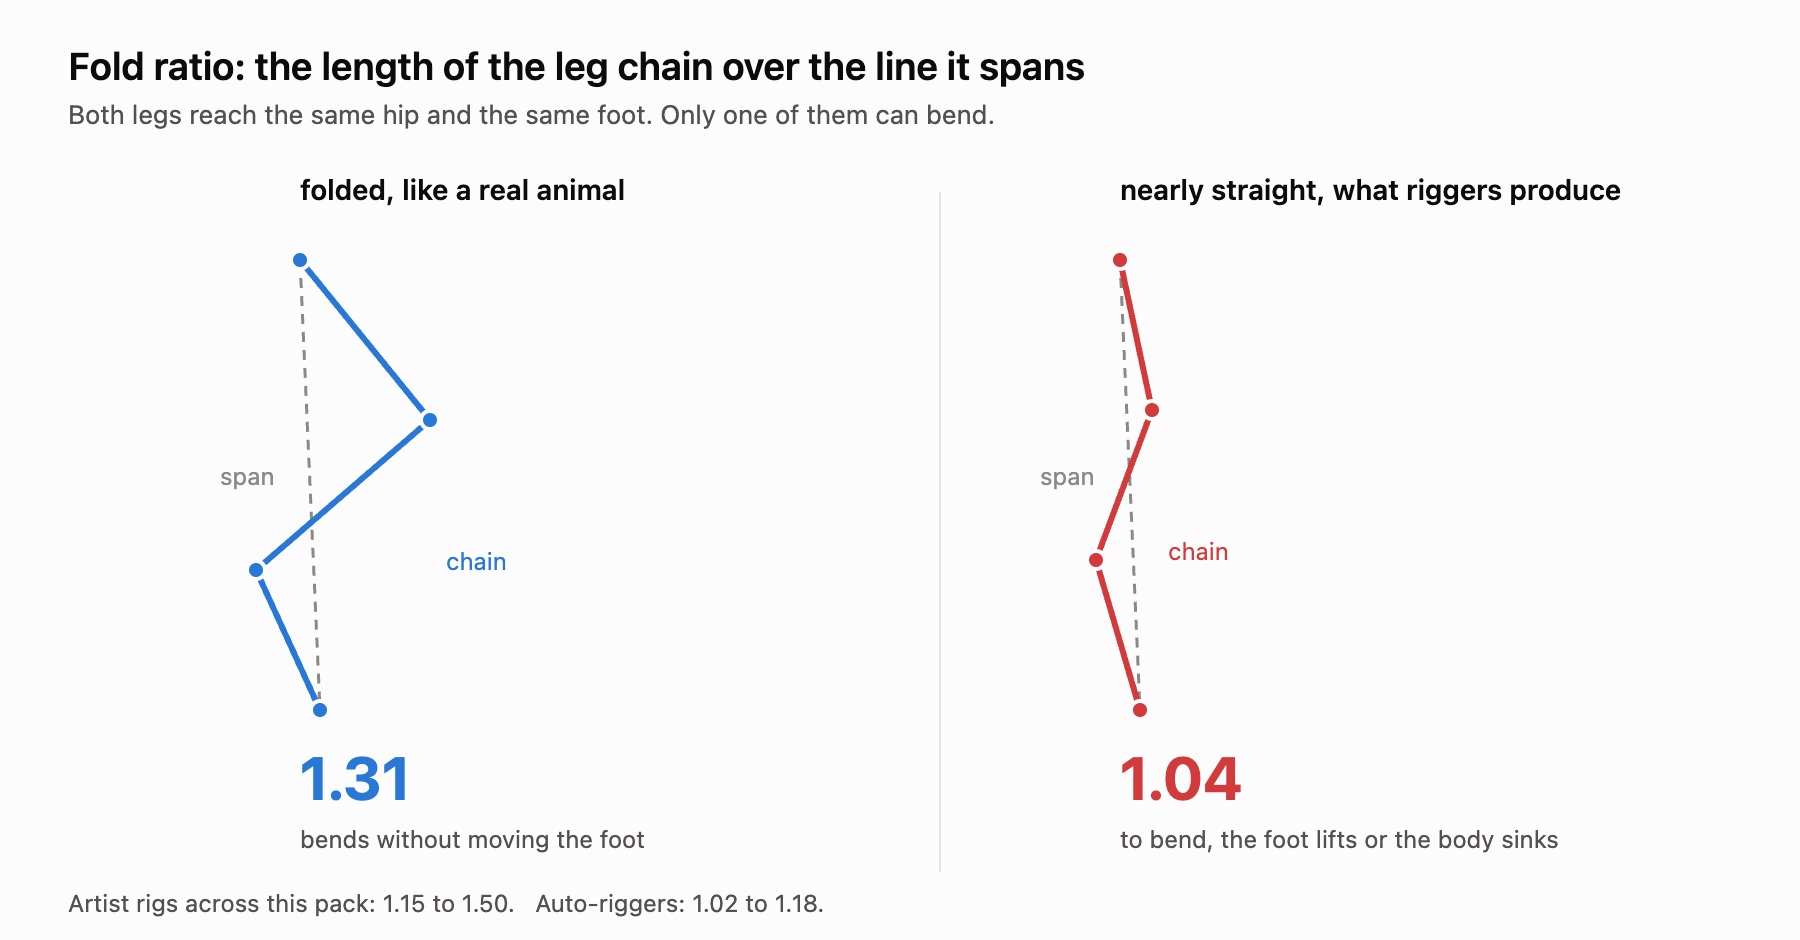
Jadi pertanyaannya spesifik dan dapat diukur. Apakah rigger menempatkan sendi-sendi perantara kaki di lokasi yang memungkinkan kaki menekuk?
Penyiapan pengujian
Dua belas hewan, semuanya CC0 dari paket Quaternius, masing-masing disertai rig buatan seniman yang terdiri dari 38 hingga 51 sendi.
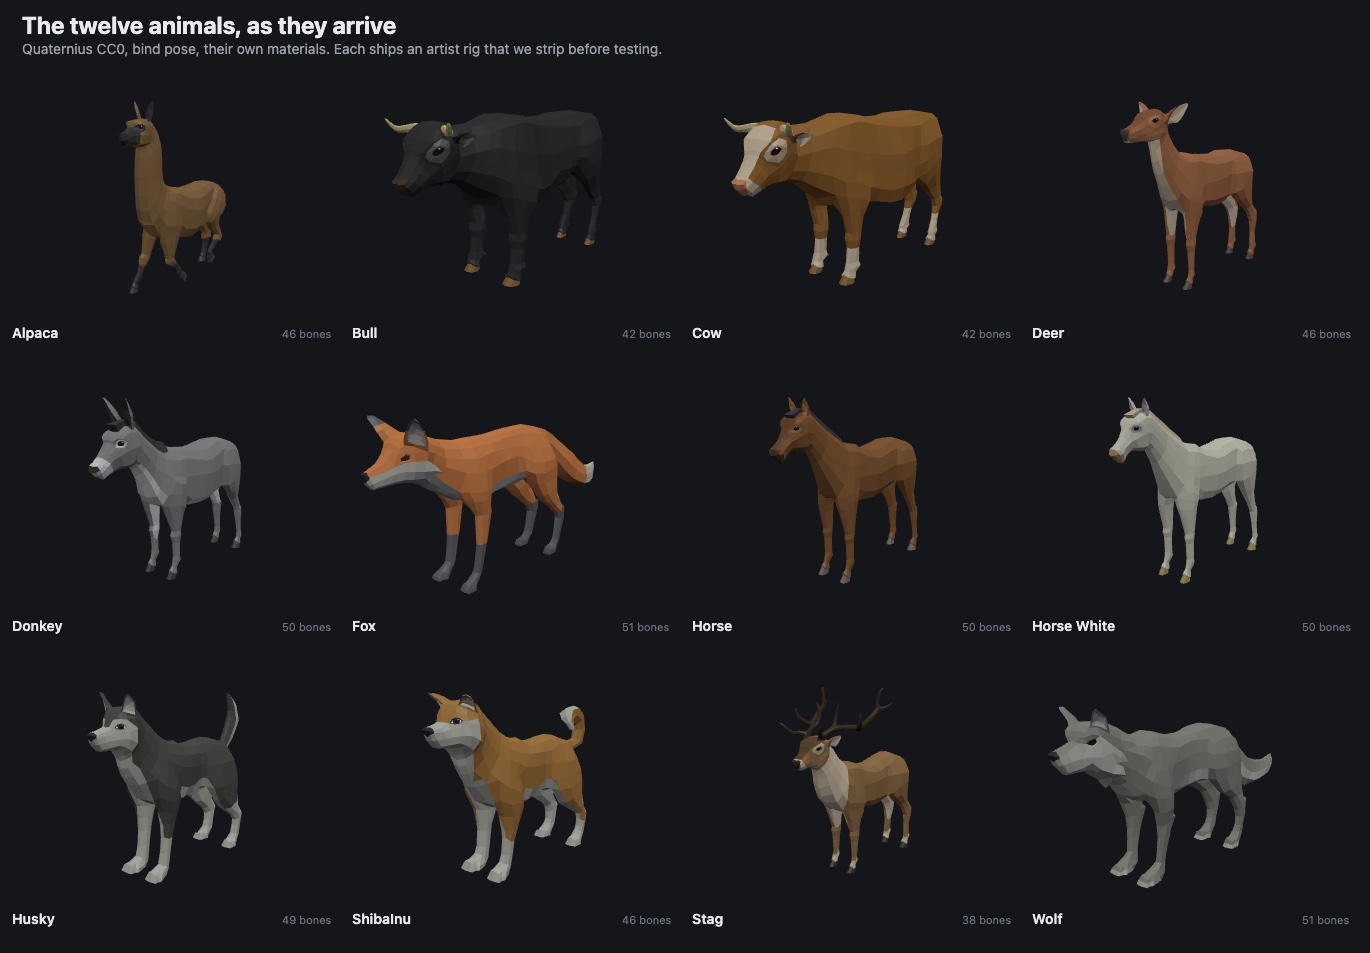
Satu detail dalam persiapan mesh ternyata lebih penting daripada kelihatannya. File glTF tersebut membagi mesh menjadi lima primitive berdasarkan material, dan karena modelnya berupa low-poly dengan tepi tajam, hampir setiap vertex diduplikasi untuk setiap face yang bersebelahan. Rubah menyimpan 3.752 vertex, tetapi hanya memiliki 926 vertex unik. Rigger yang membangun graph berdasarkan topologi mesh membaca sambungan yang berhimpitan tetapi tidak terhubung itu sebagai retakan, sehingga kepala menjadi objek terpisah dari tubuh, jarak geodesik di antara keduanya menjadi tak terhingga, dan sendi yang semestinya berada di leher tidak memiliki alasan untuk ditempatkan di sana. Welding berdasarkan posisi bukan sekadar optimasi dalam kasus ini. Itulah yang membedakan satu hewan utuh dari enam pulau terpisah. Sembilan dari dua belas model menjadi satu shell kedap air. Banteng dan sapi tetap memiliki tanduk sebagai bagian terpisah, begitu pula rusa jantan dengan ranggahnya. Kami sengaja membiarkannya demikian karena unggahan nyata memang terlihat seperti itu.
Untuk penilaian, kami menggunakan dua hal. Pertama adalah fungsi runtime kami sendiri yang mereduksi kerangka hewan berkaki empat sembarang menjadi struktur kanonis. Fungsi itu harus menemukan empat telapak di empat kuadran berbeda, tulang belakang, dan leher. Jika tidak bisa, rig tersebut tidak dapat dikendalikan saat runtime, apa pun kelebihan lainnya.
Fungsi itu sengaja tidak membaca nama tulang sama sekali, dan alasannya memberikan pelajaran penting. Tripo memberi nomor rantai anggota gerak berdasarkan indeks tanpa arti tetap, sehingga rantai 0 adalah pasangan kaki belakang pada rusa tetapi pasangan kaki depan pada kuda. Label kiri dan kanannya juga tidak konsisten antarrig: Left berada pada x=-0.072 untuk rusa dan x=+0.076 untuk kuda, padahal keduanya menghadap ke arah yang sama. Pada rubah, Tripo memberi label tulang belakang sebagai rantai anggota gerak. Setiap asumsi penamaan yang kami coba gagal saat diukur, jadi kami membaca geometri bind sebagai gantinya, yang menunjukkan semuanya tanpa ambiguitas.
Hal kedua adalah rasio tekukan di atas. Kedua pengukuran tidak bergantung pada skala, dan ini penting karena para rigger tersebut bekerja pada skala yang sangat berbeda. Tripo menormalisasi model menjadi kira-kira sebuah kubus satuan, sehingga rubahnya memiliki rentang 0,13 kali 0,34 kali 0,65, dibandingkan dengan versi seniman yang berukuran 0,77 kali 2,47 kali 6,59.
Hasil yang diperoleh
| rigger | rig | dapat dikendalikan | rata-rata sendi | rata-rata tekukan |
|---|---|---|---|---|
| seniman (referensi) | 12 | 11 | 46.8 | 1.299 |
| Anything World | 6 | 6 | 37.8 | 1.363 (lihat di bawah) |
| RigNet | 12 | 12 | 54.1 | 1.146 |
| SkinTokens | 12 | 11 | 32.0 | 1.078 |
| Tripo | 12 | 10 | 25.8 | 1.045 |
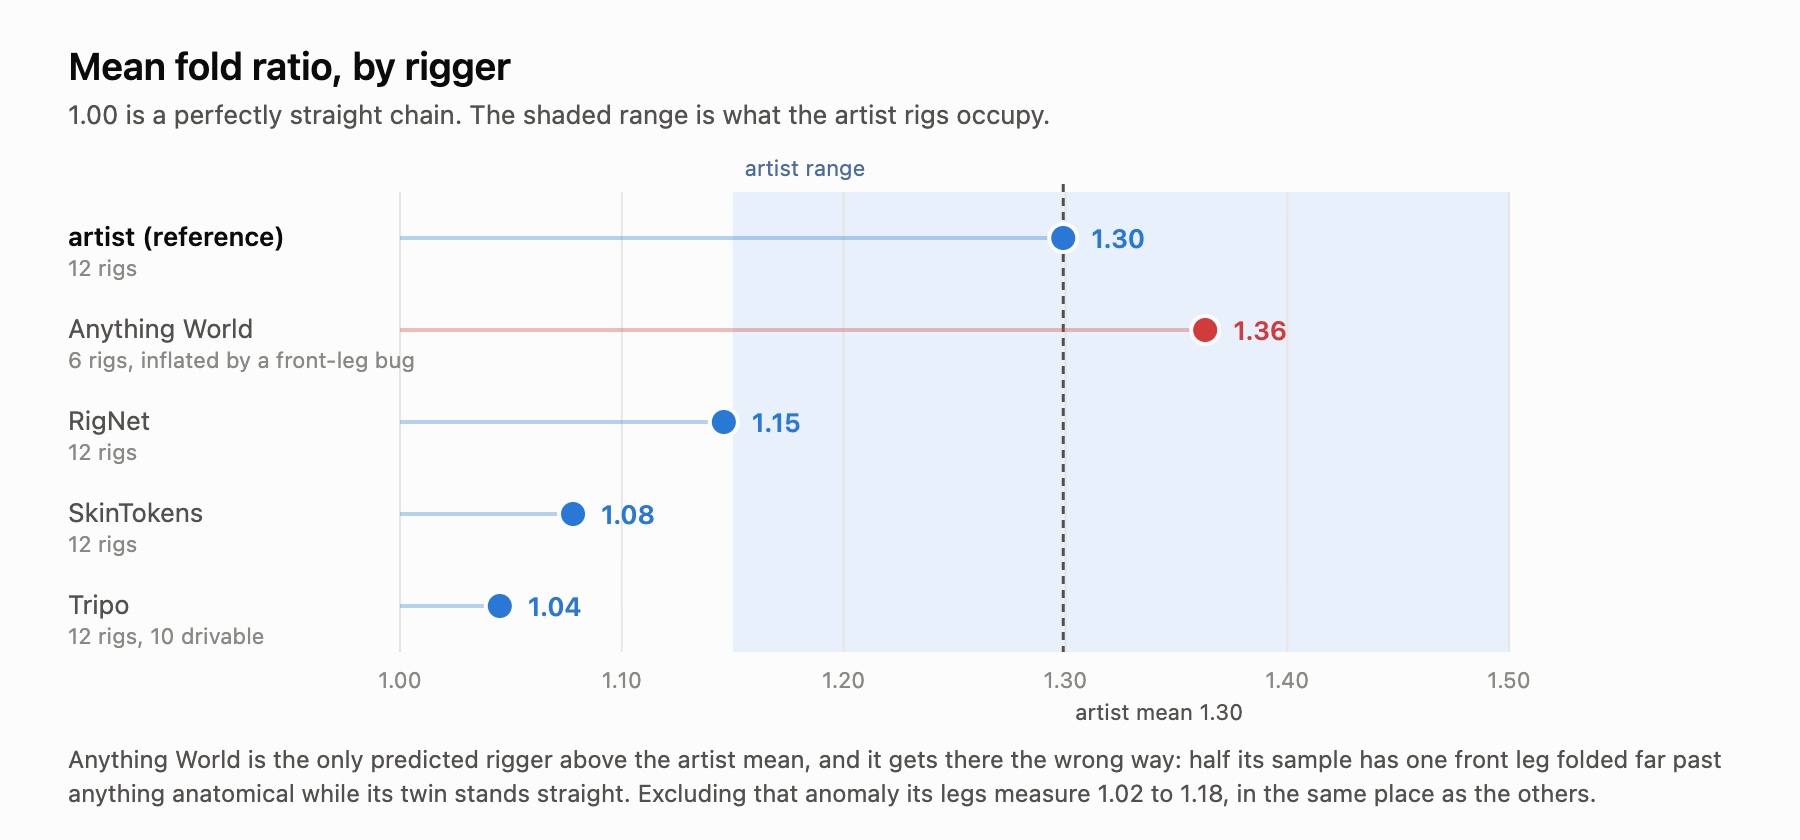
Baca baris Anything World itu dengan cermat, karena angka tersebut tampak seperti kemenangan padahal sebenarnya bukan. Rata-ratanya sebesar 1,363 berada di atas milik seniman, dan nilai itu sepenuhnya berasal dari bug yang dijelaskan lebih lanjut di bawah. Jika bug tersebut dikesampingkan, kaki-kakinya berukuran 1,02 hingga 1,18. Lurus, seperti yang lainnya.
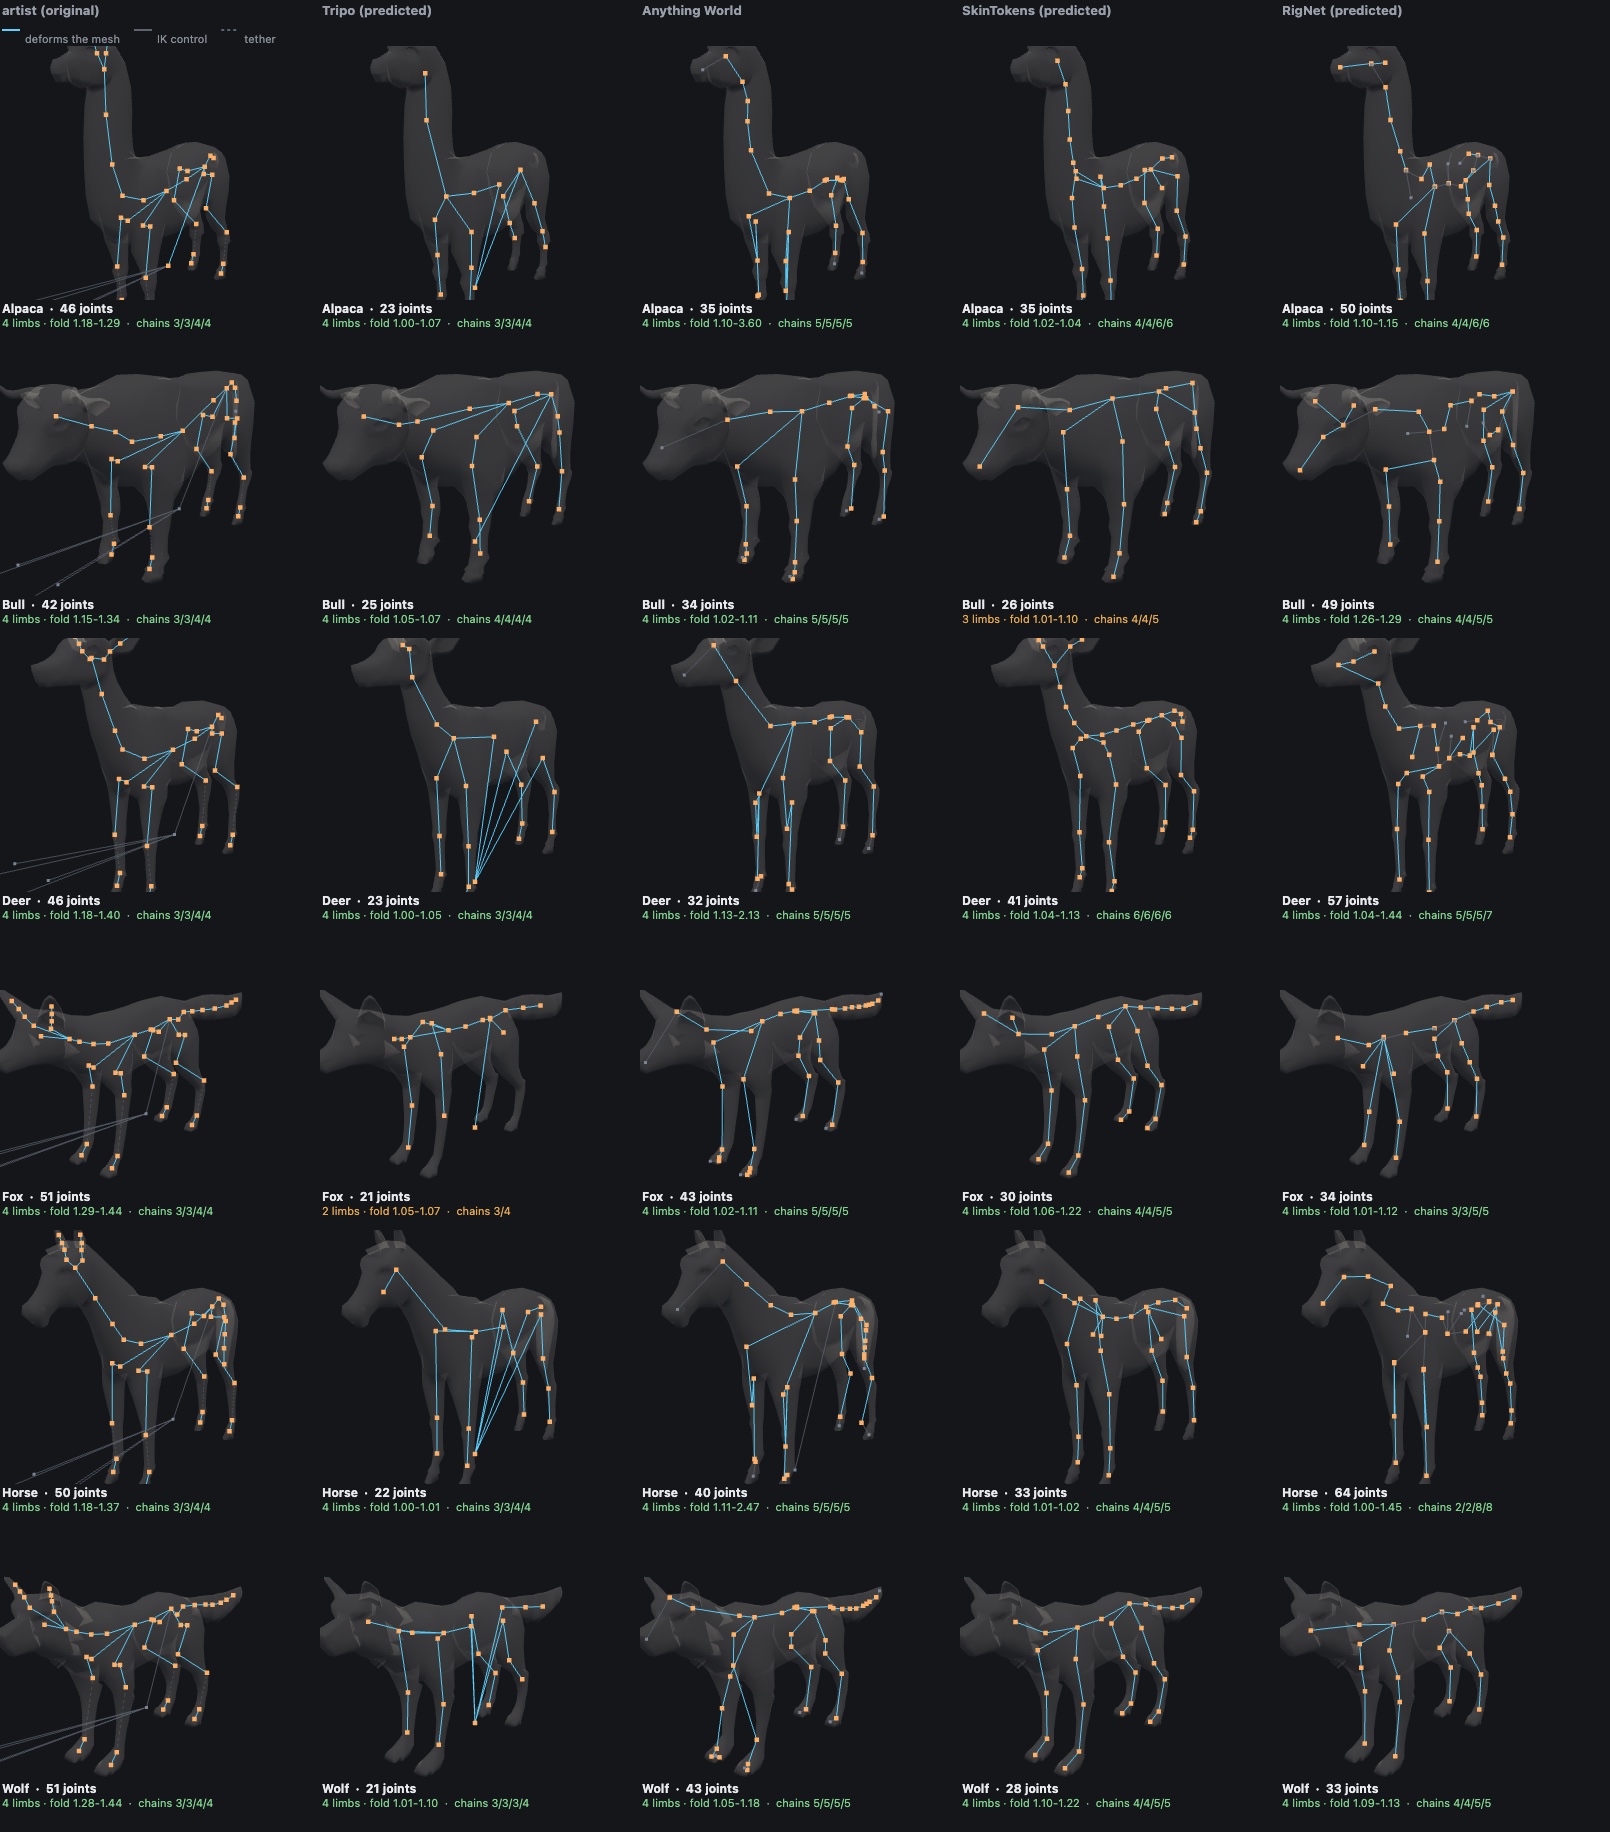
Jadi, tak satu pun dari keempatnya mencapai tekukan minimum rig seniman sebesar 1,15. Termasuk Tripo, yaitu rigger yang kami sediakan sebagai tier Pro kami sendiri. Itulah temuannya, dan hal ini lebih penting daripada tabel peringkat. Empat sistem yang dibangun secara independen menghasilkan kesalahan yang sama. Semuanya menempatkan sendi kaki hewan berkaki empat hampir dalam satu garis.
Hal itu masuk akal setelah Anda melihatnya. Sistem-sistem tersebut dilatih menggunakan dataset yang didominasi biped dan model dalam rest pose netral. Anggota gerak yang lurus adalah nilai rata-rata yang aman. Hock yang menekuk adalah ciri khusus hewan berkaki empat yang tidak banyak mendapat alasan untuk dipelajari oleh prior yang sebagian besar berbasis humanoid.
Perlu dicatat bahwa baris referensi juga tidak sempurna. Satu rig seniman, Shiba Inu, gagal dalam uji kendali kami sendiri, dan penyebabnya memberikan pelajaran penting. Rig-rig ini dilengkapi lapisan kontrol IK: empat pole target yang menjadi child dari root dan berada setengah panjang tubuh di depan hewan, ditambah empat rantai IK yang sama sekali tidak memiliki parent. Secara geometris, semuanya memenuhi definisi "telapak" sama baiknya dengan telapak asli, dan pada Shiba Inu kandidat-kandidat tersebut menang, sehingga menghasilkan delapan kandidat palsu dari total dua belas.
Hal itu menimbulkan kecurigaan yang wajar, dan perlu disingkirkan, karena lapisan kontrol yang membingungkan penganalisis geometris terdengar seolah dapat menjelaskan banyak hal. Ternyata tidak. Menghapus tulang kontrol dan menjalankan ulang analisis hanya mengubah hasil pada tepat satu dari dua belas rig seniman. Shiba Inu berubah dari 2 anggota gerak yang rusak menjadi 4 yang bersih, dengan tekukan 1,28 hingga 1,43 yang berada tepat di sebelah milik husky. Sebelas lainnya menghasilkan hasil identik, termasuk rasio tekukannya. Jadi lapisan IK memang merupakan bug nyata dalam deteksi telapak kami dan dapat diperbaiki dengan satu baris kode, tetapi bukan itu yang membuat kaki hasil auto-rig menjadi lurus. Pita seniman dari 1,15 hingga 1,50 tidak pernah diukur pada tulang kontrol, dan rig hasil prediksi sama sekali tidak memiliki lapisan kontrol: kerangka Tripo tidak memilikinya, sedangkan lima sendi non-deformasi milik Anything World hanyalah penanda ujung leaf.
Rig hasil prediksi yang sepenuhnya menggunakan FK juga memberi keuntungan dari sisi lain. Dalam satu aspek sempit ini, hewan hasil auto-rig lebih mudah dibaca oleh runtime yang tidak bergantung pada nama dibandingkan rig buatan seniman.
Keempat rigger memiliki mode kegagalan yang sangat berbeda
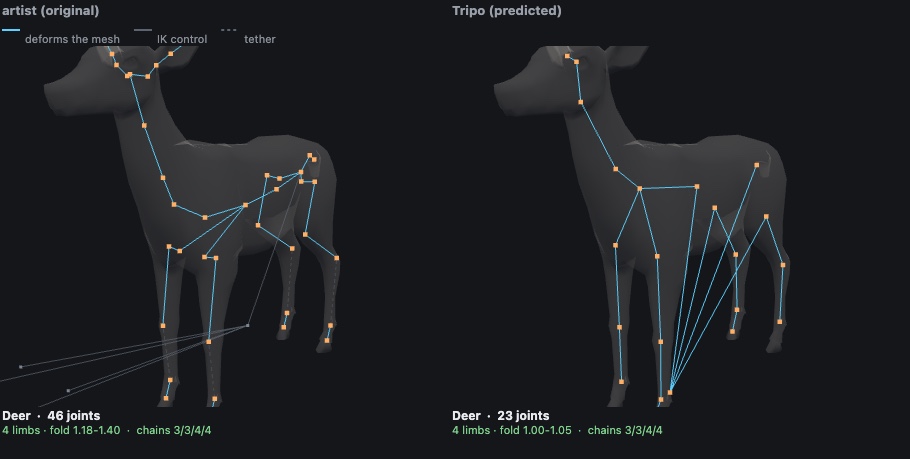
Tripo menghasilkan kaki paling lurus dengan nilai 1,045, dan menggunakan jumlah sendi paling sedikit dengan selisih besar, yaitu 25,8 dibandingkan 46,8 milik seniman. Namun, Tripo menghasilkan bentuk rantai yang benar saat rigger lain tidak. Empat dari dua belas rig-nya mereproduksi pembagian 3/3/4/4 milik seniman secara persis, yaitu tiga sendi per kaki depan dan empat per kaki belakang, sesuatu yang tidak berhasil dilakukan rigger lain sekali pun. Jadi masalahnya bukan menempatkan jumlah sendi yang salah. Tripo menempatkan jumlah sendi yang benar hampir dalam satu garis. Cacat itu lebih spesifik daripada yang tampak pada awalnya, dan menunjukkan bahwa memosisikan ulang sendi yang sudah ada merupakan pekerjaan yang lebih kecil daripada melakukan rigging ulang. Dua rig-nya sama sekali gagal dikendalikan: rubah hanya memiliki dua anggota gerak, begitu pula rusa jantan.
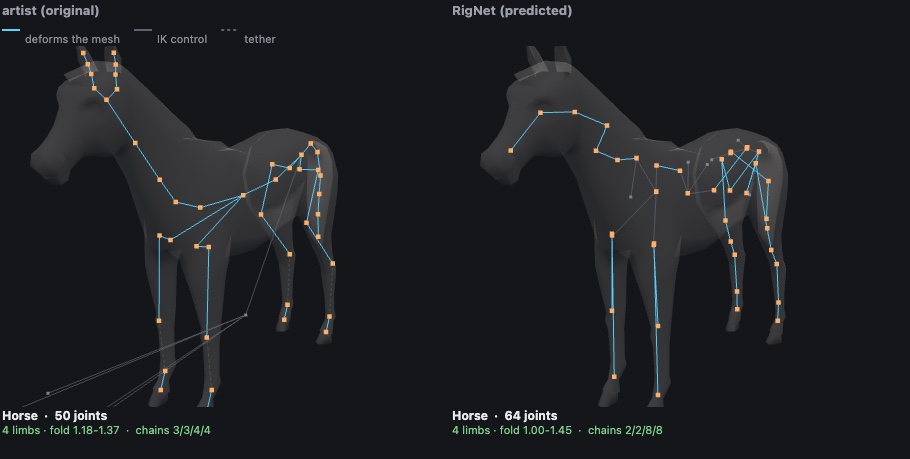
RigNet (SIGGRAPH 2020) memiliki tekukan valid terbaik sebesar 1,146 dan merupakan satu-satunya yang menghasilkan rig yang dapat dikendalikan untuk semua dua belas hewan. Masalahnya terletak pada rantainya. Seniman menggunakan 3/3/4/4 pada semua dua belas hewan, konsisten antara bagian depan dan belakang. RigNet hanya mereproduksi bentuk tersebut secara persis satu kali. Tiga rig-nya memiliki kaki dengan dua sendi atau kurang, yang sama sekali tidak dapat berartikulasi, dan empat memiliki kaki dengan tujuh sendi atau lebih. Kudanya memiliki 2/2/8/8: dua sendi pada kaki depan, delapan pada kaki belakang. Kritik yang telah dipublikasikan terhadap RigNet menyebut bahwa sistem tersebut "menghasilkan kerangka tidak beraturan", dan beginilah wujud ketidakteraturan itu dalam praktik. Sweep bandwidth juga tidak akan memperbaikinya karena parameter tersebut mengontrol jumlah sendi, bukan distribusinya di antara anggota gerak.
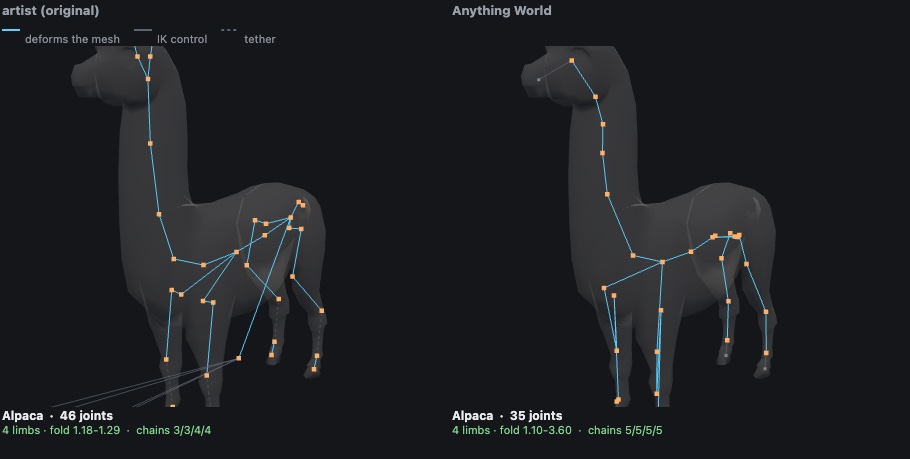
Anything World adalah sistem yang gagal secara kentara, bukan diam-diam. Dua dari delapan hewan yang kami kirimkan sama sekali tidak berhasil diberi rig: husky kembali dengan FinetuningError: Incorrect segmentation exception dan sapi dengan pesan singkat Unknown error. Keenam rig yang berhasil semuanya dapat dikendalikan. Keenamnya menggunakan rantai 5/5/5/5 yang identik, struktur paling konsisten yang dihasilkan oleh rigger prediktif mana pun.
Masalahnya terletak pada kaki depan, dan bentuk masalahnya perlu dijelaskan secara tepat karena rata-rata mentahnya membuat layanan tersebut tampak lebih baik daripada kenyataannya. Kaki belakang dicerminkan secara persis pada keenam model: 1,10 dan 1,10, 1,11 dan 1,11, 1,13 dan 1,13, dan seterusnya hingga lima angka desimal. Kaki depan bermasalah pada tiga dari enam model, dengan satu kaki menekuk jauh melampaui apa pun yang anatomis sementara pasangannya berdiri hampir lurus. Alpaka memiliki nilai 3,60 pada kaki kiri depan dibandingkan 1,87 pada kaki kanan depan. Kuda memiliki 2,47 dibandingkan 1,43. Rusa memiliki 1,43 dibandingkan 2,13, dan perlu diperhatikan bahwa sisi ekstremnya adalah sisi kanan pada kasus tersebut, jadi ini bukan bias kiri yang konsisten.
Kami menjalankan ulang rusa dan kuda untuk memastikan masalahnya bukan berasal dari pengiriman kami sendiri. symmetry adalah kolom unggahan wajib, dan respons yang tersimpan tidak pernah mengembalikan nilai yang dikirim. Setelah dikirim dengan simetri yang dinyatakan secara eksplisit, keduanya kembali mereproduksi anomali tersebut. Jadi, masalah ini tetap muncul meskipun ada parameter yang seharusnya mencegahnya, pada mesh yang rig artisnya sendiri simetris hingga tiga angka desimal.
SkinTokens (2025, dari grup VAST-AI di balik Tripo) sejauh ini menghasilkan keluaran paling rapi. Sebelas dari dua belas rig memiliki panjang rantai kiri dan kanan yang saling mencerminkan, dan tidak satu pun memiliki kaki dengan dua sendi atau kurang. Ini adalah kerangka yang tertata baik tetapi berdiri terlalu lurus, dengan nilai 1,078, bukan kerangka yang tidak konsisten.
Dua hal tentang SkinTokens yang patut dicatat
SkinTokens mengalami crash pada input low-poly. Hal ini tidak didokumentasikan di mana pun. Rubah kami yang memiliki 926 verteks mematikan server sisi Blender di tengah permintaan tanpa traceback Python. Rubah yang sama, setelah disubdivisi menjadi 88.706 verteks, berhasil di-rig dalam 70 detik. Model contoh mereka sendiri berfungsi karena sejak awal sudah padat. Menambahkan langkah subdivisi hingga kira-kira 40 ribu verteks sebelum pemanggilan mengubah kegagalan total menjadi dua belas rig dari dua belas percobaan. Jika Anda memasukkan aset gim, yang secara definisi merupakan low-poly, prasyarat ini menjadi pembeda mutlak antara berhasil dan tidak.
Temuan yang lebih berguna adalah bahwa SkinTokens memiliki mode yang belum pernah kami jalankan. Memberikan --use_skeleton membuatnya menggunakan kerangka yang Anda sediakan alih-alih membuat kerangka baru. Setelah itu, SkinTokens mempertahankan kerangka yang Anda berikan. Setiap sendi keluaran berada pada sendi input, dengan offset rata-rata 0,31% dari diagonal bounding box dan kasus terburuk 0,50%. Saat diekspor, semua sendi diganti namanya menjadi bone_0 dan seterusnya, sedangkan sendi yang tidak membawa bobot dihapus. Itulah sebabnya mode ini tampak tidak berguna dari luar.
Penggantian label tersebut dapat dipulihkan. Cocokkan kembali sendi keluaran dengan kerangka yang Anda berikan berdasarkan posisi, dan semua nama dapat dikembalikan. Cara ini berhasil pada 100% sendi di keempat hewan yang kami coba. Dan karena kerangkanya kini milik Anda, posturnya juga berada dalam kendali Anda. Kuda kami menghasilkan nilai 1,01 hingga 1,02 ketika SkinTokens memilih kerangkanya sendiri, dan 1,11 hingga 1,36 ketika diberi kerangka artis. Kerangka artis itu sendiri memiliki nilai 1,18 hingga 1,37.
Ada dua prasyarat agar cara tersebut berfungsi. SkinTokens langsung menolak kerangka multi-root, sedangkan rig artis ini memiliki lima root: tubuh ditambah empat rantai IK. Perbaikan pertama kami adalah menghapus root yang terpisah. Itu keliru. Menghapus delapan tulang tersebut membuat 90 hingga 128 verteks sama sekali tidak memiliki pengaruh pada setiap hewan dalam paket, karena FF dan FFB adalah tulang yang digunakan artis untuk melakukan skinning pada kaki. Keduanya bukan sekadar helper pasif. Menjadikan sendi tubuh terdekat sebagai parent bagi setiap root yang terpisah mempertahankan semua bobot sekaligus menghasilkan satu root.
Nama tulang anonim bukan penghalang seperti yang terlihat
Kerangka hasil prediksi dikembalikan dengan nama seperti joint_0 atau bone_0, dan kesimpulan yang lazim adalah bahwa klip animasi siap pakai tidak dapat diikatkan padanya. Untuk hewan berkaki empat, masalah ini sudah dapat diselesaikan dari kedua arah.
Nama dapat dipulihkan, seperti dijelaskan di atas, ketika Anda sendiri yang menyediakan kerangkanya. Atau nama dapat diturunkan dari geometri. Analisis geometris sudah mengetahui empat rantai mana yang merupakan kaki, di kuadran mana masing-masing berada, serta rangkaian mana yang merupakan tulang belakang dan mana yang merupakan leher. Memberi label ulang berdasarkan informasi tersebut bukanlah sebuah inferensi. Kami menjalankannya pada seluruh dua belas rig RigNet, menuliskan nama sesuai konvensi yang sudah dibaca oleh runtime kami, lalu menganalisisnya kembali. Kedua belasnya memberikan hasil identik melalui jalur berbasis nama maupun jalur geometris. Jumlah tungkai, kuadran, panjang rantai, tulang belakang, leher, dan rasio tekuk semuanya sama.
Angka kedua: apakah kerangkanya benar-benar simetris?
Kaki depan dari Anything World mendorong kami melakukan pengukuran yang semestinya sudah dilakukan sejak awal, dan ternyata pengukuran ini membedakan setiap sistem rigging dengan lebih jelas daripada nilai tekuk.
Cara ini berfungsi tanpa membaca satu pun nama tulang, sesuatu yang penting ketika separuh keluarannya bernama bone_0. Cerminkan setiap sendi melintasi bidang simetri model, lalu ukur seberapa jauh setiap hasil pencerminan dari sendi nyata terdekat sebagai persentase diagonal bounding box. Kerangka yang tercermin sempurna mendapat skor nol. Bidangnya berasal dari bounding box mesh, bukan dari sendi. Membiarkan kerangka yang asimetris menentukan bidangnya sendiri akan membuatnya dapat menghapus asimetrinya sendiri dari pengukuran.
| sistem rigging | galat pencerminan rata-rata |
|---|---|
| artis | 0,01% |
| RigNet | 0,08% |
| SkinTokens | 0,37% |
| Anything World | 1,08% |
| Tripo | 1,13% |
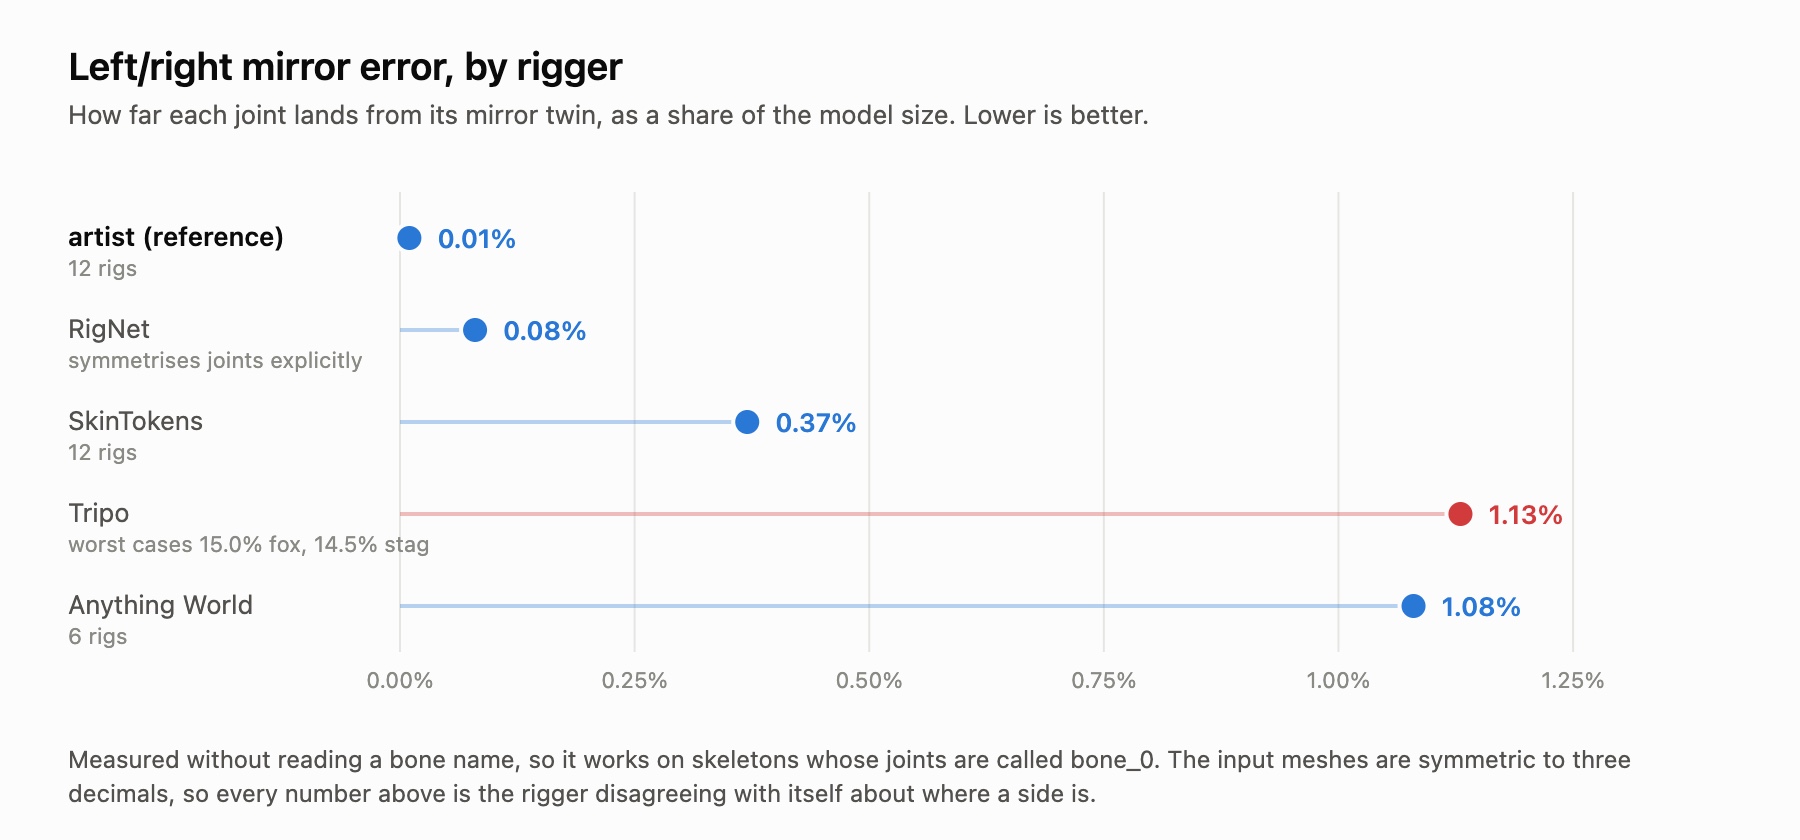
Rig artis saling mencerminkan hingga dalam batas pembulatan, sesuai hasil yang diharapkan sekaligus menjadi pemeriksaan berguna bahwa pengukuran ini berfungsi. RigNet hampir sama baiknya, dan itu bukan keberuntungan: RigNet secara eksplisit melakukan simetrisasi dengan mencerminkan kandidat sendinya melintasi x=0 sebelum mengelompokkannya. Pilihan desain tersebut terlihat pada angkanya.
Tripo berada di posisi terakhir, meskipun hanya tipis, dan yang paling menonjol adalah sebarannya, bukan nilai rata-ratanya. Delapan dari dua belas rig Tripo berada di bawah 0,8%, tetapi kemudian rubah mencapai 15,02% dan rusa jantan 14,45%. Keduanya juga merupakan dua rig yang gagal dalam uji kemampuan untuk dikendalikan, dan itu bukan kebetulan: sistem rigging yang geometrinya tidak tercermin tidak memiliki cara stabil untuk membedakan satu sisi dari sisi lainnya. Ini adalah masalah yang sama di balik persoalan penamaan sebelumnya, ketika label kiri dan kanan buatannya sendiri tidak konsisten antar-rig.
Persentase ini kecil. Selisih sepersekian persen tidak terlihat saat model diam. Namun, selisih tersebut langsung tampak ketika siklus berjalan meminta kaki kiri dan kanan melakukan gerakan yang sama dengan selisih setengah periode.
Langkah yang kami ambil
Perbaikannya harus dilakukan pada rig, bukan pada proses retargeting. Ada dua jalur yang tersedia, dan keduanya lebih murah daripada melatih model apa pun.
Sediakan kerangkanya dan biarkan model melakukan skinning. SkinTokens sudah mendukung cara ini serta mempertahankan kerangka yang diberikan. Untuk humanoid, sistem rigging produksi kami sudah menghasilkan kerangka Mixamo dengan penamaan yang benar dan dapat langsung diberikan kepadanya. Pilihan lainnya adalah mengubah posisi sendi pada rig yang sudah Anda miliki. Untuk Tripo, ini berarti memindahkan sendi-sendi perantara pada rantai kaki yang jumlah sendinya sudah benar.
Yang tidak akan kami lakukan adalah mengganti satu sistem rigging berkaki lurus dengan sistem berkaki lurus lainnya. Tidak ada manfaatnya. Pada angka yang benar-benar penting, rentang di antara semuanya adalah 1,04 hingga 1,15 dibandingkan 1,30 milik artis, dan selisih terhadap referensi lebih besar daripada selisih antara dua sistem mana pun.
Pembaruan: ternyata ada jalur ketiga, dan jalur ini cukup mengubah gambaran keseluruhan hingga layak mendapat artikel tersendiri. Alih-alih melakukan retargeting antarkerangka, kini kami menyelesaikan animasi ke ruang lokal setiap rig dari permukaan yang terdeformasi, dan peringkat kualitas yang dihasilkan justru membalikkan urutan di atas. Kisah tersebut ada di bagian 2: selesaikan permukaannya, bukan kerangkanya.
Catatan penting, karena sangat berpengaruh di sini
Ukuran sampel tidak merata, dan hal itu membatasi makna nilai rata-ratanya. RigNet, SkinTokens, dan Tripo semuanya dijalankan pada keseluruhan dua belas model. Anything World dijalankan pada delapan model, enam di antaranya menghasilkan rig, sedangkan dua yang gagal menghasilkan galat yang menjelaskan masalahnya sendiri alih-alih rig buruk yang dapat kami ukur. Lima rig awal Tripo merupakan sisa dari pekerjaan retargeting sebelumnya, sehingga tujuh lainnya dibuat khusus untuk tolok ukur ini melalui endpoint dan input yang sama. Menambahkan ketujuh rig tersebut mengubah rata-rata tekuknya sebesar 0,004 dan menurunkan galat pencerminan rata-ratanya dari 1,54% menjadi 1,13%. Kurang lebih sebesar itulah sampel lima model membuatnya tampak lebih baik dalam satu aspek dan lebih buruk dalam aspek lainnya.
Khusus untuk Anything World, kami memulai dengan dua rig dan nyaris menerbitkan klaim berdasarkan keduanya. Keduanya menunjukkan anomali kaki depan yang sama, sehingga tampak sangat memberatkan. Kemudian model pertama dari pengujian yang lebih luas kembali tanpa masalah, dan mendadak terlihat seolah-olah pengiriman kami sendiri yang bermasalah. Baru setelah enam model, pola sebenarnya terlihat: separuh sampel terdampak, kaki belakang selalu sempurna, dan sisi yang ekstrem tidak selalu sisi yang sama. Dua model saja akan menghasilkan artikel yang meyakinkan tetapi keliru. Ke arah mana pun.
Checkpoint RigNet berasal dari mirror pihak ketiga, bukan unduhan milik makalahnya sendiri, yang memerlukan konfirmasi interaktif dan menerapkan pembatasan laju. Jadi, angka-angkanya menggambarkan pipeline kami, bukan hasil resmi yang disahkan oleh penulisnya. Agar dapat menjalankannya saja, kami perlu membuat tujuh perbaikan terpisah yang tidak didokumentasikan. Salah satunya adalah prompt zona waktu interaktif yang membuat proses build container macet tanpa galat apa pun. Yang lain adalah viewer debug yang membuka jendela lalu memblokir proses selamanya. Masalah terakhir itu juga tidak dapat dihindari dengan menjalankannya secara headless, karena voxeliser-nya melakukan rasterisasi melalui OpenGL, sehingga prosesnya memerlukan display.
Terakhir, rasio tekuk mengasumsikan bind pose berdiri yang netral. Ini merupakan ukuran yang tepat untuk kedua belas hewan tersebut, tetapi akan menjadi ukuran yang keliru untuk rig yang dikirim dalam pose pertengahan langkah.
Hewan-hewan ini berlisensi CC0 dari Quaternius, sehingga siapa pun dapat mengulangi pengujian ini. Jika Anda membuat rig hewan berkaki empat dan memperoleh hasil pengukuran yang berbeda, kami ingin mendengarnya di Discord.