Dört otomatik rig sistemi, on iki hayvan, tek ortak kusur: düz bacaklar
Oleg Sidorkin, Cinevva CTO'su ve Kurucu Ortağı
Bir geyik için sanatçı tarafından hazırlanmış bir yürüme döngüsünü alın, otomatik rig sistemi aynı geyiği rigledikten sonra animasyonu ona yeniden hedefleyin; sonuç, adını koyması zor bir şekilde yanlış görünür. Ayaklar kabaca doğru yerlere basar. Zamanlama doğrudur. Ama yine de yürüyen bir masa gibi görünür.
Bir süre sorunun yeniden hedefleme kodumuzda olduğunu düşündük. Değilmiş. Rig, daha herhangi bir animasyon uygulanmadan önce hatalı ve bunu gösteren tek bir sayı var.
O sayı
Bir bacağı ele alın. Kalçadan ayağa kadar kemik segmentlerinin uzunluklarını toplayın. Buna erişim uzunluğu diyelim. Şimdi bağlama pozunda kalça eklemiyle ayak eklemi arasındaki düz çizgi mesafesini ölçün. Buna açıklık diyelim. Erişim uzunluğunu açıklığa bölün.
Ayakta duran gerçek bir hayvanın bacağı kıvrılmıştır; dolayısıyla zincir, kapladığı doğrusal mesafeden anlamlı ölçüde daha uzundur. Quaternius Ultimate Animated Animals paketindeki sanatçı tarafından riglenmiş on iki hayvanda bu oran 1,15 ile 1,50 arasında değişiyor ve ortalaması 1,30. Bir geyiğin arka bacağı 1,40. Bir tilkinin ön bacağı 1,29.
Şimdi önemli kısım. Kıvrımı olmayan bir bacak, açıklığını kısaltmadan bükülemez. Eklemler düz bir çizgi üzerindeyse dizi bükmenin tek yolu ayağı kalçaya doğru çekmektir. Bu durumda ya ayak yerden kesilir ya da gövde çöker. Bu rigden sanatçının kullandığı diz açısını istediğinizde sonuç çömelmiş bir poz olur. Hiçbir yeniden hedefleme bunu düzeltemez, çünkü pozun ihtiyaç duyduğu bilgi iskelette en başından beri yoktur.
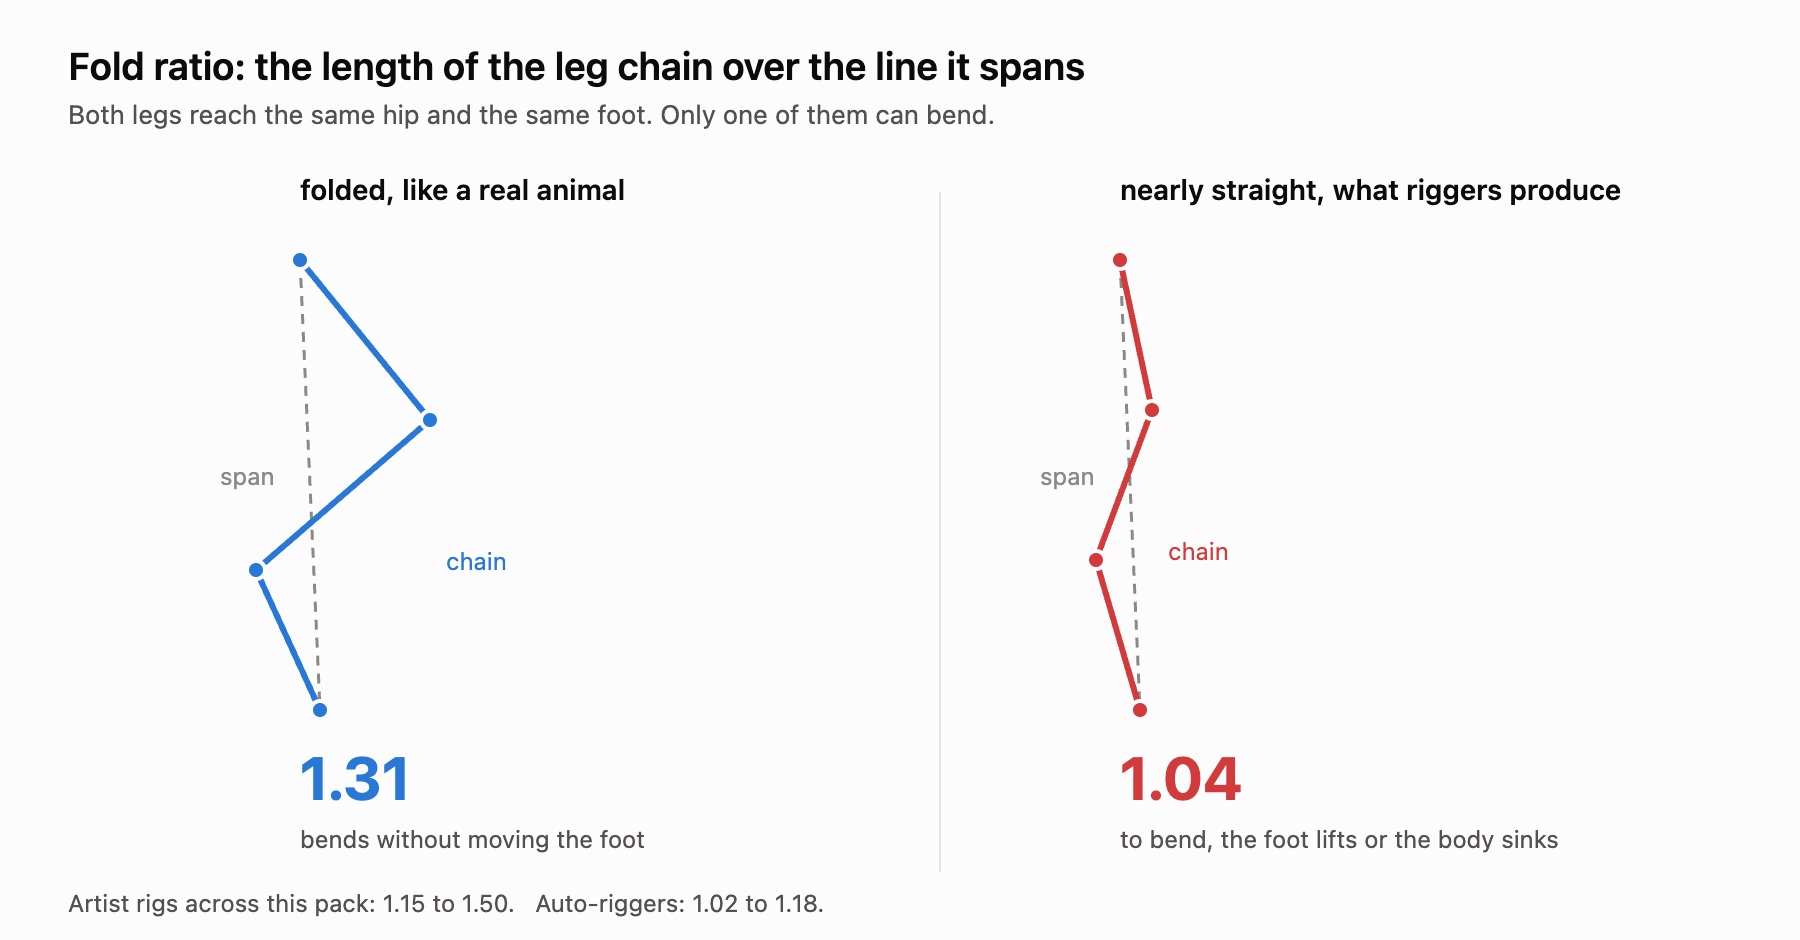
Dolayısıyla soru dar kapsamlı ve ölçülebilir: Rig sistemi, ara bacak eklemlerini bacağın kıvrılabileceği yerlere yerleştiriyor mu?
Test düzeni
Tamamı Quaternius paketinden alınmış CC0 lisanslı on iki hayvan; her biri 38 ila 51 eklemli bir sanatçı rigiyle geliyor.
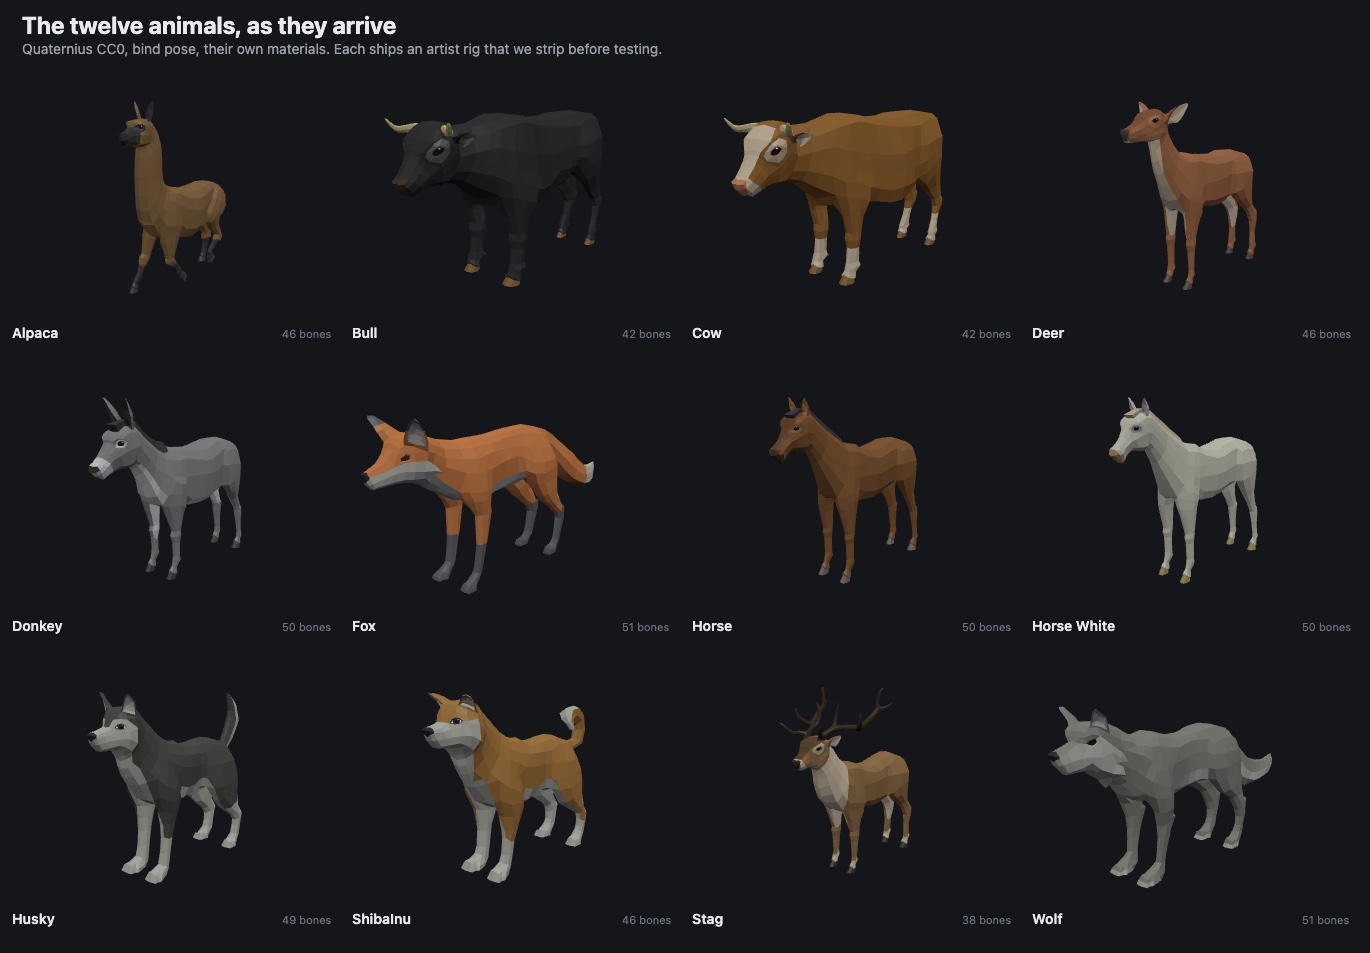
Mesh hazırlığındaki bir ayrıntının, göründüğünden çok daha önemli olduğu ortaya çıktı. Bu glTF dosyaları meshi malzemeye göre beş primitive'e ayırıyor ve modeller sert kenarlı, düşük poligonlu olduğu için neredeyse her vertex komşu yüz başına çoğaltılmış durumda. Tilki 3.752 vertex depoluyor ama bunların yalnızca 926'sı birbirinden farklı. Mesh topolojisi üzerinde grafik oluşturan rig sistemleri, aynı konumda bulunan fakat paylaşılmayan bu dikişleri çatlak olarak yorumluyor. Böylece baş gövdeden ayrı bir nesneye dönüşüyor, aralarındaki jeodezik mesafe sonsuza gidiyor ve boyunda bulunması gereken bir eklemin oraya yerleşmesi için hiçbir neden kalmıyor. Burada konuma göre kaynak yapmak bir optimizasyon değil. Tek bir hayvanla altı ada arasındaki fark. On iki modelden dokuzu tek parça, su geçirmez bir kabuk hâline geldi. Boğa ve inek boynuzlarını, erkek geyik de dallı boynuzlarını ayrı parçalar olarak koruyor. Bunları bilerek bıraktık, çünkü gerçek yüklemeler de böyle görünüyor.
Puanlama için iki şey kullandık. Birincisi, rastgele bir dört ayaklı iskeletini kanonik bir yapıya indirgeyen kendi çalışma zamanı fonksiyonumuz. Fonksiyonun dört farklı bölgede dört ayak, bir omurga ve bir boyun bulması gerekiyor. Bunları bulamazsa diğer özellikleri ne olursa olsun rig çalışma zamanında sürülemez.
Bu fonksiyon özellikle hiçbir kemik adını okumuyor ve bunun nedeni öğretici. Tripo uzuv zincirlerini sabit bir anlam taşımayan indekslerle numaralandırıyor; dolayısıyla 0 numaralı zincir geyik riginde arka çiftken at riginde ön çift. Sol ve sağ etiketleri de rigler arasında tutarsız: Her ikisi de aynı yöne bakmasına rağmen geyikte Left x=-0.072 konumundayken atta x=+0.076 konumunda. Tilkide omurgayı bir uzuv zinciri olarak etiketliyor. Denediğimiz tüm adlandırma varsayımları ölçüm sırasında başarısız oldu. Bu yüzden bunun tamamını açık ve kesin biçimde ifade eden bağlama geometrisini okuyoruz.
İkinci ölçüt ise yukarıdaki kıvrım oranı. Her iki ölçü de ölçekten bağımsız; bu önemli, çünkü bu rig sistemleri son derece farklı ölçeklerde çalışıyor. Tripo modeli kabaca birim küp boyutuna normalleştiriyor; bu nedenle sanatçı modelinin tilkisi 0,77 × 2,47 × 6,59 boyutlarındayken Tripo'nunki 0,13 × 0,34 × 0,65 boyutlarında.
Geri dönen sonuçlar
| rig sistemi | rigler | sürülebilir | ortalama eklem | ortalama kıvrım |
|---|---|---|---|---|
| sanatçı (referans) | 12 | 11 | 46.8 | 1.299 |
| Anything World | 6 | 6 | 37.8 | 1.363 (aşağıya bakın) |
| RigNet | 12 | 12 | 54.1 | 1.146 |
| SkinTokens | 12 | 11 | 32.0 | 1.078 |
| Tripo | 12 | 10 | 25.8 | 1.045 |
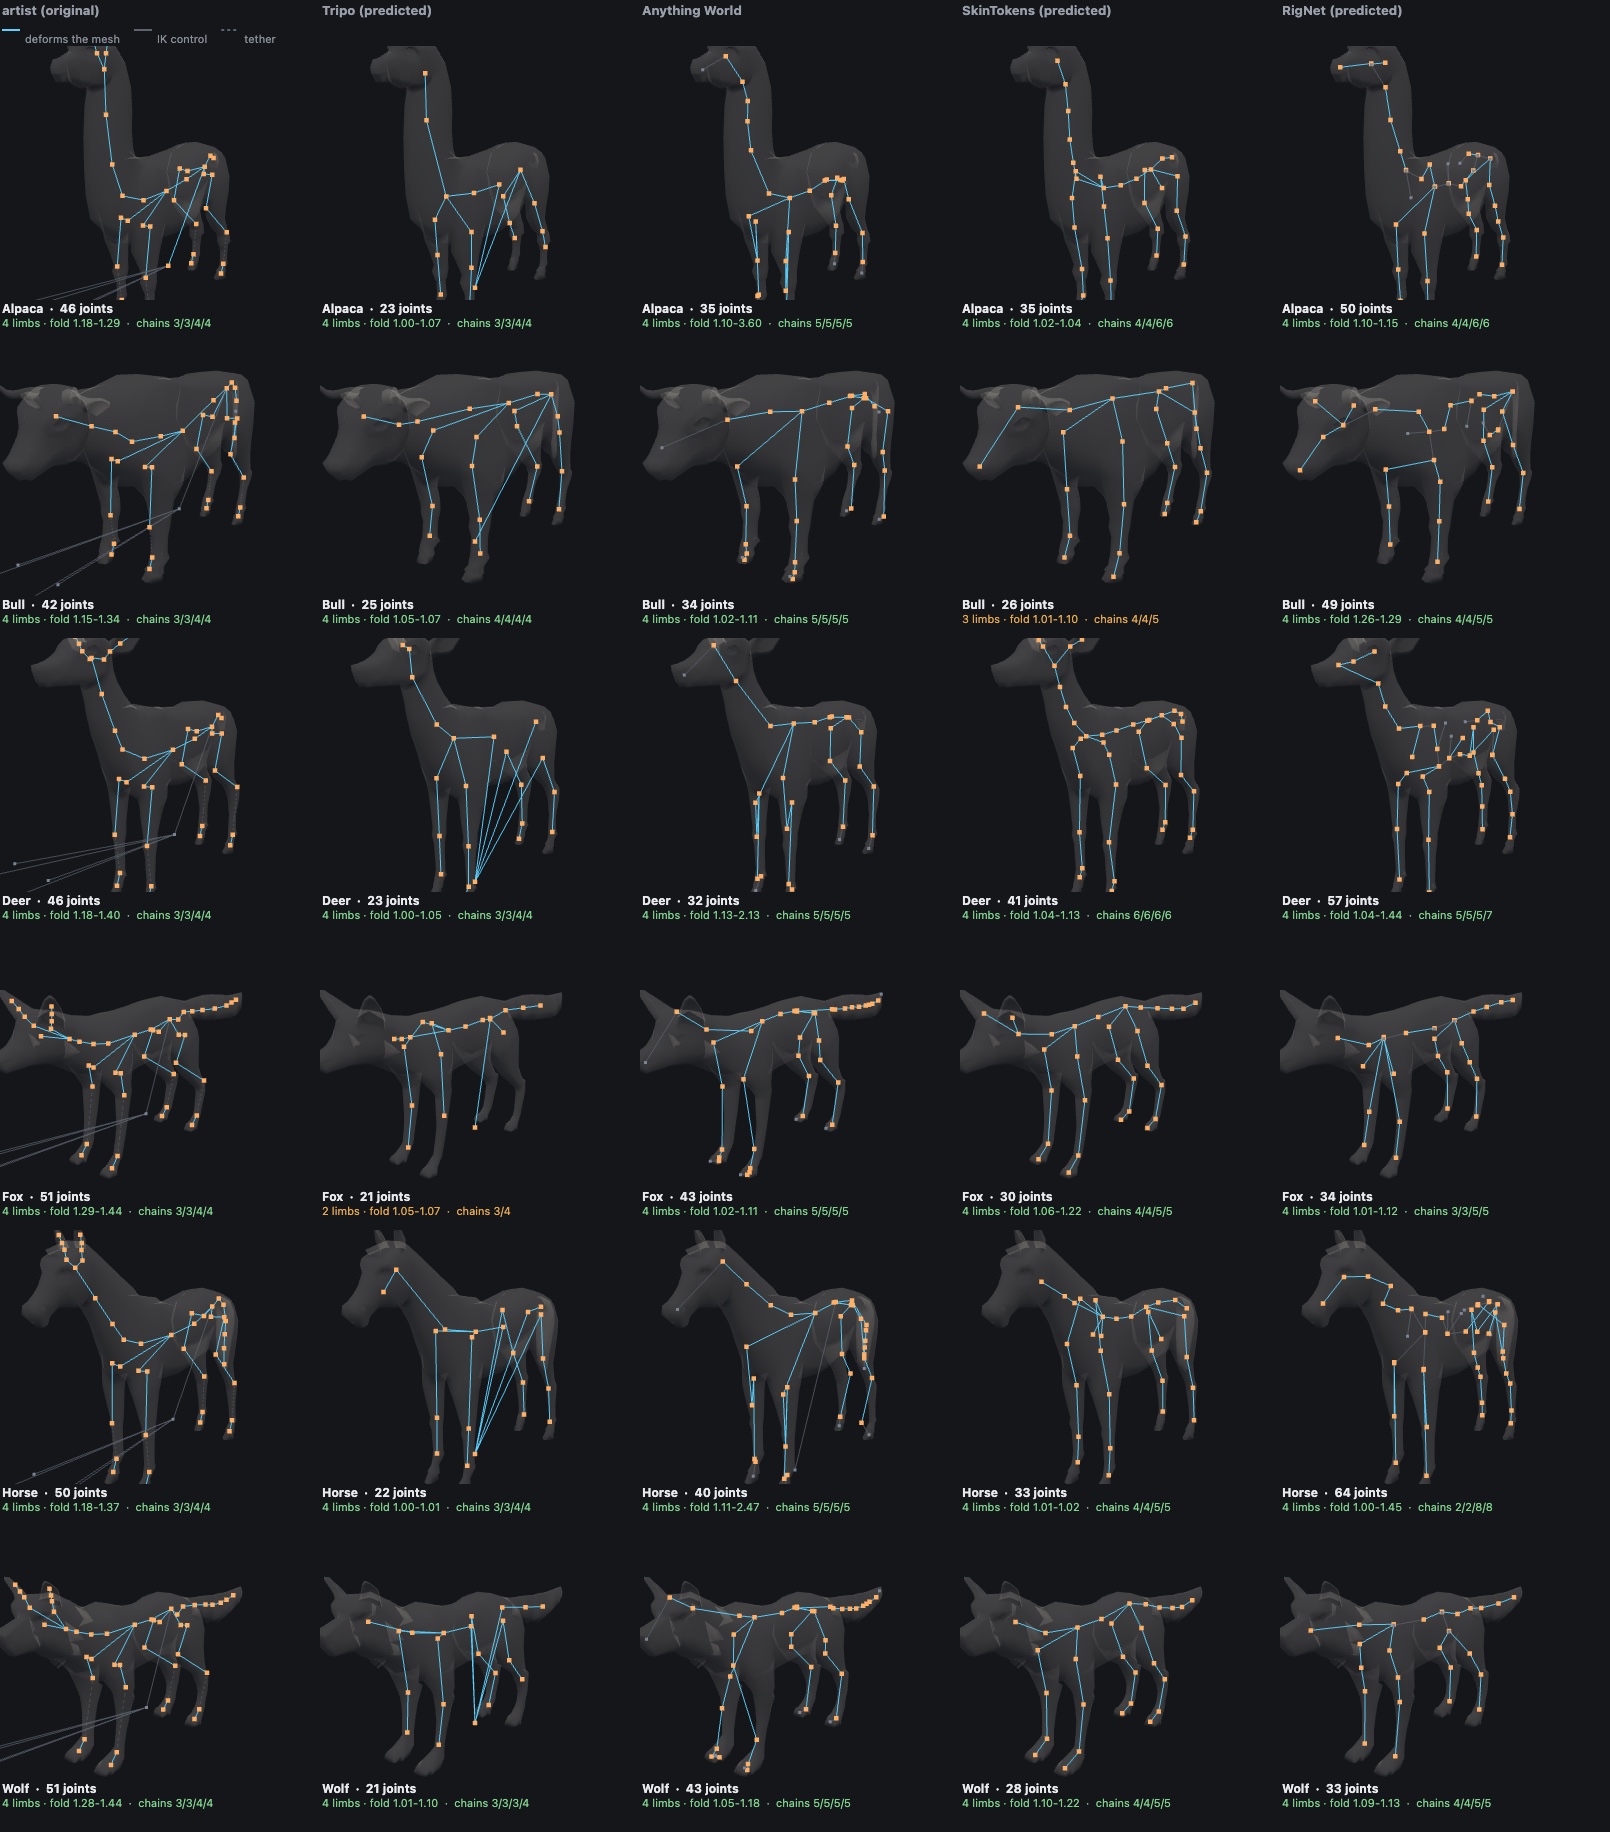
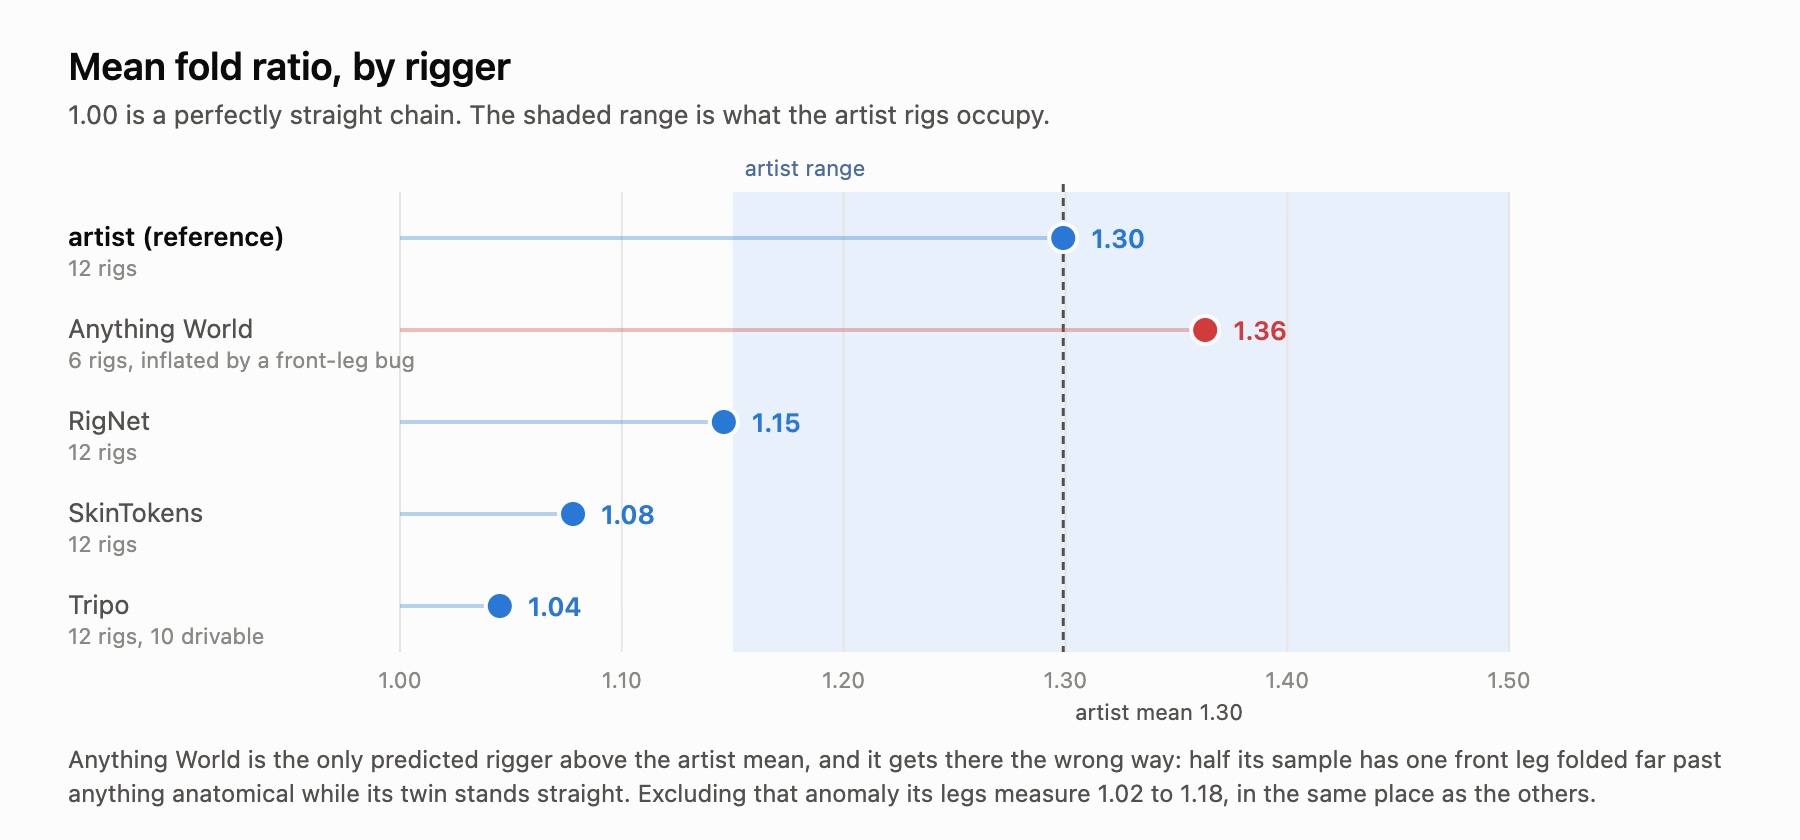
Anything World satırını dikkatle okuyun; çünkü buradaki tek olumlu sonuç gibi görünen sayı bu, ama aslında değil. 1,363 ortalaması sanatçınınkinden yüksek ve bunun tamamı aşağıda açıklanan bir hatadan kaynaklanıyor. Hatayı bir kenara bırakırsanız bacakları 1,02 ile 1,18 arasında ölçülüyor. Diğerleri gibi düz.
Dolayısıyla dört sistemden hiçbiri sanatçı riglerindeki minimum 1,15 kıvrım değerine ulaşamıyor. Buna, kendi Pro katmanımızda sunduğumuz rig sistemi Tripo da dâhil. Bulgu bu ve bir sıralama tablosundan daha anlamlı. Birbirinden bağımsız geliştirilmiş dört sistem aynı hatada birleşiyor. Hepsi dört ayaklıların bacak eklemlerini neredeyse düz bir çizgi üzerine yerleştiriyor.
Gördüğünüzde bunun nedeni anlaşılır hâle geliyor. Bu sistemler, ağırlıklı olarak iki ayaklılardan ve nötr dinlenme pozundaki modellerden oluşan veri kümeleriyle eğitildi. Düz bir uzuv güvenli ortalamadır. Kıvrılmış bir arka ayak bileği ise özellikle dört ayaklılara özgüdür ve çoğunlukla insansı örneklerden oluşan bir ön kabulün bunu öğrenmesi için pek neden yoktur.
Referans satırının da kusursuz olmadığını belirtmek gerek. Bir sanatçı rigi, Shiba Inu, kendi sürülebilirlik testimizden geçemiyor ve nedeni öğretici. Bu rigler bir IK kontrol katmanıyla geliyor: kök kemiğe bağlanmış ve hayvanın yarım gövde uzunluğu kadar önünde duran dört pole target ile hiç parent'ı olmayan dört IK zinciri. Bunlar geometrik bir “ayak” tanımını gerçek ayaklar kadar iyi karşılıyor ve Shiba Inu'da gerçek ayakları geride bırakarak on iki adaydan sekizinin yanlış pozitif olmasına yol açıyor.
Bu durum bariz bir şüphe doğuruyor ve bunu gidermeye değer; çünkü geometrik analiz aracının bir kontrol katmanı yüzünden şaşırması birçok şeyi açıklayabilirmiş gibi görünüyor. Ama açıklamıyor. Kontrol kemiklerini kaldırıp analizi yeniden çalıştırmak, on iki sanatçı riginden yalnızca birinin sonucunu değiştiriyor. Shiba Inu, hatalı 2 uzuvdan temiz bir 4 uzva çıkıyor ve 1,28 ile 1,43 arasındaki kıvrım değeriyle husky'nin hemen yanına yerleşiyor. Diğer on birinin sonuçları, kıvrım oranları dâhil, tamamen aynı kalıyor. Dolayısıyla IK katmanı, ayak algılamamızdaki gerçek bir hata ve tek satırlık bir düzeltme gerektiriyor; ancak otomatik riglenmiş bacakları düz yapan şey bu değil. 1,15 ile 1,50 arasındaki sanatçı bandı hiçbir zaman kontrol kemikleri üzerinden ölçülmedi ve tahmin edilmiş riglerde zaten kontrol katmanı yok: Tripo'nun iskeletlerinde hiç yok, Anything World'deki deformasyon yapmayan beş eklem ise yalnızca uç işaretçileri.
Tahmin edilmiş riglerin saf FK olması ters yönde de avantaj sağlıyor. Yalnızca bu dar açıdan bakıldığında, otomatik riglenmiş bir hayvanı adlardan bağımsız çalışan bir çalışma zamanı sisteminin okuması, sanatçı rigini okumasından daha kolay.
Dört rig sisteminin hata biçimleri birbirinden oldukça farklı
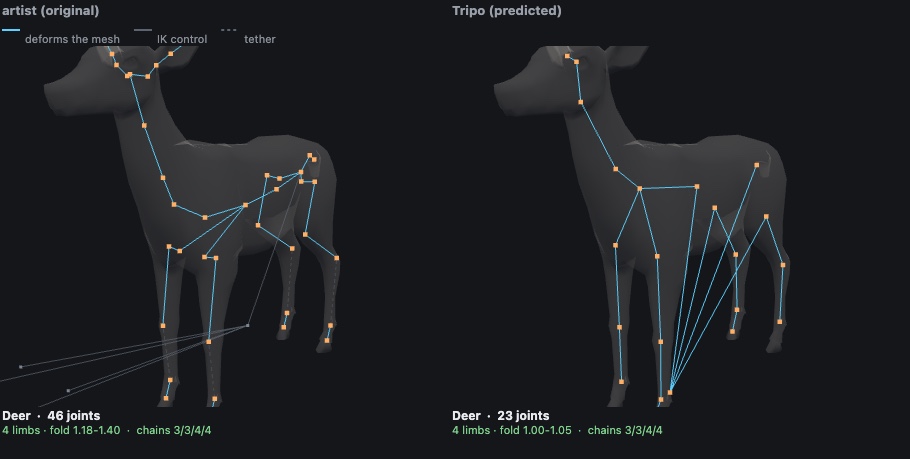
Tripo, 1,045 ile en düz sonucu üretiyor ve açık ara en az eklemi kullanıyor: Sanatçının 46,8'ine karşılık 25,8. Ancak diğerlerinin aksine zincir biçimini doğru kuruyor. On iki riginden dördü, sanatçının ön bacak başına üç ve arka bacak başına dört eklemden oluşan 3/3/4/4 dağılımını birebir tekrarlıyor. Başka hiçbir rig sistemi bunu bir kez bile başaramadı. Yani yanlış sayıda eklem yerleştirmiyor. Doğru sayıdaki eklemi neredeyse düz bir çizgi üzerine yerleştiriyor. Bu, ilk bakışta göründüğünden daha dar kapsamlı bir kusur ve mevcut eklemleri yeniden konumlandırmanın baştan rig oluşturmaktan daha küçük bir iş olduğunu düşündürüyor. Riglerinden ikisi sürülebilirlik testinden tamamen geçemiyor: Tilki iki uzuvla geri geliyor, erkek geyik de öyle.
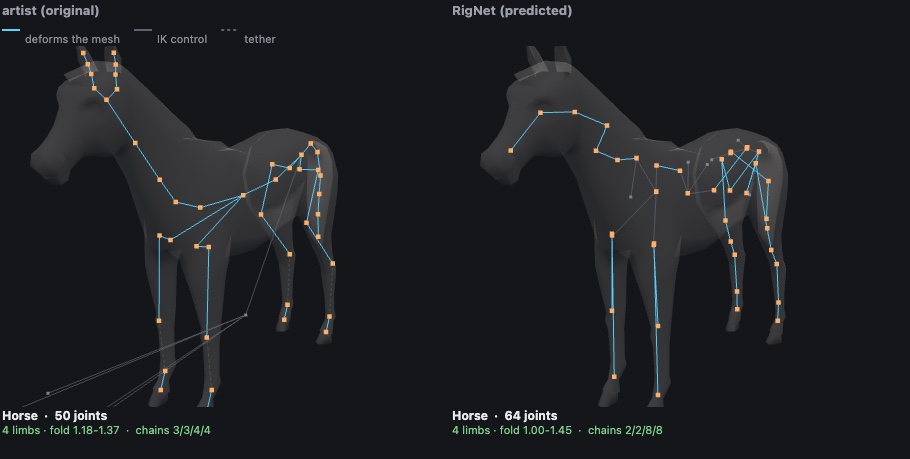
RigNet (SIGGRAPH 2020), 1,146 ile hatadan etkilenmemiş en iyi kıvrım değerine sahip ve on iki hayvanın tamamı için sürülebilir rig üreten tek sistem. Sorun zincirlerinde. Sanatçı, ön ve arka bacaklarda tutarlı biçimde on iki hayvanın tamamında 3/3/4/4 kullanıyor. RigNet bu biçimi yalnızca bir kez birebir tekrarlıyor. Riglerinden üçünde iki veya daha az eklemli bir bacak var; böyle bir bacak hiç eklemlenemez. Dördünde ise yedi veya daha fazla eklemli bir bacak bulunuyor. Atı 2/2/8/8: ön bacaklarda iki, arka bacaklarda sekiz eklem. RigNet'e yönelik yayımlanmış eleştiri, “düzensiz iskeletler ürettiği” yönünde ve düzensizliğin pratikteki görünümü bu. Bant genişliği taraması da bunu düzeltmez; çünkü bu parametre kaç eklem bulunduğunu kontrol eder, bunların uzuvlar arasında nasıl dağıtıldığını değil.
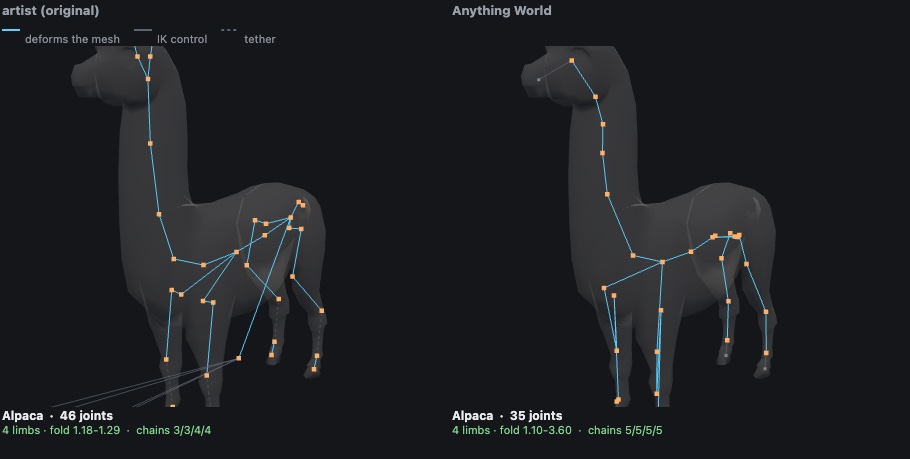
Anything World, sessizce değil açıkça başarısız olan sistem. Gönderdiğimiz sekiz hayvandan ikisi hiç riglenmedi: Husky FinetuningError: Incorrect segmentation exception, inek ise yalnızca Unknown error hatasıyla geri döndü. Riglenebilen altı modelin tamamı sürülebilir. Altısında da aynı 5/5/5/5 zinciri kullanılıyor; bu, tahmin yapan herhangi bir rig sisteminin ürettiği en tutarlı yapı.
Sorun ön bacaklarda ve bunun biçimini kesin olarak açıklamak önemli; çünkü ham ortalama hizmeti olduğundan daha iyi gösteriyor. Altı modelin tamamında arka bacaklar birebir aynalanmış: 1,10 ve 1,10; 1,11 ve 1,11; 1,13 ve 1,13 ve bu şekilde beş ondalık basamağa kadar devam ediyor. Ön bacaklar ise altı modelin üçünde bozuluyor; bir bacak anatomik açıdan makul olan her şeyin çok ötesinde kıvrılırken eşi neredeyse dümdüz duruyor. Alpakada ön sol bacak 3,60, ön sağ ise 1,87. Atta 2,47'ye karşılık 1,43. Geyikte 1,43'e karşılık 2,13 ve burada aşırı olan tarafın sağ taraf olduğuna dikkat edin; dolayısıyla bu tutarlı bir sol taraf yanlılığı değil.
Sorunun bizim gönderimimizden kaynaklanmadığını doğrulamak için geyik ve atı yeniden çalıştırdık. symmetry, yüklemede zorunlu bir alan ve saklanan yanıt, gönderilen değeri hiçbir zaman geri yansıtmıyor. İkisini de açıkça simetrik olarak gönderdik ve ikisinde de anomali tekrarlandı. Dolayısıyla sorun, tam da bunu önlemek için var olan parametreye rağmen ve kendi sanatçı rigi üç ondalık basamağa kadar simetrik olan bir mesh üzerinde devam ediyor.
SkinTokens (2025, Tripo'nun arkasındaki VAST-AI grubundan) açık ara en düzenlisi. On iki modelin on birinde sol ve sağ zincir uzunlukları birbirinin aynası ve hiçbirinde iki veya daha az eklemli bir bacak yok. Bu, düzensiz bir iskelet değil; 1,078 değeriyle fazla dik duran, iyi davranışlı bir iskelet.
SkinTokens hakkında not edilmeye değer iki şey
Düşük poligonlu girdilerde çöküyor. Bu hiçbir yerde belgelenmemiş. 926 köşeli tilkimiz, istek devam ederken Blender tarafındaki sunucuyu hiçbir Python geri izleme çıktısı vermeden çökertiyor. Aynı tilki 88.706 köşeye subdivide edildiğinde 70 saniyede rigleniyor. Kendi örnek modelleri zaten yoğun olduğu için çalışıyor. Çağrıdan önce yaklaşık 40 bin köşeye çıkaran bir subdivision adımı eklemek, tam başarısızlığı on iki modelin on ikisinde de çalışan riglere dönüştürdü. Tanım gereği düşük poligonlu olan oyun varlıklarını kullanıyorsanız, çalışıp çalışmaması arasındaki tüm farkı bu ön koşul yaratıyor.
Daha yararlı keşif, daha önce hiç çalıştırmadığımız bir moda sahip olması. --use_skeleton geçirildiğinde kendi iskeletini oluşturmak yerine sizin sağladığınız iskeleti koşul olarak kullanıyor. Ardından verdiğiniz iskeleti koruyor. Her çıktı eklemi bir girdi ekleminin üzerinde yer alıyor; ortalama sapma sınırlayıcı kutu köşegeninin %0,31'i, en kötü durum ise %0,50. Dışa aktarırken hepsini bone_0 ve devamı şeklinde yeniden adlandırıyor ve ağırlık taşımayanları kaldırıyor; bu modun dışarıdan bakıldığında işe yaramaz görünmesinin nedeni de bu.
Bu yeniden etiketleme geri alınabilir. Çıktı eklemlerini konumlarına göre sağladığınız iskeletle eşleştirdiğinizde tüm adlar geri geliyor. Denediğimiz dört hayvanın tümünde, eklemlerin %100'ünde bu yöntem çalıştı. İskelet artık size ait olduğundan duruş da size ait oluyor. SkinTokens iskeleti kendi seçtiğinde atımız 1,01 ile 1,02 arasında ölçülürken, sanatçının iskeleti verildiğinde 1,11 ile 1,36 arasında ölçülüyor. Sanatçının kendi rigi ise 1,18 ile 1,37 arasında.
Bunun çalışması için iki ön koşul var. Çok köklü bir iskeleti doğrudan reddediyor ve bu sanatçı riglerinde beş kök bulunuyor: gövde ve dört IK zinciri. İlk çözümümüz bağımsız kökleri silmekti. Bu yanlıştı. Bu sekiz kemiği kaldırmak, paketteki her hayvanda 90 ila 128 köşeyi tamamen etkisiz bırakıyor; çünkü sanatçı ayakları FF ve FFB kemiklerine skinlemiş. Bunlar işlevsiz yardımcılar değil. Her bağımsız kökü en yakın gövde eklemine yeniden parent etmek, tüm ağırlıkları korurken yine de tek bir kök sağlıyor.
Anonim kemik adları göründükleri kadar büyük bir engel değil
Tahmin edilen bir iskelet joint_0 veya bone_0 adlarıyla geliyor ve genel kanı, hazır animasyon kliplerinin böyle bir iskelete bağlanamayacağı yönünde. Dört ayaklılar için bu, her iki yönden de çözülmüş bir sorun.
Yukarıda olduğu gibi iskeleti siz sağladıysanız adlar geri kazanılabilir. Ya da türetilebilirler. Geometrik analiz zaten hangi dört zincirin bacak olduğunu, her birinin hangi çeyrekte bulunduğunu, hangi hattın omurga ve hangisinin boyun olduğunu biliyor. Buna dayanarak yeniden etiketleme yapmak bir çıkarım değil. Bunu on iki RigNet riginin tamamında çalıştırdık, adları çalışma zamanımızın zaten okuyabildiği bir kurala göre yazdık ve ardından rigleri tekrar analiz ettik. On ikisinin on ikisi de adlandırılmış yol ile geometrik yoldan aynı sonucu verdi. Aynı uzuv sayısı, aynı çeyrekler, aynı zincir uzunlukları, aynı omurga, aynı boyun ve aynı bükülme oranları.
İkinci bir sayı: iskelet gerçekten simetrik mi?
Anything World'ün ön bacakları, en başından beri almamız gereken bir ölçümü gündeme getirdi ve bu ölçümün rigleyicileri bükülmeden daha net ayırdığı ortaya çıktı.
Bu yöntem tek bir kemik adı bile okumadan çalışıyor; çıktının yarısının bone_0 olarak adlandırıldığı durumlarda bu önemli. Her eklemi modelin simetri düzlemi boyunca yansıtın, ardından her yansımanın en yakın gerçek ekleme ne kadar uzakta kaldığını sınırlayıcı kutu köşegeninin yüzdesi olarak ölçün. Kusursuz biçimde aynalanmış bir iskelet sıfır puan alır. Düzlem eklemlerden değil, mesh'in sınırlayıcı kutusundan elde edilir. Asimetrik bir iskeletin kendi düzlemini belirlemesine izin vermek, kendi asimetrisini tanım yoluyla ortadan kaldırmasına imkân verirdi.
| rigleyici | ortalama ayna hatası |
|---|---|
| sanatçı | %0,01 |
| RigNet | %0,08 |
| SkinTokens | %0,37 |
| Anything World | %1,08 |
| Tripo | %1,13 |
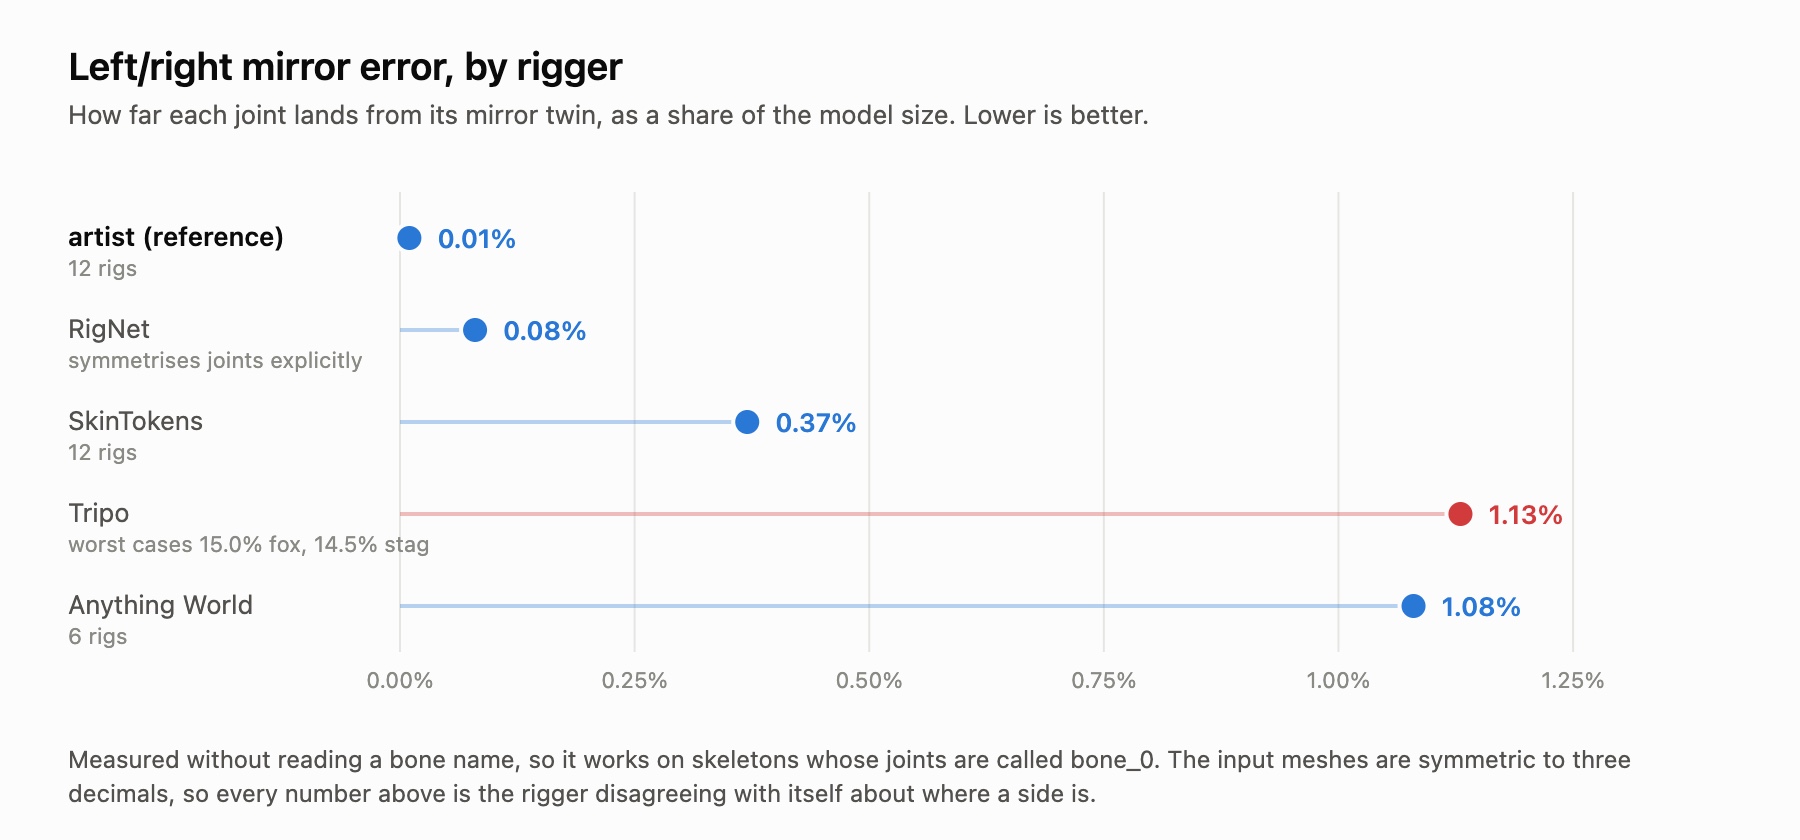
Sanatçı rigleri yuvarlama payı içinde aynalanmış durumda; bu hem beklenen sonuç hem de ölçümün çalıştığını doğrulayan yararlı bir kontrol. RigNet neredeyse aynı derecede iyi ve bu şans değil: aday eklemlerini kümelemeden önce x=0 düzlemi üzerinden yansıtarak açıkça simetrileştiriyor. Bu tasarım tercihi sayıya yansıyor.
Tripo, çok küçük bir farkla da olsa son sırada; ancak ortalamasından çok dağılımı dikkat çekiyor. On iki rigin sekizi %0,8'in altında kalırken tilki %15,02, erkek geyik ise %14,45 çıkıyor. Bunlar aynı zamanda kontrol edilebilirlik testinde başarısız olan iki model ve bu bir tesadüf değil: geometrisi aynalanmamış bir rigleyicinin bir tarafı diğerinden kararlı biçimde ayırt etmesi mümkün değil. Daha önce kendi sol ve sağ etiketlerinin rigler arasında uyuşmadığı adlandırma sorunlarının arkasında da aynı problem yatıyor.
Bunlar küçük yüzdeler. Yüzdenin küçük bir kesri hareketsizken görünmez. Ancak bir yürüyüş döngüsü sol ve sağ bacaklardan yarım periyot arayla aynı şeyi yapmalarını istediği anda ortaya çıkar.
Bu konuda ne yapıyoruz?
Çözüm retarget aşamasında değil, rigin içinde olmalı. Önümüzde iki yol var ve ikisi de herhangi bir şey eğitmekten daha ucuz.
İskeleti sağlayıp modelin onu skinlemesine izin verebiliriz. SkinTokens bunu zaten destekliyor ve kendisine verilen iskeleti koruyor. İnsansı karakterlerde ise üretim rigleyicimiz zaten doğru adlandırılmış bir Mixamo iskeleti oluşturuyor; bu iskelet doğrudan SkinTokens'a verilebilir. Diğer seçenek, mevcut riginizdeki eklemleri yeniden konumlandırmak. Tripo için bu, eklem sayısı zaten doğru olan bir zincirdeki ara bacak eklemlerini taşımak anlamına geliyor.
Yapmayacağımız şey, düz bacaklı bir rigleyiciyi başka bir düz bacaklı rigleyiciyle değiştirmek. Bunun hiçbir kazancı yok. Önemli olan ölçümde aralarındaki dağılım 1,04 ile 1,15 arasında, sanatçı rigi ise 1,30. Referansla aralarındaki fark, herhangi ikisinin kendi arasındaki farktan daha büyük.
Güncelleme: Üçüncü bir yol olduğu ortaya çıktı ve tabloyu kendi makalesini hak edecek kadar değiştiriyor. Artık iskeletler arasında retarget yapmak yerine animasyonu deforme olmuş yüzeyden her rigin kendi uzayına çözüyoruz ve bunun oluşturduğu kalite sıralaması yukarıdakinin tersine dönüyor. Bu hikâye 2. bölümde: iskeleti değil, yüzeyi çözün.
Uyarılar, çünkü burada önemliler
Örneklem büyüklükleri eşit değil ve bu, ortalamaların ne ifade ettiğini sınırlıyor. RigNet, SkinTokens ve Tripo'nun üçü de on iki modelin tamamında çalıştırıldı. Anything World sekiz modelde çalıştırıldı; bunların altısı rig üretti, başarısız olan ikisi ise ölçebileceğimiz kötü bir rig üretmek yerine sorunu açıkça belirten hatalar verdi. Tripo'nun ilk beş rigi daha önceki retarget çalışmalarından kalmıştı; diğer yedisi bu karşılaştırma için aynı girdilerle aynı endpoint üzerinden riglendi. Bu rigleri eklemek, ortalama bükülmesini 0,004 değiştirdi ve ortalama ayna hatasını %1,54'ten %1,13'e düşürdü. Bu da beş modellik bir örneklemin onu bir yönde ne kadar kayırdığını, diğer yönde ise ne kadar cezalandırdığını yaklaşık olarak gösteriyor.
Özellikle Anything World konusunda iki rigle başladık ve neredeyse bunlara dayanarak bir iddia yayımlıyorduk. İkisi de aynı ön bacak anomalisini gösterdiği için sonuç ağır görünüyordu. Ardından daha geniş çalışmanın ilk modeli sorunsuz döndü ve birdenbire hatanın bizim gönderimimizde olduğu izlenimi oluştu. Gerçek tablo ancak altı modelde görünür hâle geldi: örneklemin yarısı etkileniyor, arka bacaklar her zaman kusursuz ve aşırı sapma gösteren taraf her zaman aynı değil. İki model, kendinden emin ama yanlış bir makale üretirdi. Her iki yönde de.
RigNet'in checkpoint'leri, etkileşimli onay gerektiren ve hız sınırı uygulayan makalenin kendi indirme bağlantısı yerine üçüncü taraf bir aynadan alındı. Dolayısıyla bu sayılar, yazarların onaylı sonuçlarını değil bizim pipeline'ımızı tanımlıyor. Sistemi çalıştırabilmek için belgelenmemiş yedi ayrı düzeltme gerekti. Bunlardan biri, container derlemesini hiçbir hata vermeden askıda bırakan etkileşimli bir saat dilimi istemi. Bir diğeri, pencere açıp sonsuza dek bekleyen bir hata ayıklama görüntüleyicisi. Headless çalışarak bundan kaçınmak da mümkün değil; çünkü voxelizer rasterizasyonu OpenGL üzerinden yaptığı için sürecin bir ekrana ihtiyacı var.
Son olarak bükülme oranı, nötr ve ayakta duran bir bind pose varsayıyor. Bu on iki hayvan için doğru ölçüm bu; ancak adımın ortasında teslim edilmiş bir rig için yanlış olurdu.
Hayvanlar Quaternius'tan alınmış CC0 varlıklar olduğu için herkes bu çalışmayı tekrarlayabilir. Dört ayaklıları rigliyor ve farklı bir sonuç ölçüyorsanız bunu Discord sunucumuzda duymak isteriz.