Vier Auto-Rigger, zwölf Tiere, ein gemeinsamer Fehler: gerade Beine
Von Oleg Sidorkin, CTO und Mitgründer von Cinevva
Nimmt man einen von einem Artist erstellten Laufzyklus eines Hirsches, überträgt ihn auf denselben Hirsch, nachdem ein Auto-Rigger ihn geriggt hat, sieht das Ergebnis auf eine schwer zu benennende Weise falsch aus. Die Füße landen ungefähr an den richtigen Stellen. Das Timing stimmt. Trotzdem wirkt es wie ein laufender Tisch.
Eine Zeit lang gingen wir davon aus, dass unser Retargeting-Code die Ursache sei. Das ist er nicht. Das Rig ist bereits falsch, bevor irgendeine Animation darauf angewendet wird, und eine einzige Kennzahl macht das sichtbar.
Die Kennzahl
Nehmen wir ein Bein. Wir addieren die Längen seiner Knochensegmente von der Hüfte bis zum Fuß. Das nennen wir die Reichweite. Dann messen wir in der Bind-Pose die geradlinige Entfernung vom Hüftgelenk zum Fußgelenk. Das nennen wir die Spannweite. Anschließend teilen wir die Reichweite durch die Spannweite.
Ein echtes Tier hat im Stand ein angewinkeltes Bein, deshalb ist die Kette deutlich länger als die Strecke, die sie überspannt. Bei den zwölf von Artists geriggten Tieren aus dem Quaternius Ultimate Animated Animals Pack liegt dieses Verhältnis zwischen 1,15 und 1,50, bei einem Durchschnitt von 1,30. Das Hinterbein eines Hirsches liegt bei 1,40. Das Vorderbein eines Fuchses bei 1,29.
Nun zum entscheidenden Punkt. Ein Bein ohne Beugung kann sich nicht anwinkeln, ohne seine Spannweite zu verkürzen. Liegen die Gelenke auf einer geraden Linie, lässt sich das Knie nur beugen, indem der Fuß zur Hüfte gezogen wird. Also hebt entweder der Fuß vom Boden ab oder der Körper sinkt nach unten. Fordert man von diesem Rig den Kniewinkel des Artists an, erhält man eine geduckte Haltung. Kein noch so gutes Retargeting kann das beheben, weil die für die Pose nötige Information nie im Skelett vorhanden war.
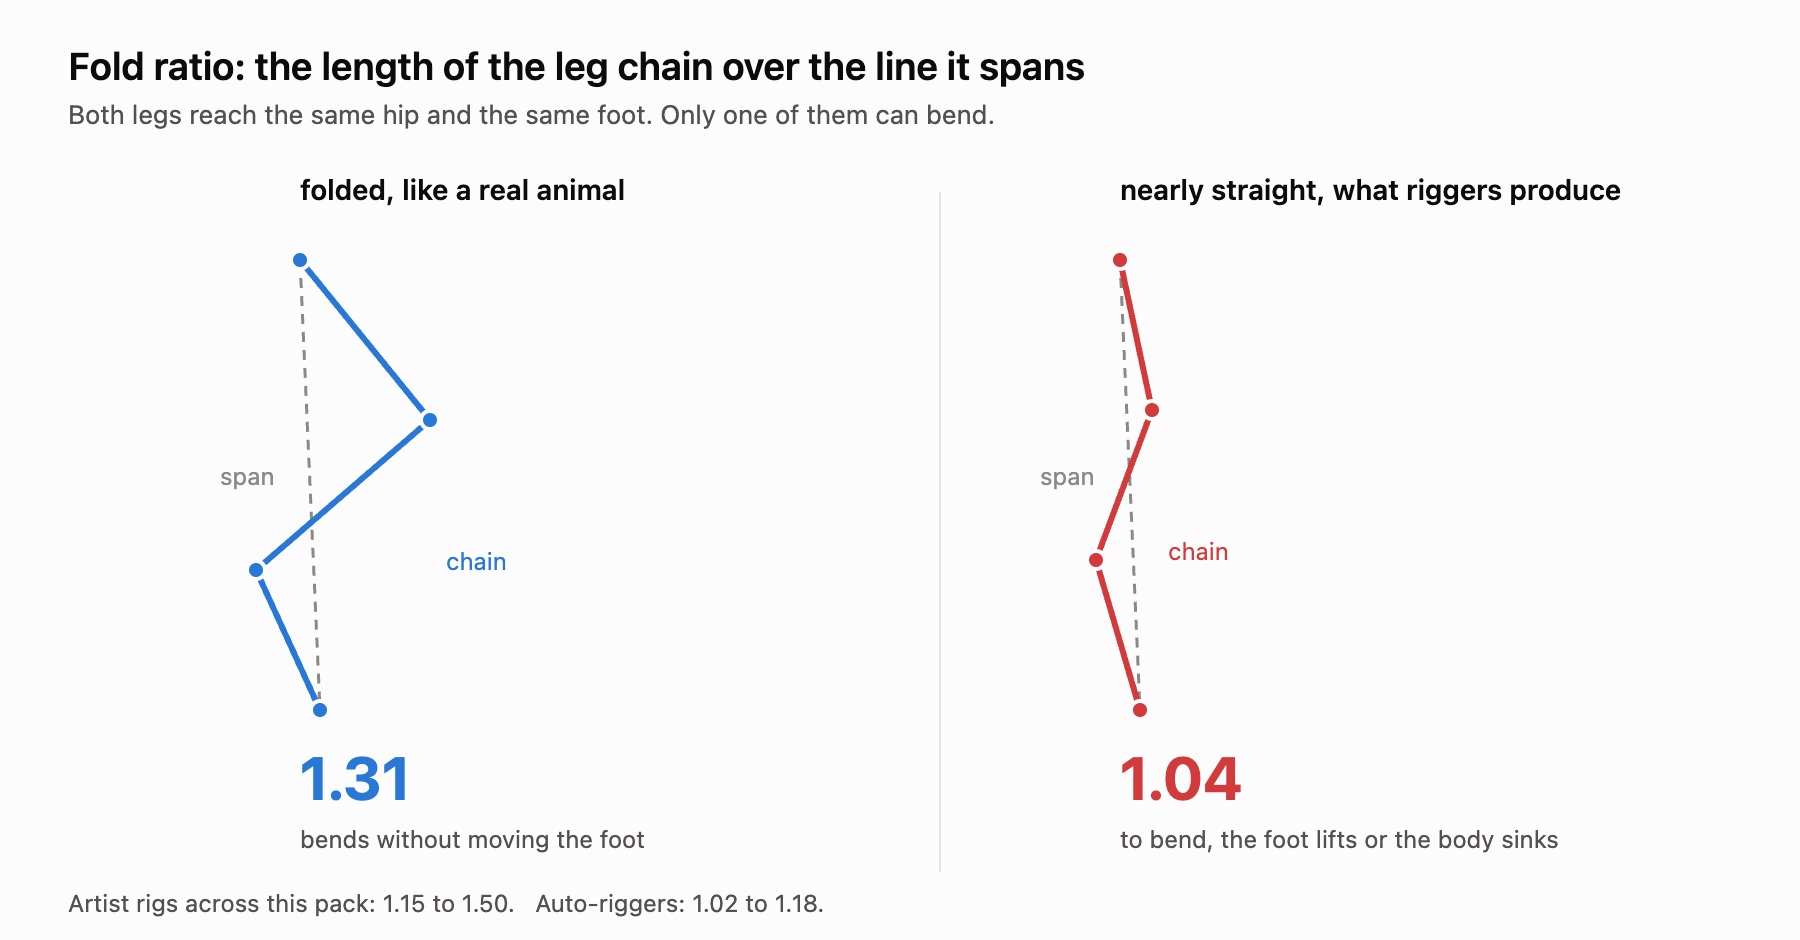
Die Frage ist also klar eingegrenzt und messbar: Platziert der Rigger die dazwischenliegenden Beingelenke so, dass sich das Bein beugen kann?
Der Testaufbau
Zwölf Tiere, alle CC0 aus dem Quaternius-Pack, jeweils mit einem Artist-Rig aus 38 bis 51 Gelenken.
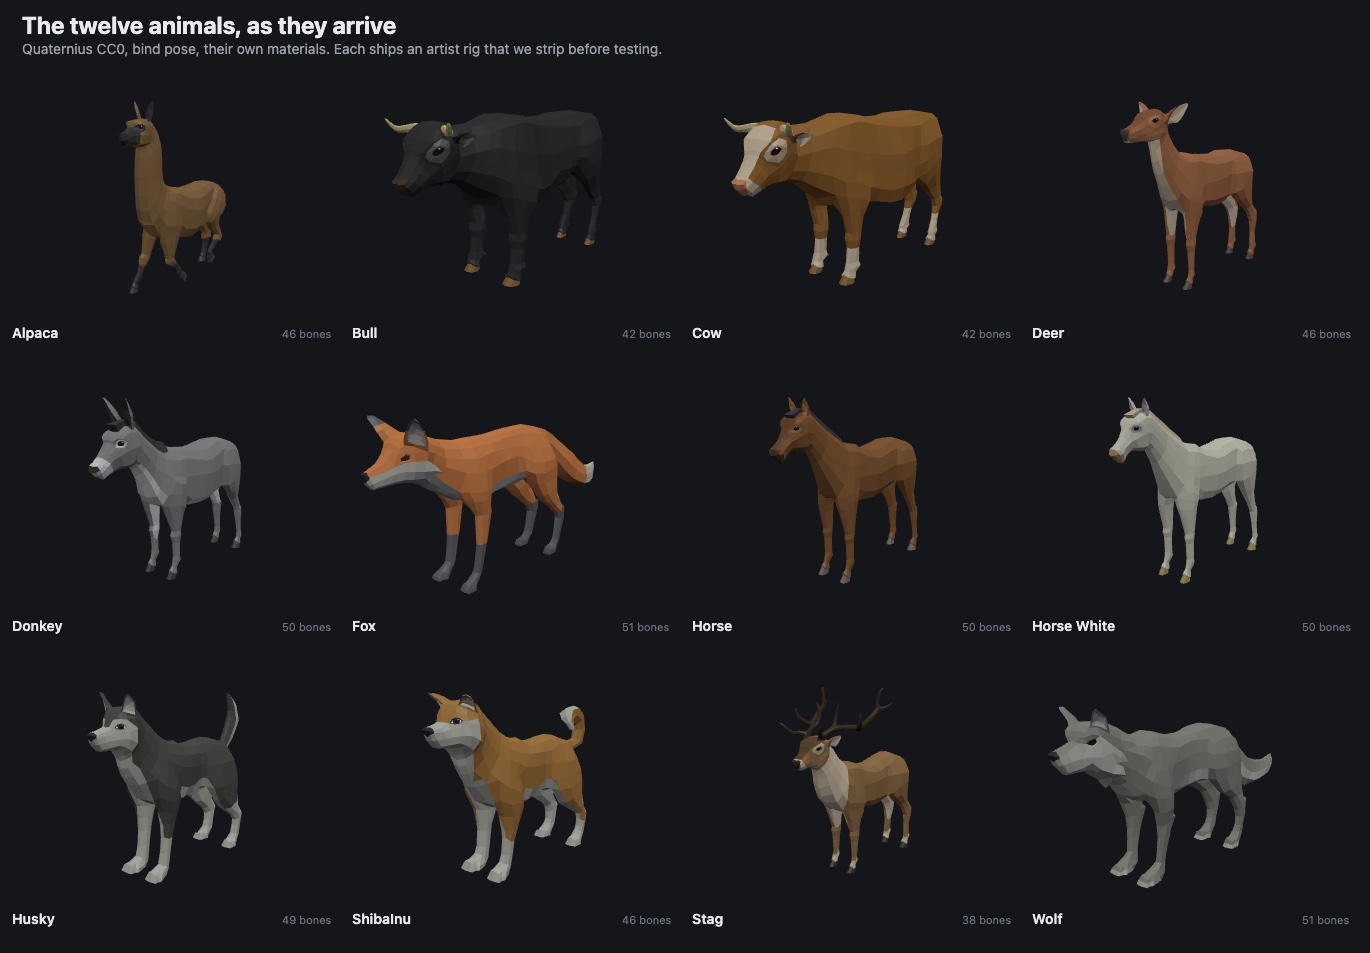
Ein Detail bei der Mesh-Aufbereitung erwies sich als wichtiger, als es zunächst aussieht. Diese glTF-Dateien teilen das Mesh nach Material in fünf Primitive auf. Da es sich um kantige Low-Poly-Modelle handelt, ist außerdem fast jeder Vertex für jede angrenzende Fläche dupliziert. Beim Fuchs sind 3.752 Vertices gespeichert, von denen 926 eindeutig sind. Rigger, die einen Graphen aus der Mesh-Topologie aufbauen, interpretieren diese deckungsgleichen, aber nicht gemeinsam genutzten Nähte als Risse. Dadurch wird der Kopf zu einem vom Körper getrennten Objekt, die geodätische Distanz zwischen beiden geht gegen unendlich, und ein Gelenk, das im Hals sitzen sollte, hat keinen Grund, dort platziert zu werden. Das Verschweißen nach Position ist hier keine Optimierung. Es entscheidet darüber, ob der Rigger ein Tier oder sechs Inseln sieht. Neun der zwölf Modelle ergaben eine einzige wasserdichte Hülle. Bei Stier und Kuh blieben die Hörner separate Teile und beim Hirsch das Geweih. Das ließen wir absichtlich so, denn echte Uploads sehen genauso aus.
Für die Bewertung verwendeten wir zwei Dinge. Das erste ist unsere eigene Laufzeitfunktion, die ein beliebiges Vierbeiner-Skelett auf eine kanonische Struktur reduziert. Sie muss vier Füße in vier verschiedenen Quadranten, eine Wirbelsäule und einen Hals finden. Gelingt das nicht, kann das Rig zur Laufzeit nicht angesteuert werden – unabhängig davon, was sonst dafür spricht.
Diese Funktion liest bewusst keinerlei Knochennamen, und der Grund dafür ist aufschlussreich. Tripo nummeriert seine Gliedmaßenketten per Index, ohne feste Bedeutung. So ist Kette 0 bei seinem Hirsch das Hinterbeinpaar und bei seinem Pferd das Vorderbeinpaar. Auch die Links-rechts-Bezeichnungen stimmen zwischen den Rigs nicht überein: Left liegt beim Hirsch bei x=-0.072 und beim Pferd bei x=+0.076, obwohl beide in dieselbe Richtung blicken. Beim Fuchs bezeichnet Tripo die Wirbelsäule als Gliedmaßenkette. Jede Annahme über die Benennung, die wir ausprobierten, scheiterte bei der Messung. Deshalb lesen wir stattdessen die Bind-Geometrie aus, die all diese Informationen eindeutig liefert.
Das zweite Kriterium ist das oben beschriebene Beugungsverhältnis. Beide Maße sind skaleninvariant, was wichtig ist, weil diese Rigger mit völlig unterschiedlichen Größen arbeiten. Tripo normalisiert ungefähr auf einen Einheitswürfel. Sein Fuchs misst daher 0,13 mal 0,34 mal 0,65, während der des Artists 0,77 mal 2,47 mal 6,59 misst.
Was zurückkam
| Rigger | Rigs | ansteuerbar | mittlere Gelenkzahl | mittlere Beugung |
|---|---|---|---|---|
| Artist (Referenz) | 12 | 11 | 46,8 | 1,299 |
| Anything World | 6 | 6 | 37,8 | 1,363 (siehe unten) |
| RigNet | 12 | 12 | 54,1 | 1,146 |
| SkinTokens | 12 | 11 | 32,0 | 1,078 |
| Tripo | 12 | 10 | 25,8 | 1,045 |
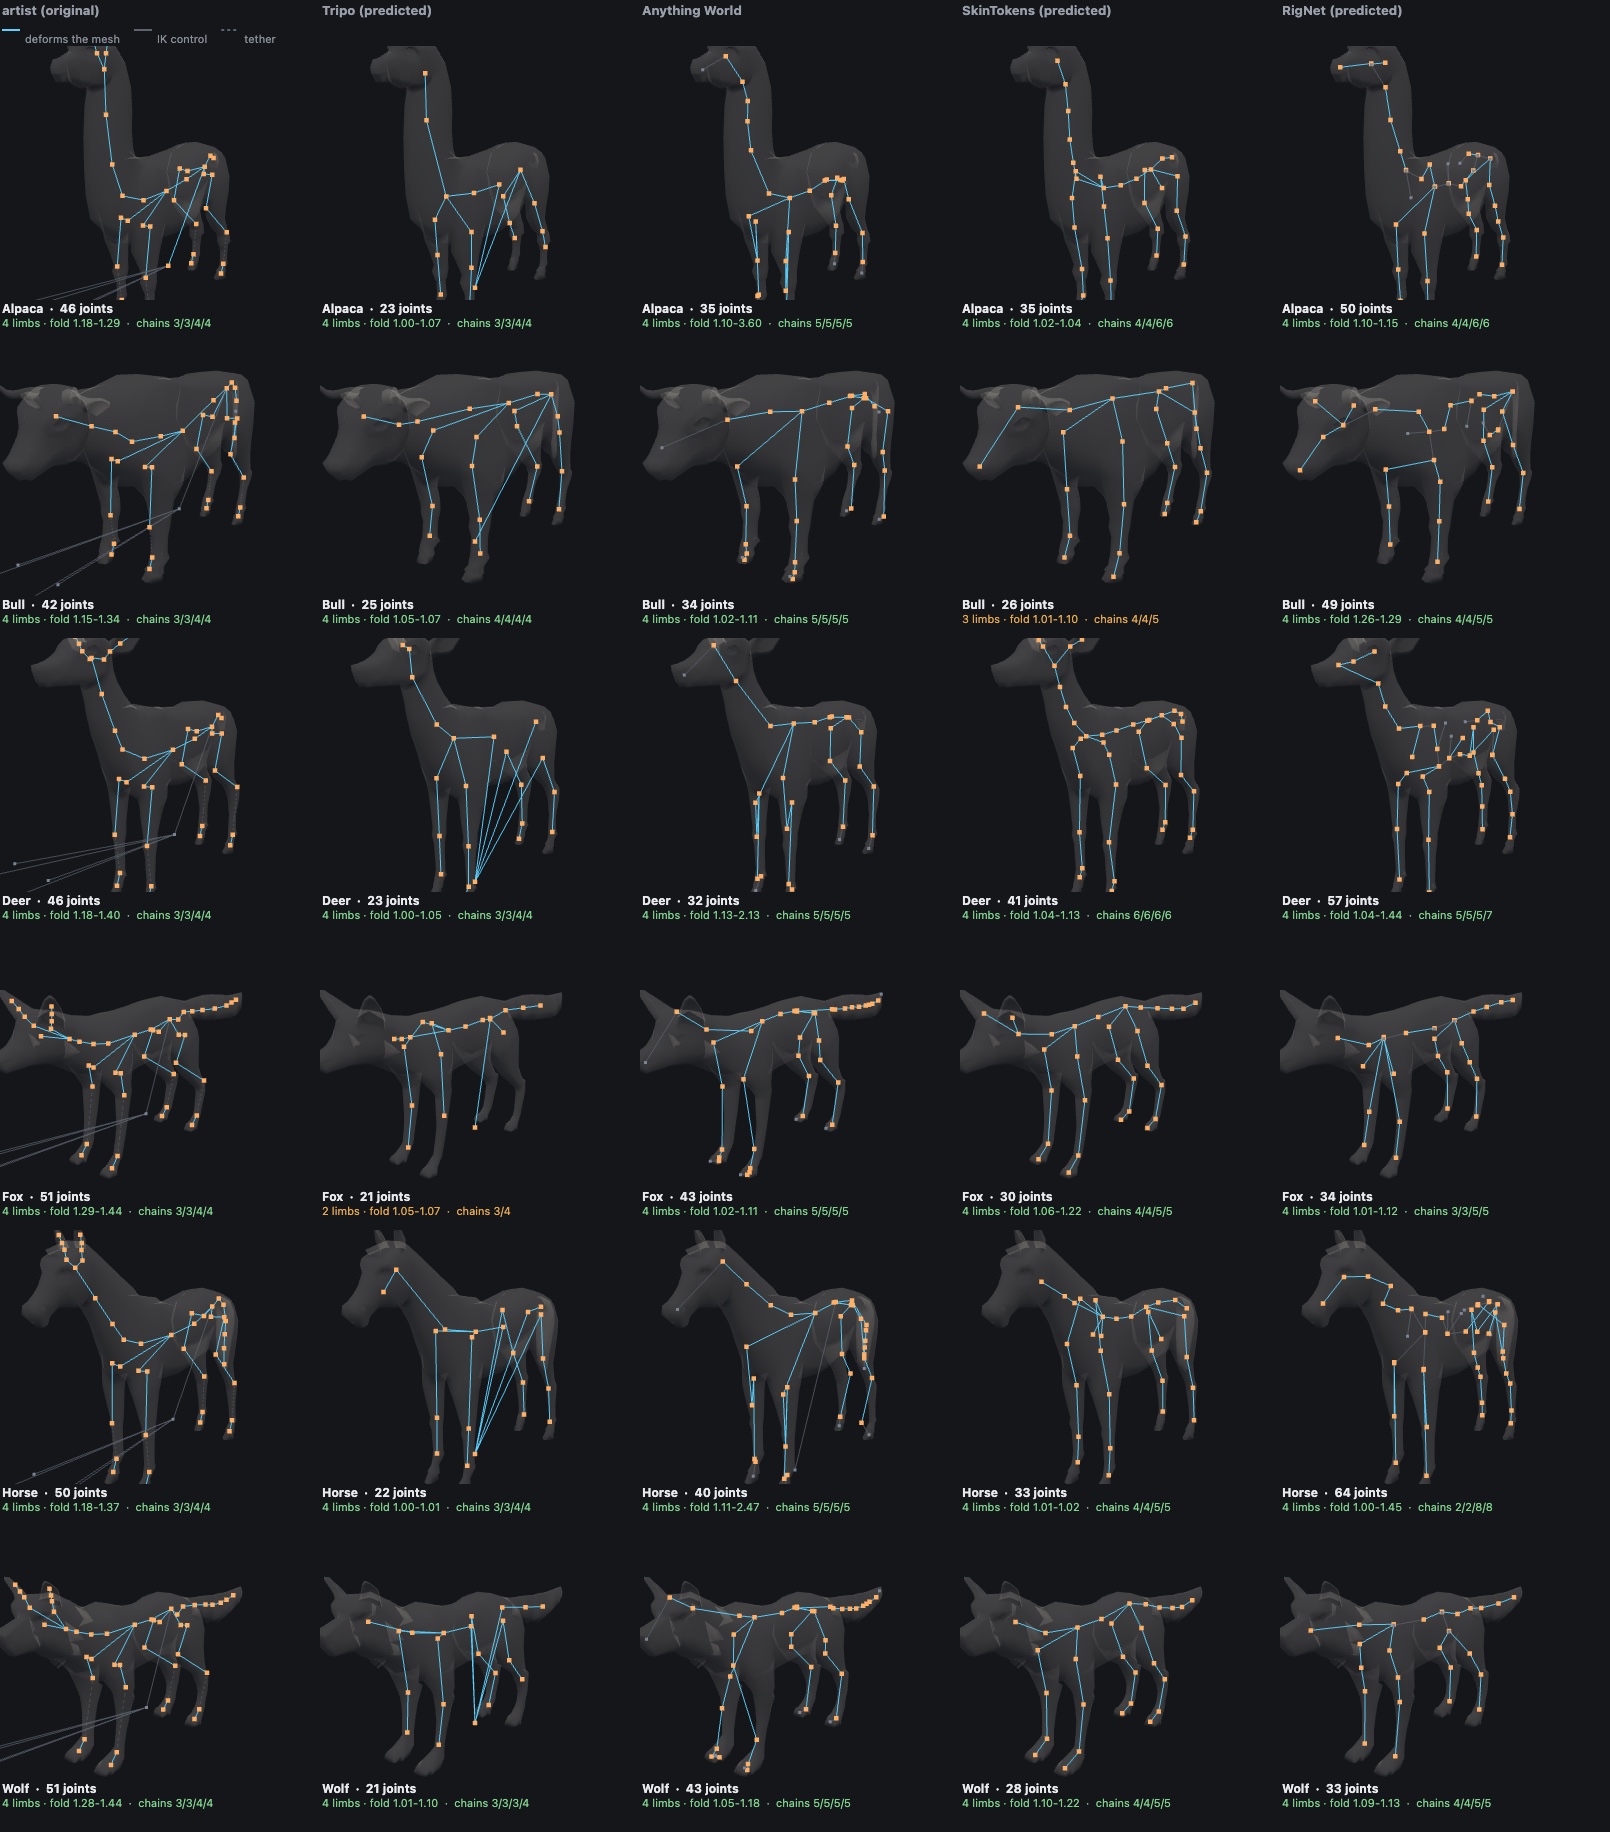
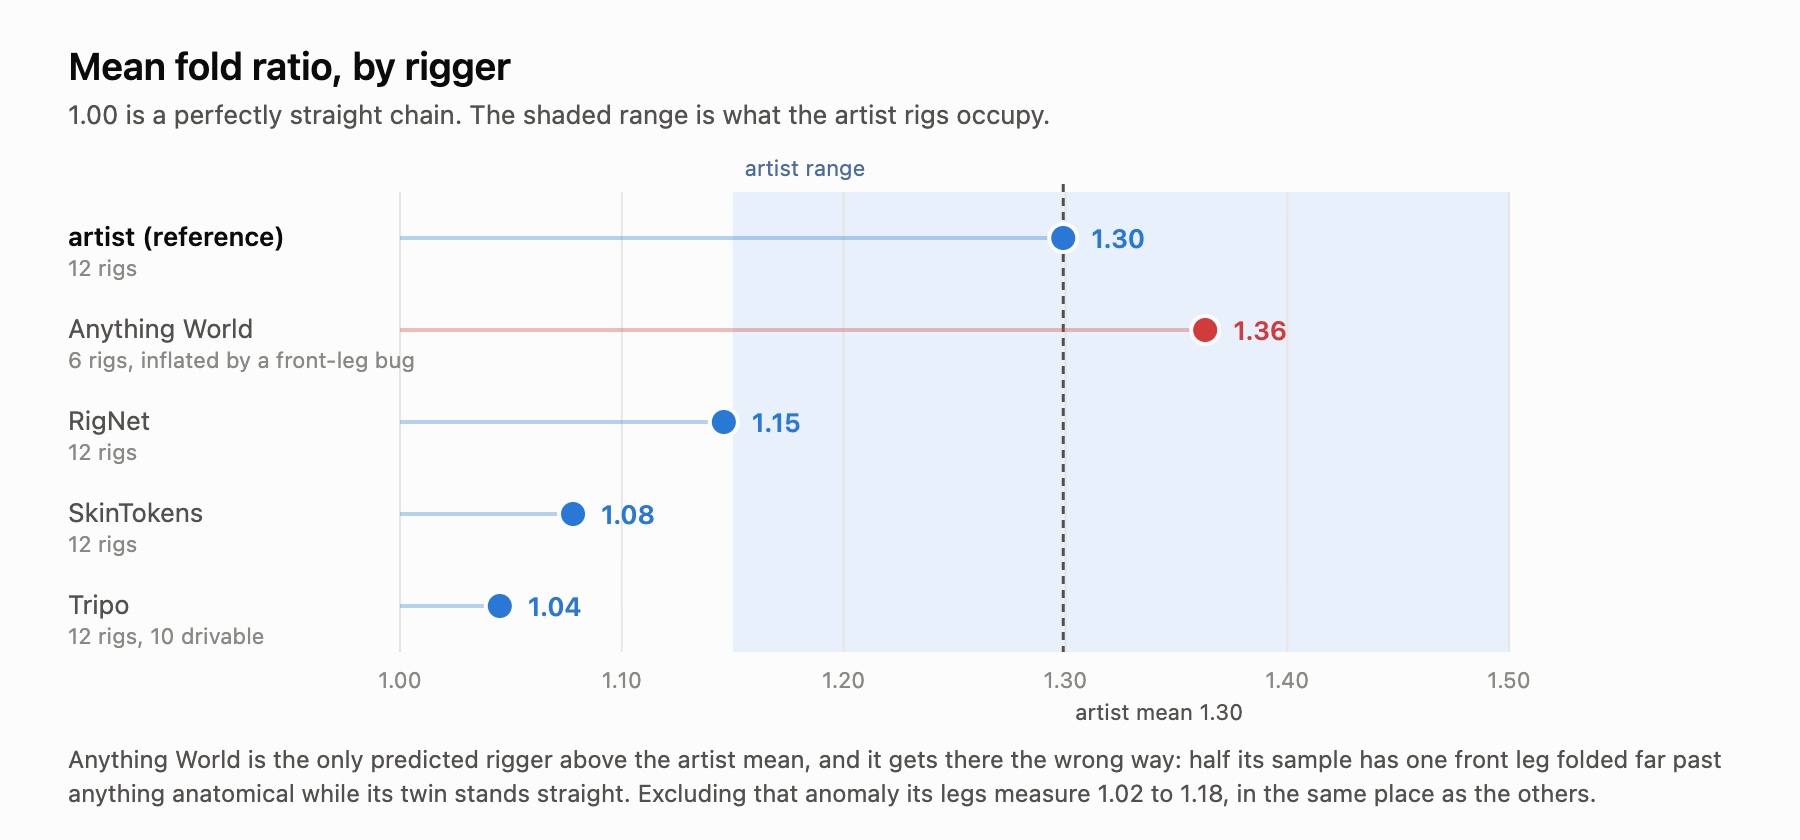
Die Zeile von Anything World muss mit Vorsicht gelesen werden, denn diese eine Zahl sieht nach einem Erfolg aus, ist aber keiner. Der Durchschnitt von 1,363 liegt über dem des Artists und geht vollständig auf einen weiter unten beschriebenen Fehler zurück. Lässt man den Fehler außen vor, messen die Beine zwischen 1,02 und 1,18. Gerade, wie bei den anderen.
Keiner der vier erreicht also die minimale Beugung des Artists von 1,15. Auch Tripo nicht, den wir selbst in unserem Pro-Tarif anbieten. Das ist die zentrale Erkenntnis, und sie ist aussagekräftiger als jede Rangliste. Vier unabhängig entwickelte Systeme laufen auf denselben Fehler hinaus. Sie alle platzieren die Beingelenke eines Vierbeiners nahezu auf einer geraden Linie.
Sobald man es erkennt, ergibt es Sinn. Sie wurden mit Datensätzen trainiert, die von Zweibeinern und Modellen in neutraler Ruhepose dominiert werden. Ein gerades Gliedmaß ist der sichere Durchschnitt. Ein angewinkeltes Sprunggelenk ist dagegen eine spezifische Eigenschaft von Vierbeinern, für die ein überwiegend humanoider Prior wenig Anlass bietet.
Bemerkenswert ist auch, dass die Referenzzeile nicht perfekt ist. Ein Artist-Rig, der Shiba Inu, besteht unseren eigenen Ansteuerbarkeitstest nicht, und der Grund dafür ist aufschlussreich. Diese Rigs enthalten eine IK-Steuerebene: vier Pole-Targets, die dem Root untergeordnet sind und eine halbe Körperlänge vor dem Tier liegen, sowie vier IK-Ketten ganz ohne Parent. Sie erfüllen eine geometrische Definition von „Fuß“ genauso gut wie die echten Füße. Beim Shiba Inu setzen sie sich durch und erzeugen acht falsche Kandidaten unter insgesamt zwölf.
Das weckt einen naheliegenden Verdacht, den es auszuräumen gilt, denn eine Steuerebene, die einen geometrischen Analysator verwirrt, klingt nach einer möglichen Erklärung für vieles. Das ist sie nicht. Entfernt man die Steuerknochen und führt die Analyse erneut aus, ändert sich das Ergebnis bei genau einem der zwölf Artist-Rigs. Der Shiba Inu wechselt von fehlerhaften 2 Gliedmaßen zu sauberen 4, mit einer Beugung von 1,28 bis 1,43, die direkt neben der des Huskys liegt. Die anderen elf liefern identische Ergebnisse, einschließlich der Beugungsverhältnisse. Die IK-Ebene deckt also einen echten Fehler in unserer Fußerkennung auf, der sich mit einer einzigen Codezeile beheben lässt. Sie ist aber nicht der Grund für die geraden Beine auto-geriggter Tiere. Das Artist-Band von 1,15 bis 1,50 wurde nie anhand von Steuerknochen gemessen, und die vorhergesagten Rigs besitzen überhaupt keine Steuerebene: Tripos Skelette enthalten keine, und die fünf nicht deformierenden Gelenke von Anything World sind lediglich Endpunktmarkierungen.
Dass vorhergesagte Rigs reines FK verwenden, wirkt sich auch in die andere Richtung aus. In diesem einen, eng begrenzten Sinn ist ein auto-geriggtes Tier für eine namensunabhängige Laufzeit leichter auszulesen als das Rig des Artists.
Die vier Rigger haben sehr unterschiedliche Fehlermuster
Tripo liefert mit 1,045 die geradesten Beine und verwendet mit großem Abstand die wenigsten Gelenke: 25,8 gegenüber 46,8 beim Artist. Dafür trifft es die Form der Ketten, wo die anderen scheitern. Vier seiner zwölf Rigs reproduzieren exakt die 3/3/4/4-Aufteilung des Artists – drei Gelenke pro Vorderbein und vier pro Hinterbein. Das gelang keinem anderen Rigger auch nur ein einziges Mal. Tripo platziert also nicht die falsche Anzahl von Gelenken. Es platziert die richtige Anzahl nahezu auf einer Linie. Das ist ein enger begrenzter Defekt, als es zunächst scheint, und deutet darauf hin, dass die Neupositionierung vorhandener Gelenke weniger Aufwand erfordert als ein vollständiges Re-Rigging. Zwei seiner Rigs bestehen den Ansteuerbarkeitstest überhaupt nicht: Der Fuchs kommt mit zwei Gliedmaßen zurück, der Hirsch ebenfalls.
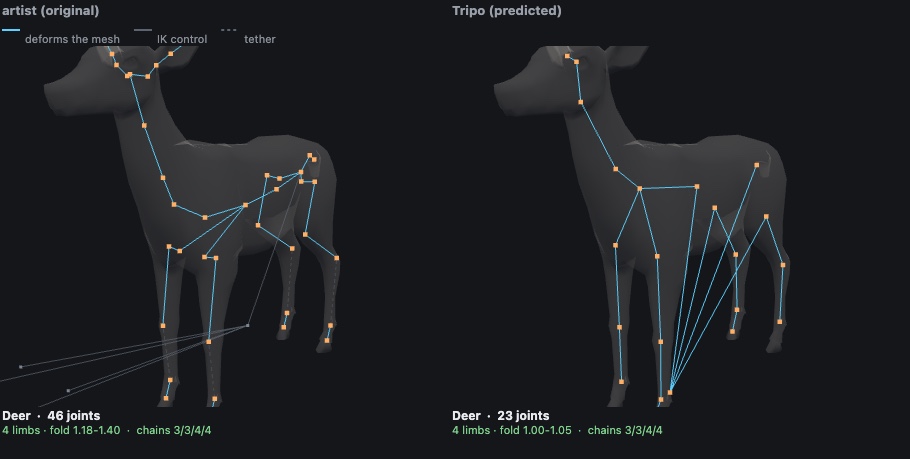
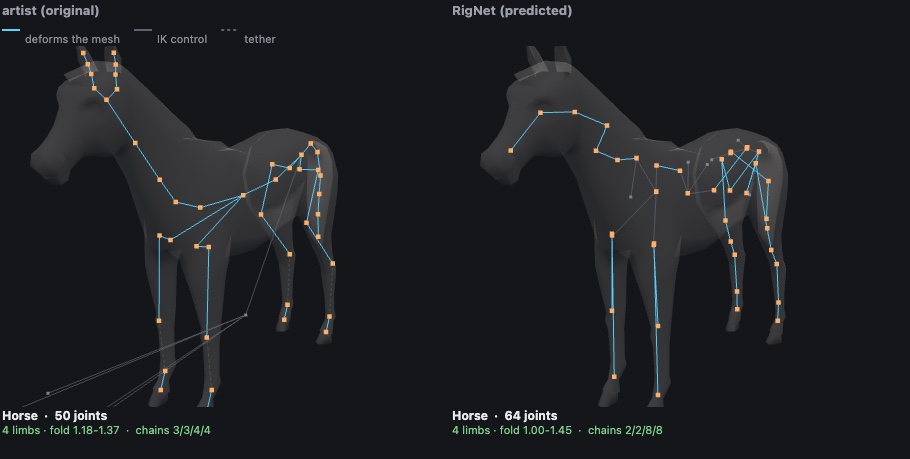
RigNet (SIGGRAPH 2020) erzielt mit 1,146 die beste unverfälschte Beugung und war der einzige Rigger, der für alle zwölf Tiere ein ansteuerbares Rig erzeugte. Das Problem sind seine Ketten. Der Artist verwendet bei allen zwölf Tieren 3/3/4/4, mit konsistenten Vorder- und Hinterbeinen. RigNet reproduziert diese Form genau einmal. Drei seiner Rigs haben ein Bein mit höchstens zwei Gelenken, das sich überhaupt nicht artikulieren lässt, und vier haben ein Bein mit sieben oder mehr Gelenken. Sein Pferd hat 2/2/8/8: zwei Gelenke in den Vorderbeinen, acht in den Hinterbeinen. Die veröffentlichte Kritik an RigNet lautet, es „erzeuge unregelmäßige Skelette“, und so sehen unregelmäßige Skelette in der Praxis aus. Auch ein Bandbreiten-Sweep behebt das nicht, denn dieser Parameter steuert die Anzahl der Gelenke, nicht ihre Verteilung auf die Gliedmaßen.
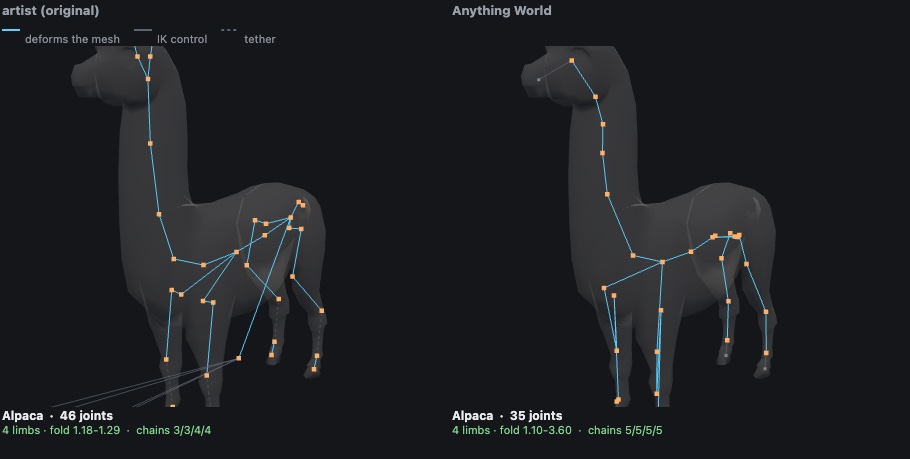
Anything World ist der Rigger, der laut statt leise scheitert. Zwei der acht eingereichten Tiere wurden überhaupt nicht geriggt: Der Husky kam mit FinetuningError: Incorrect segmentation exception zurück, die Kuh nur mit Unknown error. Die sechs erfolgreich geriggten Tiere sind alle ansteuerbar. Alle sechs verwenden eine identische 5/5/5/5-Kette – die konsistenteste Struktur, die irgendein vorhersagender Rigger erzeugt hat.
Das Problem sind die Vorderbeine. Es lohnt sich, die genaue Ausprägung zu beschreiben, denn der Rohdurchschnitt lässt den Dienst besser aussehen, als er ist. Bei allen sechs Tieren sind die Hinterbeine exakt gespiegelt: 1,10 und 1,10, 1,11 und 1,11, 1,13 und 1,13 und so weiter, bis auf fünf Dezimalstellen. Bei drei der sechs brechen die Vorderbeine aus, wobei ein Bein weit über jedes anatomisch plausible Maß hinaus angewinkelt ist, während sein Gegenstück nahezu gerade steht. Beim Alpaka misst das linke Vorderbein 3,60 gegenüber 1,87 beim rechten. Beim Pferd sind es 2,47 gegenüber 1,43. Beim Hirsch 1,43 gegenüber 2,13. Dabei liegt der Extremwert dort auf der rechten Seite – es handelt sich also nicht um eine konsistente Verzerrung nach links.
Wir ließen Hirsch und Pferd erneut durchlaufen, um unsere eigene Übermittlung als Ursache auszuschließen. symmetry ist ein erforderliches Upload-Feld, und die gespeicherte Antwort gibt nie wieder, was gesendet wurde. Obwohl wir beide ausdrücklich als symmetrisch übermittelten, trat die Anomalie erneut auf. Sie besteht also trotz des Parameters, der sie verhindern soll, und bei einem Mesh, dessen Künstler-Rig bis auf drei Dezimalstellen symmetrisch ist.
SkinTokens (2025, von der VAST-AI-Gruppe hinter Tripo) ist mit Abstand am ordentlichsten. Elf von zwölf haben gespiegelte Kettenlängen auf der linken und rechten Seite, und keines hat ein Bein mit zwei oder weniger Gelenken. Es ist ein wohlerzogenes Skelett, das mit 1,078 lediglich zu gerade steht, statt unberechenbar zu sein.
Zwei Dinge über SkinTokens, die man festhalten sollte
Bei Low-Poly-Eingaben stürzt es ab. Das ist nirgends dokumentiert. Unser Fuchs mit 926 Vertices bringt seinen Blender-seitigen Server mitten in der Anfrage zum Absturz, ohne Python-Traceback. Derselbe, auf 88.706 Vertices unterteilte Fuchs wird in 70 Sekunden geriggt. Das eigene Beispielmodell funktioniert, weil es bereits hochauflösend war. Ein vorgeschalteter Unterteilungsschritt auf ungefähr 40.000 Vertices machte aus einem Totalausfall zwölf erfolgreiche Rigs bei zwölf Versuchen. Wenn man Spiel-Assets einspeist, die per Definition Low-Poly sind, entscheidet diese Voraussetzung vollständig darüber, ob es funktioniert oder nicht.
Die nützlichere Entdeckung ist ein Modus, den wir noch nie ausgeführt hatten. Mit --use_skeleton wird das Modell auf ein bereitgestelltes Skelett konditioniert, statt selbst eines zu erfinden. Anschließend behält es die Vorgabe bei. Jedes Ausgabegelenk liegt auf einem Eingabegelenk; der mittlere Versatz beträgt 0,31 % der Diagonale des Begrenzungsrahmens, im schlechtesten Fall 0,50 %. Beim Export benennt es alle in bone_0 und fortlaufend um und entfernt diejenigen, die kein Gewicht tragen. Deshalb wirkte dieser Modus von außen nutzlos.
Diese Umbenennung lässt sich rückgängig machen. Ordnet man die Ausgabegelenke anhand ihrer Position wieder dem bereitgestellten Skelett zu, erhält jedes seinen Namen zurück. Das funktionierte bei 100 % der Gelenke aller vier getesteten Tiere. Und weil das Skelett nun von einem selbst stammt, gilt das auch für die Haltung. Unser Pferd erreicht 1,01 bis 1,02, wenn SkinTokens das Skelett auswählt, und 1,11 bis 1,36, wenn es das Skelett des Künstlers erhält. Das Künstler-Rig selbst liegt bei 1,18 bis 1,37.
Damit das funktioniert, müssen zwei Voraussetzungen erfüllt sein. Ein Skelett mit mehreren Wurzeln wird vollständig abgelehnt, und diese Künstler-Rigs haben fünf Wurzeln: den Körper und vier IK-Ketten. Unser erster Lösungsversuch bestand darin, die überzähligen Elemente zu löschen. Das war falsch. Durch das Entfernen dieser acht Bones bleiben bei jedem Tier im Paket 90 bis 128 Vertices ganz ohne Einfluss, weil der Künstler die Füße an FF und FFB gebunden hat. Sie sind keine funktionslosen Hilfselemente. Wenn jede separate Wurzel dem nächstgelegenen Körpergelenk untergeordnet wird, bleiben alle Gewichte erhalten und es gibt trotzdem nur eine Wurzel.
Anonyme Bone-Namen sind nicht das Hindernis, nach dem sie aussehen
Ein vorhergesagtes Skelett kommt als joint_0 oder bone_0 zurück, und die übliche Schlussfolgerung lautet, dass sich kein Standard-Clip daran binden lässt. Bei Vierbeinern ist das von beiden Seiten her ein gelöstes Problem.
Wie oben beschrieben, lassen sich Namen wiederherstellen, wenn man das Skelett selbst bereitgestellt hat. Oder sie lassen sich ableiten. Eine geometrische Analyse weiß bereits, welche vier Ketten die Beine sind, in welchem Quadranten sie jeweils liegen und welcher Verlauf die Wirbelsäule beziehungsweise der Hals ist. Die darauf basierende Umbenennung ist keine Schlussfolgerung. Wir führten sie bei allen zwölf RigNet-Rigs aus, schrieben die Namen in einer Konvention, die unsere Laufzeitumgebung bereits versteht, und analysierten sie anschließend erneut. Alle zwölf lieferten über den benannten und den geometrischen Pfad identische Ergebnisse. Gleiche Anzahl an Gliedmaßen, gleiche Quadranten, gleiche Kettenlängen, gleiche Wirbelsäule, gleicher Hals, gleiche Beugungsverhältnisse.
Eine zweite Kennzahl: Ist das Skelett überhaupt symmetrisch?
Die Vorderbeine von Anything World brachten uns auf eine Messung, die wir von Anfang an hätten vornehmen sollen. Wie sich herausstellte, trennt sie die Rigging-Systeme deutlicher als die Beugung.
Sie funktioniert, ohne einen einzigen Bone-Namen auszulesen, was wichtig ist, wenn die Hälfte der Ausgabe bone_0 heißt. Man spiegelt jedes Gelenk an der Symmetrieebene des Modells und misst dann als Prozentsatz der Diagonale des Begrenzungsrahmens, wie weit jede Spiegelung vom nächstgelegenen echten Gelenk entfernt landet. Ein perfekt gespiegeltes Skelett erzielt null. Die Ebene wird aus dem Begrenzungsrahmen des Meshs bestimmt, nicht aus den Gelenken. Würde ein asymmetrisches Skelett seine eigene Ebene festlegen dürfen, könnte es seine eigene Asymmetrie wegdefinieren.
| Rigging-System | mittlerer Spiegelungsfehler |
|---|---|
| Künstler | 0,01 % |
| RigNet | 0,08 % |
| SkinTokens | 0,37 % |
| Anything World | 1,08 % |
| Tripo | 1,13 % |
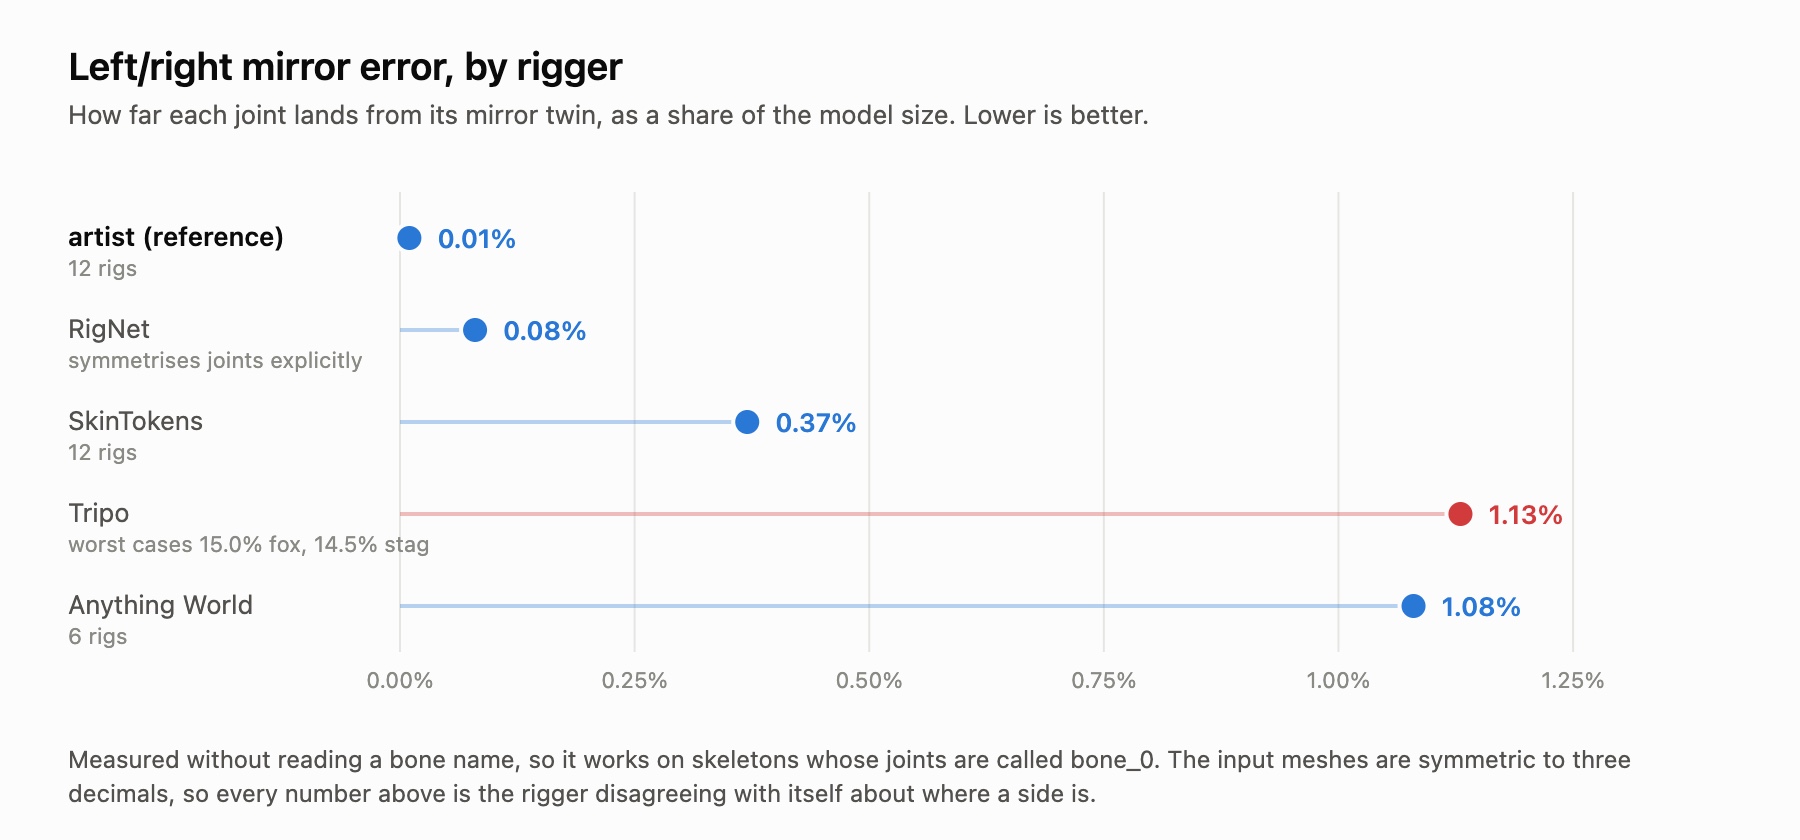
Die Künstler-Rigs sind bis auf Rundungsabweichungen gespiegelt. Das ist das erwartete Ergebnis und eine nützliche Bestätigung, dass die Messung funktioniert. RigNet ist fast ebenso gut, und das ist kein Glück: Es symmetrisiert ausdrücklich, indem es seine Gelenkkandidaten vor dem Clustering an x=0 spiegelt. Diese Designentscheidung zeigt sich in der Kennzahl.
Tripo liegt auf dem letzten Platz, wenn auch nur knapp. Auffällig ist weniger sein Durchschnitt als seine Streuung. Acht seiner zwölf Rigs bleiben unter 0,8 %, dann folgen der Fuchs mit 15,02 % und der Hirsch mit 14,45 %. Genau diese beiden bestehen auch die Prüfung auf Steuerbarkeit nicht. Das ist kein Zufall: Ein Rigging-System, dessen Geometrie nicht gespiegelt ist, kann die beiden Seiten nicht zuverlässig voneinander unterscheiden. Dahinter steckt dasselbe Problem wie bei den früheren Benennungsfehlern, bei denen die eigenen Links-rechts-Bezeichnungen zwischen den Rigs nicht übereinstimmten.
Das sind kleine Prozentwerte. Ein Bruchteil eines Prozents ist im Stillstand unsichtbar. Er wird sichtbar, sobald ein Laufzyklus verlangt, dass das linke und das rechte Bein mit einem Versatz von einer halben Periode dieselbe Bewegung ausführen.
Was wir dagegen tun
Die Lösung gehört ins Rig, nicht ins Retargeting. Zwei Wege stehen offen, und beide sind günstiger, als irgendetwas zu trainieren.
Man kann das Skelett bereitstellen und das Modell nur das Skinning übernehmen lassen. SkinTokens unterstützt das bereits und bewahrt die Vorgabe. Für Humanoide erzeugt unser produktiv eingesetztes Rigging-System bereits ein korrekt benanntes Mixamo-Skelett, das sich direkt einspeisen ließe. Alternativ lassen sich die Gelenke im vorhandenen Rig neu positionieren. Bei Tripo bedeutet das, die mittleren Beingelenke einer Kette zu verschieben, deren Gelenkzahl bereits korrekt ist.
Was wir nicht tun werden, ist ein Rigging-System mit geraden Beinen gegen ein anderes auszutauschen. Das bringt nichts. Bei der entscheidenden Kennzahl liegen sie zwischen 1,04 und 1,15, während das Künstler-Rig 1,30 erreicht. Der Abstand zur Referenz ist größer als der Abstand zwischen zwei beliebigen dieser Systeme.
Aktualisierung: Es stellte sich heraus, dass es einen dritten Weg gibt, und er verändert das Bild so deutlich, dass er einen eigenen Artikel verdient. Statt zwischen Skeletten zu retargeten, lösen wir die Animation jetzt anhand der verformten Oberfläche direkt in den lokalen Raum jedes Rigs. Die daraus entstehende Qualitätsrangfolge ist die Umkehrung der obigen. Mehr dazu in Teil 2: die Oberfläche lösen, nicht das Skelett.
Einschränkungen, weil sie hier wichtig sind
Die Stichprobengrößen sind ungleich, und das schränkt die Aussagekraft der Durchschnittswerte ein. RigNet, SkinTokens und Tripo liefen jeweils auf allen zwölf Modellen. Anything World lief auf acht, von denen sechs ein Rig ergaben. Die beiden fehlgeschlagenen Durchläufe endeten mit selbsterklärenden Fehlermeldungen statt mit einem schlechten Rig, das wir hätten messen können. Tripos fünf ursprüngliche Rigs waren Überbleibsel früherer Retargeting-Arbeiten; die übrigen sieben wurden daher für diesen Benchmark über denselben Endpunkt und mit denselben Eingaben geriggt. Durch ihre Ergänzung änderte sich die mittlere Beugung um 0,004 und der mittlere Spiegelungsfehler sank von 1,54 % auf 1,13 %. Das zeigt ungefähr, wie stark eine Stichprobe von fünf Modellen das System in einer Hinsicht begünstigte und in der anderen benachteiligte.
Bei Anything World im Besonderen begannen wir mit zwei Rigs und hätten beinahe eine Behauptung allein darauf gestützt veröffentlicht. Beide zeigten dieselbe Anomalie an den Vorderbeinen, was vernichtend wirkte. Dann kam das erste Modell des größeren Durchlaufs fehlerfrei zurück, und plötzlich sah es so aus, als läge der Fehler bei unserer eigenen Übermittlung. Erst bei sechs Modellen wurde das tatsächliche Muster sichtbar: Die Hälfte der Stichprobe ist betroffen, die Hinterbeine sind immer perfekt, und die extreme Seite ist nicht immer dieselbe. Zwei Modelle hätten einen selbstsicheren, falschen Artikel hervorgebracht. In beide Richtungen.
Die Checkpoints von RigNet stammten aus einem Drittanbieter-Mirror statt aus dem Download der Veröffentlichung selbst, der eine interaktive Bestätigung erfordert und Ratenbegrenzungen unterliegt. Seine Kennzahlen beschreiben daher unsere Pipeline, nicht die von den Autoren zertifizierten Ergebnisse. Um es überhaupt zum Laufen zu bringen, waren sieben separate, undokumentierte Korrekturen nötig. Eine davon betrifft eine interaktive Abfrage der Zeitzone, die den Container-Build ohne jede Fehlermeldung hängen lässt. Eine weitere betrifft einen Debug-Viewer, der ein Fenster öffnet und dann für immer blockiert. Auch ein Headless-Betrieb umgeht dieses Problem nicht, weil der Voxelizer über OpenGL rastert und der Prozess daher ein Display benötigt.
Schließlich setzt das Beugungsverhältnis eine neutrale, stehende Bind-Pose voraus. Für diese zwölf Tiere ist es die richtige Kennzahl; für ein mitten im Schritt geliefertes Rig wäre es die falsche.
Die Tiere sind CC0-Modelle von Quaternius, sodass jeder diesen Versuch wiederholen kann. Wenn du Vierbeiner riggst und andere Ergebnisse gemessen hast, würden wir gern in unserem Discord davon erfahren.