3D मॉडल को कपड़े कैसे पहनाएँ
Oleg Sidorkin द्वारा, Cinevva के CTO और सह-संस्थापक
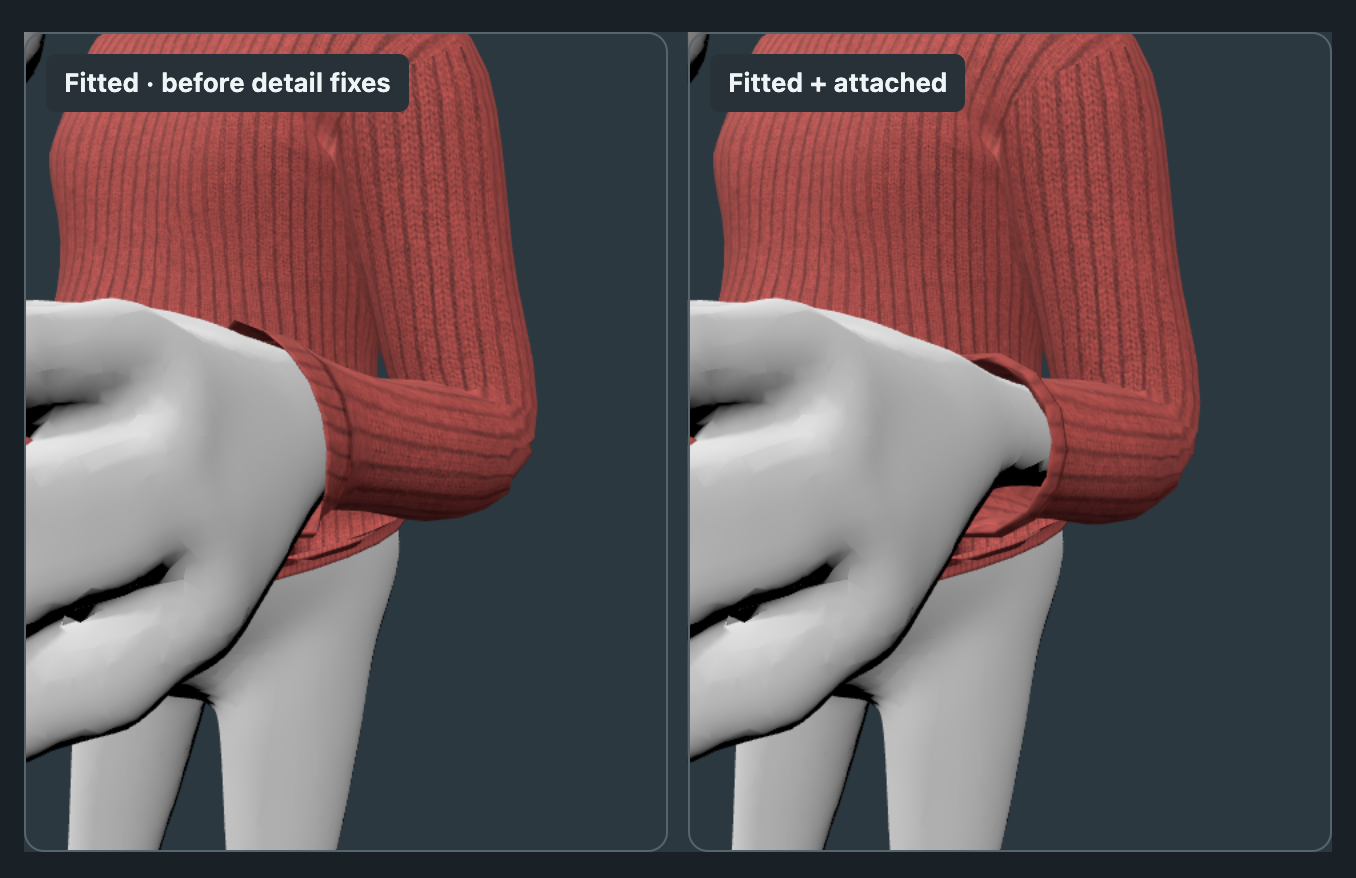
आपके पास एक पात्र और कपड़े का एसेट है। आप इन्हें ऐसे कपड़े पहने हुए पात्र में कैसे बदलेंगे जो चल-फिर सके?
धड़ के ऊपर शर्ट रखना पहला कदम है। शर्ट को पात्र के अनुपात से मेल भी खाना चाहिए, सही जोड़ों का अनुसरण करना चाहिए, अपनी सामग्री बनाए रखनी चाहिए और एनीमेशन के दौरान शरीर से नहीं टकराना चाहिए। ये अलग-अलग समस्याएँ हैं और एक को हल करने से बाकी अपने-आप हल नहीं होतीं।
हमने दोबारा इस्तेमाल किए जा सकने वाले स्वेटर और पहले से रिग किए गए पात्र की मदद से Cinevva के ऑटो-रिगर के लिए इस वर्कफ़्लो को परखा। नीचे आप उस प्रयोग के वास्तविक चरण देख सकते हैं। यह एक स्वेटर के साथ हाथ से निर्देशित प्रोटोटाइप है, जिसमें एक मानव-सदृश मेंढक पर पतलून और शॉर्ट्स के अतिरिक्त बेसलाइन भी शामिल हैं; मनमाने अपलोड के लिए स्वचालित कपड़ा-प्रणाली अभी भविष्य का काम है।
प्रक्रिया को 3D में देखें
व्यूअर फिट किए गए और स्किन किए गए मॉडल के साथ खुलता है। बाईं ओर पहले का चरण दिखाने के लिए पहले / बाद की तुलना करें सक्षम करें, जिसकी शुरुआत केवल स्केल और प्लेसमेंट से होती है। स्वेटर का आकार बदलकर उसे पात्र के पास रखा गया है, लेकिन उसकी बाँहें अभी भी अपनी मूल मुद्रा में हैं और वह कंकाल से जुड़ा नहीं है। दाईं ओर का मॉडल फिट और स्किन किया गया है, इसलिए वह पात्र के एनीमेशन का अनुसरण करता है।
तुलना सक्षम होने पर, प्लेसमेंट से शरीर के साथ संरेखण और फिर पहले के फिट व स्किन किए गए संस्करण तक जाने के लिए तुलना चरण का उपयोग करें। आकृतियों की तुलना करने के लिए विश्राम से शुरू करें। यह देखने के लिए चलाएँ दबाएँ कि फिटिंग और अटैचमेंट अलग-अलग चरण क्यों हैं। दोनों कैमरों को घुमाने के लिए किसी भी दृश्य को ड्रैग करें या पात्र को पीछे से देखें।
ये प्रयोग के सहेजे गए चरण हैं, कोई कृत्रिम “खराब” एनीमेशन नहीं। पहले दो चरणों में बिना स्किन किया हुआ कपड़ा अपनी जगह स्थिर रहता है, जबकि शरीर चलता है। तीसरे चरण में दोनों कपड़े पहले से फिट और स्किन किए गए हैं, इसलिए शेष अंतर छोटे हैं। आगे का क्लोज़-अप इन्हीं विवरणों की जाँच करता है।
260-मोशन यूनिवर्सल पैक में खोजने के लिए मोशन खोजें का उपयोग करें, फिर अपने-आप प्लेबैक शुरू करने के लिए कोई एनीमेशन चुनें। रोकने के लिए रोकें का उपयोग करें। चलना, कूदना, झुककर स्थिर रहना या बैठकर स्थिर रहना आज़माएँ। क्लिप माँग पर लोड होती हैं और Rigger वाले ही रीटार्गेटिंग कोड का उपयोग करती हैं। तुलना के दोनों पात्र क्लिप की टाइमलाइन और वर्कबेंच के रूट-मोशन तथा स्किन-आधारित ग्राउंडिंग नियम साझा करते हैं। फ़र्श का ग्रिड स्थिर रहता है; पूर्ण-शरीर कैमरा श्रोणि की ऊर्ध्वाधर गति को रद्द किए बिना क्षैतिज यात्रा का अनुसरण करता है। कपड़े या फिटिंग चरण बदलते समय भी आप उस गति को जारी रख सकते हैं।
मूल मुद्रा नियंत्रणों पर लौटने और लेख में दिए गए मापन मामलों को दोहराने के लिए नैदानिक मुद्राएँ चुनें। यूनिवर्सल मोशन दृश्य निरीक्षण के लिए हैं; यहाँ दी गई टकराव संख्याएँ यह सिद्ध नहीं करतीं कि उन गतियों के दौरान कपड़ा शरीर से अलग रहता है। बिना स्किन किए गए तैयारी चरण में शरीर के चलते समय कपड़ा स्थिर रहता है।
ब्राउज़र तैयार एनीमेशन एसेट को चलाता और रीटार्गेट करता है। वह रीयल टाइम में कपड़े फिट नहीं करता या क्लॉथ सिमुलेशन नहीं चलाता।
1. ऐसे कपड़े चुनें जिन्हें वास्तव में दोबारा इस्तेमाल किया जा सके
शुरुआत के दो उपयोगी विकल्प हैं: किसी खास अवतार परिवार के लिए बनाए गए कपड़े और स्वतंत्र गारमेंट मेश जिन्हें आप नए शरीर के अनुरूप ढालेंगे। पहला विकल्प ज्ञात शरीर, मुद्रा और अक्सर एक अटैचमेंट परंपरा देता है। दूसरा अधिक स्वतंत्रता देता है, लेकिन फिटिंग पाइपलाइन को अधिक काम करना पड़ता है।
इस प्रयोग के लिए हमने MakeHuman Shirts01 संग्रह से MargaretToigo का फ़िशरमैन स्वेटर चुना। उस विशिष्ट एसेट को CC0 के रूप में सूचीबद्ध किया गया है। इसमें OBJ मेश, UV टेक्सचर, मटेरियल विवरण और MakeHuman के बॉडी टेम्पलेट के लिए एक करेस्पॉन्डेंस फ़ाइल शामिल है। गारमेंट में 2,126 वर्टेक्स और 4,164 त्रिभुज हैं।
किसी डाउनलोड को दोबारा इस्तेमाल किए जा सकने वाले वॉर्डरोब आइटम के रूप में मानने से पहले वास्तविक एसेट के अधिकार और सामग्री जाँचें। केवल प्रीव्यू इमेज से यह साबित नहीं होता कि आपके पास अलग गारमेंट मेश, उपयोग योग्य टेक्सचर या कपड़े पहने मॉडल को वितरित करने की अनुमति है।
हमारे स्वेटर का टेम्पलेट करेस्पॉन्डेंस उपयोगी है, लेकिन सार्वभौमिक नहीं। यह MakeHuman की बॉडी टोपोलॉजी को संदर्भित करता है। हमारे मेंढक का मेश और कंकाल अलग है, इसलिए OBJ इम्पोर्ट करने से वह करेस्पॉन्डेंस अपने-आप लागू नहीं होता। बॉडी-टेम्पलेट करेस्पॉन्डेंस वेट भी कंकाल के स्किन वेट से अलग होते हैं।
पतलून और शॉर्ट्स भी आज़माएँ
स्वेटर कंधों और बाँहों की परीक्षा लेता है। पतलून एक अलग फिटिंग समस्या जोड़ती है: कूल्हों को घेरे हुए कमरबंद, स्वतंत्र रूप से चलने वाली दो टाँगें और उन्हें जोड़ने वाला क्रॉच। शॉर्ट्स में कूल्हों की वही समस्या होती है, लेकिन वे घुटने से पहले समाप्त हो जाते हैं।
कार्गो पतलून या डेनिम शॉर्ट्स चुनें। व्यूअर हाथ से फिट और स्किन किया हुआ प्रोटोटाइप दिखाता है। बाईं ओर स्केल और प्लेसमेंट वाला चरण जोड़ने के लिए पहले / बाद की तुलना करें सक्षम करें। बायाँ घुटना मुड़ा हुआ और दोनों घुटने मुड़े हुए आज़माएँ, फिर पात्र के पीछे की ओर घुमाएँ। घुटने दिखाएँ दोनों दृश्यों में उन्हीं बाएँ और दाएँ घुटने के जोड़ों को चिह्नित करता है; कपड़े छिपाएँ मुद्रा की सीधी तुलना के लिए शरीर को सामने लाता है। जाँची गई सभी छह मुद्राओं में घुटने के जोड़ों की स्थितियाँ बिल्कुल मेल खाती हैं। अलग तरह से फिट की गई पतलून की बाहरी रेखाएँ अन्यथा घुटनों को एक-दूसरे के अधिक पास दिखा सकती हैं। ये अपने मूल टेक्सचर वाले दो अलग, दोबारा इस्तेमाल किए जा सकने वाले मेश हैं, स्वेटर के बदले हुए रंग नहीं।
दोनों एसेट Cortu के हैं और MakeHuman pants pack में CC0 के रूप में सूचीबद्ध हैं। इस प्रयोग के लिए हमने कम-रिज़ॉल्यूशन मेश को सबडिवाइड किया, उनके कूल्हे और टाँग वाले क्षेत्रों को मेंढक के जोड़ों पर मैप किया, स्थानीय क्लीयरेंस सुधार लागू किए और पास के शरीर के त्रिभुजों से वेट ट्रांसफ़र किए। नियंत्रण पहले से तैयार किए गए निचले शरीर के नैदानिक मोशन को दोहराते हैं।
कपड़ों के उदाहरण अभी भी प्रोटोटाइप हैं। स्वेटर, पतलून और शॉर्ट्स के सत्यापन परिणाम अलग-अलग हैं; नीचे दिए गए फिटिंग के सबक बताते हैं कि क्या बेहतर हुआ और अभी क्या गलत है।
2. शरीर और उसकी विश्राम मुद्रा निर्धारित करें
फिटिंग सिस्टम को यह जानना होता है कि कपड़े को किसे घेरना है। इस मामले में, हमारे स्थानीय रूप से रिग किए गए मेंढक में खुला बॉडी मेश, लंबी बाँहें, बड़े हाथ और 22-जोड़ों वाला मानव-सदृश कंकाल है। इससे हमें उपयोग योग्य लक्ष्य सतह और कंधे, कोहनी, कलाई, कूल्हे तथा गर्दन के सार्थक लैंडमार्क मिलते हैं।
पहले से कोट पहने पात्र में केवल कोट की बाहरी सतह हो सकती है। उसके नीचे पूरा धड़ मौजूद न भी हो सकता है। ऐसी स्थिति में व्यावहारिक विकल्प हैं: मौजूदा ज्यामिति के ऊपर बाहरी परत फिट करना, स्पष्ट रूप से अनुमानित बॉडी प्रॉक्सी का उपयोग करना या उपयुक्त बेस बॉडी प्राप्त करना। केवल जोड़ों के नाम गायब सतह को पुनः निर्मित नहीं कर सकते।
फिटिंग से पहले गारमेंट और शरीर को एक ही निर्देशांक फ़्रेम में रखें। उनके स्केल, दिशा, ऑब्जेक्ट ट्रांसफ़ॉर्म और विश्राम मुद्राओं का समाधान करें। नीचे झुकी बाँहों के चारों ओर बनाया गया गारमेंट केवल इसलिए T-पोज़ से मेल नहीं खाएगा कि दोनों के बाउंडिंग बॉक्स की ऊँचाई समान है।
इसीलिए एनीमेशन रीटार्गेटिंग कपड़ों की फिटिंग नहीं है: कंकालों के बीच गति ट्रांसफ़र करने से शर्ट नई छाती के अनुसार नहीं ढलती और न ही उसकी आस्तीनों का आकार बदलता है।
3. गारमेंट की आकृति को शरीर के अनुसार फिट करें
पहला डेमो साधारण प्लेसमेंट को अधिक सुविचारित संरेखण से अलग करता है। हमारा प्रोटोटाइप कंकाल से लक्ष्य लैंडमार्क पढ़ता है और स्वेटर पर स्पष्ट रूप से निर्धारित संगत लैंडमार्क का उपयोग करता है। धड़ का डिफ़ॉर्मेशन और बाँहों की मैपिंग प्रारंभिक फिट प्रदान करते हैं, जिसमें बाँह के खंडों के बीच निरंतर ब्लेंडिंग होती है।
अगला चरण विस्थापन को स्मूद करते हुए सीमित सतह-क्लीयरेंस सुधार लागू करता है। उद्देश्य गारमेंट की आकृति नष्ट किए बिना शरीर में धँसे कपड़े को बाहर की ओर ले जाना है। यह एक साधारण स्थिर फिटिंग बेसलाइन है, फ़ैब्रिक सॉल्वर नहीं।
अलग-अलग इनपुट अनुबंधों के लिए अलग-अलग तरीके उपयुक्त होते हैं:
| शुरुआती स्थिति | व्यावहारिक फिटिंग तरीका | अभी क्या जाँचना बाकी है |
|---|---|---|
| उसी बॉडी टेम्पलेट के लिए बनाया गया गारमेंट | उसका ज्ञात टेम्पलेट करेस्पॉन्डेंस या समर्थित बॉडी-शेप नियंत्रण लागू करें | मुद्रा, अनुपात और एसेट-विशिष्ट मान्यताएँ |
| अलग गारमेंट और अलग शरीर | लैंडमार्क या फिटिंग केज संरेखित करें, गारमेंट को डिफ़ॉर्म करें, फिर ओवरलैप हटाएँ | सीम, सिल्हूट, क्लीयरेंस और स्थानीय खिंचाव |
| ढीले या परतदार कपड़े | प्रॉक्सी और टकराव-सचेत फिटिंग का उपयोग करें; ऑफ़लाइन क्लॉथ सिमुलेशन पर विचार करें | परतों का क्रम, स्वयं से संपर्क और आयतन का संरक्षण |
तालिका संभावित वर्कफ़्लो विकल्पों का वर्णन करती है। हमारे प्रयोग दूसरे तरीके का उपयोग करते हैं: स्वेटर और पतलून के लिए लैंडमार्क फिटिंग, और उसके बाद शॉर्ट्स के लिए डिफ़ॉर्मेशन केज। वे हर विधि या गारमेंट श्रेणी को सत्यापित नहीं करते।
फिटिंग के दौरान डिज़ाइन का मूल उद्देश्य बनाए रखें। ढीला कोट शरीर पर पेंट की हुई सतह की तरह चिपक नहीं जाना चाहिए। स्कर्ट में दोनों टाँगों के चारों ओर जगह चाहिए। किसी ऑप्टिमाइज़र का इनपुट आसान बनाने के लिए UV सीम और अलग परतों को बिना सोचे-समझे वेल्ड नहीं करना चाहिए।
4. फिट किए गए कपड़ों को रिग से जोड़ें
फिटिंग के बाद भी गारमेंट को एक अलग प्रश्न का उत्तर चाहिए: हर वर्टेक्स को किन हड्डियों के साथ चलना चाहिए?
पूरे स्वेटर को पात्र का चाइल्ड बनाने से वह पात्र के साथ चलता है, लेकिन इससे आस्तीन कोहनी पर नहीं मुड़ती। स्केलेटल स्किनिंग प्रत्येक वर्टेक्स को जॉइंट ट्रांसफ़ॉर्म का भारित संयोजन देती है। शरीर से सटे कपड़ों के लिए शरीर का मौजूदा वेट फ़ील्ड एक उपयोगी शुरुआती बिंदु है।
स्वेटर के लिए हमारा प्रोटोटाइप विश्वसनीय सतह वेट ट्रांसफ़र करता है और Robust Skin Weights Transfer via Weight Inpainting में वर्णित तरीके का अनुसरण करते हुए अनिश्चित क्षेत्रों को भरोसेमंद पड़ोसी क्षेत्रों से भरता है। मिलानों को ज्यामिति के आधार पर फ़िल्टर किया जाता है और अस्पष्ट क्षेत्रों को स्पष्ट अटैचमेंट उद्देश्य से संभाला जाता है। आस्तीन के लिए पास का हाथ आवश्यक नहीं कि सही वेट स्रोत हो। दस्ताने के लिए वह सही हो सकता है।
पतलून और शॉर्ट्स शरीर के वेट का अधिक सरल निकटतम-त्रिभुज, बैरीसेंट्रिक ट्रांसफ़र उपयोग करते हैं, जो प्रति वर्टेक्स अधिकतम चार जॉइंट प्रभावों तक सीमित है। इस विधि को भी क्रॉच और प्रत्येक टाँग के छोर के आसपास सावधानी से जाँचना पड़ता है।
परिणामस्वरूप गारमेंट मौजूदा एनीमेशन का अनुसरण करता है। इसमें अभी स्वतंत्र फ़ैब्रिक मोशन नहीं है। क्लॉथ सिमुलेशन, स्प्रिंग-संचालित सेकेंडरी मोशन और बेक किया हुआ क्लॉथ एनीमेशन अतिरिक्त विकल्प हैं; वे केवल इसलिए अपने-आप नहीं आ जाते कि किसी मेश में स्किन वेट हैं।
मुख्य डेमो में प्लेबैक के दौरान स्केल और प्लेसमेंट की तुलना फिटिंग और वेट ट्रांसफ़र से करें। यही पात्र के चारों ओर रखे गारमेंट और उसकी मुद्रा में भाग लेने वाले गारमेंट के बीच का अंतर है।
5. कपड़े पहने पात्र को गति में परखें
विश्राम मुद्रा में सही दिखने वाली फिटिंग खराब अटैचमेंट या ऐसा इंटरसेक्शन छिपा सकती है जो जोड़ मुड़ने पर दिखाई देता है। पात्र को सामने, बगल और पीछे से जाँचें, फिर वे गतियाँ चलाएँ जो गारमेंट पर दबाव डालती हैं: उठी हुई बाँहें, मुड़ी कोहनियाँ, कलाई की गति और—जब कपड़ा वहाँ तक पहुँचता हो—कूल्हे तथा घुटने।
वास्तविक गारमेंट के हमारे पहले प्रयास ने दिखाया कि कई माप क्यों आवश्यक हैं:
| प्रारंभिक फिट का चरण | शरीर को काटते हुए गारमेंट त्रिभुज |
|---|---|
| साधारण स्केलिंग | 352 |
| लैंडमार्क संरेखण | 495 |
| सतह-क्लीयरेंस सुधार | 33 |
लैंडमार्क चरण ने गारमेंट के प्लेसमेंट को अधिक उद्देश्यपूर्ण बनाया, लेकिन इंटरसेक्शन बढ़ा दिए। सतह सुधार ने संख्या काफ़ी घटाई, फिर भी वह टकराव-मुक्त नियम पर खरा नहीं उतरा।
केवल वर्टेक्स पर आधारित परीक्षण और भी अधिक भ्रामक था। उसने निकटतम बॉडी-सर्फ़ेस नॉर्मल की नकारात्मक दिशा में शून्य वर्टेक्स बताए, जबकि त्रिभुज जाँच में अभी भी इंटरसेक्शन मिले। किसी त्रिभुज के कोने पास की सतह से अलग दिखने के बावजूद वह शरीर के आर-पार जा सकता है।
पतलून और शॉर्ट्स से हमने क्या सीखा
निचले शरीर के प्रयोगों ने ऐसी विफलता उजागर की जिसे केवल टकराव स्कोर नहीं पकड़ सकता: गारमेंट कम इंटरसेक्ट कर सकता है और फिर भी गलत दिख सकता है।
पतलून ने अपनी आकृति खो दी। केवल क्लीयरेंस पर आधारित सुधार ने अत्यधिक चौड़े कूल्हे बनाए रखे। कपड़े को शरीर की ओर खींचने से वह फैलाव हट गया, लेकिन क्रॉच नीचे खिंच गया और पतलून कसी हुई, विकृत सतह जैसी दिखने लगी। दोनों पात्रों पर घुटने के जोड़ों की स्थितियाँ मेल खाने से यह सिद्ध नहीं हुआ कि कपड़े सही फिट हुए हैं।
इसके बाद हमने कमरबंद, क्रॉच, घुटने और टखने की ऊँचाइयाँ स्थिर कीं तथा क्लीयरेंस सुधारों को क्षैतिज गति तक सीमित कर दिया। इससे राइज़ बहाल हुआ, लेकिन सामने, बगल और पीछे के नज़दीकी दृश्यों में अभी भी क्रॉच पर सिकुड़न, कोणीय घुटने, असमान कफ़ और कार्गो सिल्हूट की हानि दिखाई दी। वर्तमान पतलून में विश्राम अवस्था में 53 प्रभावित त्रिभुज और छह नमूना मुद्राओं में 50–92 प्रभावित त्रिभुज बने हुए हैं। झुके हुए संस्करण में कम इंटरसेक्शन थे—विश्राम अवस्था में 21—लेकिन वह स्वीकार्य फिट नहीं था।
शॉर्ट्स को अपने अलग प्रतिबंधों की आवश्यकता थी। पहले वाली फिटिंग बेसलाइन लागू करने से फैली हुई कमर, मुड़ा हुआ क्रॉच और अत्यधिक चौड़े टाँग-छोर बने। हमने स्वतंत्र वर्टेक्स गति को 5 × 5 × 5 डिफ़ॉर्मेशन केज से बदल दिया: एक मोटा ग्रिड जिसकी गति पास के कपड़े को साथ में डिफ़ॉर्म करती है। केज ऊर्ध्वाधर राइज़ को स्थिर रखते हुए स्रोत मेश और UV सीम को सुरक्षित रखता है। इससे खुरदरी सिलवटें कम हुईं, लेकिन शुरुआत में कमरबंद धड़ से दूर खड़ा रहा।
अगले सुधार ने कमरबंद के वास्तविक 136-वर्टेक्स बाउंड्री लूप की पहचान की और उसे धड़ के क्रॉस-सेक्शन के अनुसार फिट किया। इससे बगल का सिल्हूट बेहतर हुआ। इसके बाद पीछे से निरीक्षण में ऐसी क्लिपिंग सामने आई जिसे बाउंड्री और वर्टेक्स-क्लीयरेंस जाँच नहीं पकड़ पाई थीं: स्पष्ट रूप से अलग दिखने वाले वर्टेक्स के बीच भी फ़ैब्रिक का कोई त्रिभुज शरीर को काट सकता है। पिछले कमरबंद में त्रिभुज-स्तर के सुधार की आवश्यकता थी। हमने सीमा प्रतिबंधों को अधिक कड़ा किया, कमरबंद की पूरी पट्टी की जाँच की, और केवल परस्पर काटने वाले परिधान फलकों को उन शरीर-त्रिभुजों के तलों के सापेक्ष बाहर की ओर खिसकाया जिन्हें वे काट रहे थे। कमरबंद की ऊँचाई स्थिर रखी गई।
| शॉर्ट्स संशोधन | पूरा परिधान: स्थिर अवस्था में प्रभावित त्रिभुज | पिछला कमरबंद: स्थिर अवस्था में प्रभावित त्रिभुज |
|---|---|---|
| प्रारंभिक फिटिंग आधाररेखा | 143 | अलग से नहीं मापा गया |
| पहले कमरबंद प्रतिबंध के साथ केज फिट | 28 | 9 |
| वर्तमान पिछले-कमरबंद का सुधार | 19 | 0 |
अंतिम जाँच में नमूने के सभी छह पोज़ में पिछले कमरबंद पर एक भी प्रतिच्छेदन नहीं मिला, जबकि हर पोज़ में अन्य स्थानों पर 19 त्रिभुज प्रभावित थे। पिछला क्षेत्र स्रोत परिधान के त्रिभुज केंद्रकों से परिभाषित किया गया है; यह एक क्षेत्रीय परिणाम है, पूरी शॉर्ट्स की स्वीकृति नहीं। शॉर्ट्स के माप में कमरबंद का पिछला संशोधन और वर्तमान सुधार, दोनों शामिल हैं।
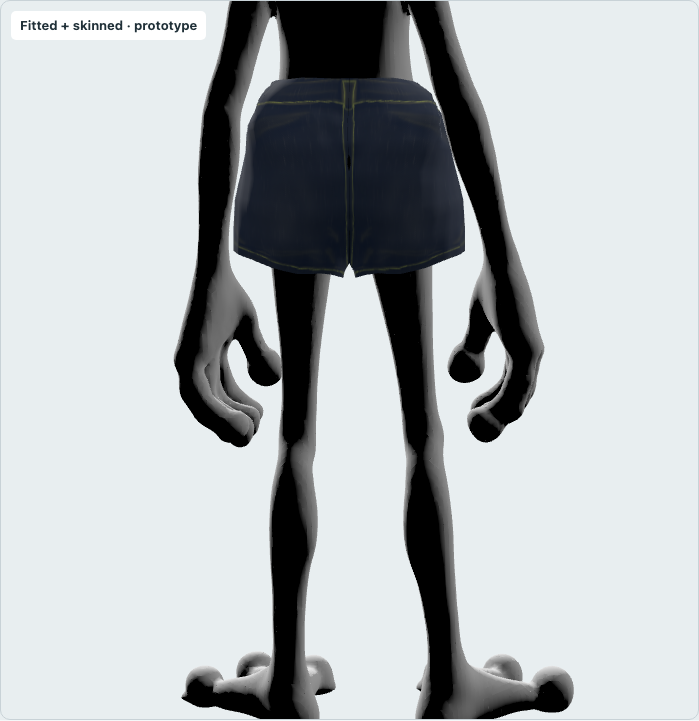
वर्तमान पिछला दृश्य। जाँचे गए पोज़ में कमरबंद की क्लिपिंग ठीक कर दी गई है; निचली पिछली सिलाई का दोष अभी भी दिखाई देता है। टाँगों के खुले हिस्सों को भी और परिष्कृत करने की आवश्यकता है।
कमरबंद के लक्ष्यों में इस मॉडल के चारों ओर 14 मिमी की अपेक्षित ढील शामिल है। अंतिम सीमा उन लक्ष्यों से औसतन 2.0 मिमी और अधिकतम 5.4 मिमी भिन्न है। ये दृश्य की मीटर इकाई परंपरा के अंतर्गत फिटिंग पैरामीटर और लक्ष्य त्रुटियाँ हैं—सार्वभौमिक सिलाई माप या टकराव-मुक्त होने की गारंटी नहीं।
व्यावहारिक सीख यह है कि प्रत्येक परिधान के लिए राइज़, सिल्हूट, सिलाई की अखंडता, जुड़ाव और टकराव से दूरी की अलग-अलग आवश्यकताएँ तय की जानी चाहिए। शॉर्ट्स के लिए अगला काम प्रत्येक हेम को उसकी अपनी जाँघ के चारों ओर सीमित करना और सुधारे गए कमरबंद को प्रभावित किए बिना पिछली सिलाई की मरम्मत करना है। इसके बाद अधिक विस्तृत चलने, बैठने और उकड़ूँ होने के परीक्षण करने होंगे। पृथक जाँचें स्व-टकराव, समतलीय संपर्कों या नमूना फ़्रेमों के बीच की गति को शामिल नहीं करतीं।
सूक्ष्म विवरण की जाँच: आस्तीन और कलाइयाँ
इस व्यापक कार्यप्रवाह में आस्तीन विफलता का एक स्पष्ट उदाहरण थीं। पहले फिट किया गया स्वेटर पूरे पात्र के पैमाने पर परिष्कृत संस्करण जैसा ही दिखता था। अंतर क्लोज़-अप और कलाई पर दबाव डालने वाले पोज़ में अधिक स्पष्ट हुआ।
नीचे दिया गया व्यूअर परिष्कृत कफ़ दिखाता है। पुराने कफ़ को इसके साथ देखने के लिए पहले / बाद की तुलना करें चालू करें; दोनों पहले से फिट और स्किन किए हुए हैं। कलाइयाँ 45° आगे या कलाइयाँ 45° पीछे चुनें, फिर कफ़ के खुले हिस्से की जाँच करें। यह परिष्करण की तुलना है, पूरी फिटिंग प्रक्रिया का आरंभ और अंत नहीं।
हमने प्रत्येक कफ़ का वास्तविक सीमा लूप निकाला, कोहनी के आर-पार बाँह की मैपिंग को ब्लेंड किया और कफ़ के सुधार को आसपास के कपड़े में फैलाया। इस मेंढक पात्र पर खुले हिस्सों को अग्रबाहुओं की ओर 50 मिमी खिसकाने से उसके बड़े हाथों के लिए अधिक जगह बनी। यह ऑफ़सेट इस पात्र के लिए समायोजित किया गया पैरामीटर है, कपड़ों के लिए कोई सार्वभौमिक नियम नहीं।
| निरीक्षण पोज़ | पिछली फिटिंग: प्रभावित आस्तीन त्रिभुज | परिष्कृत फिटिंग |
|---|---|---|
| स्थिर अवस्था | 12 | 0 |
| कोहनी 75° मुड़ी हुई | 12 | 0 |
| कलाई 45° आगे | 79 | 0 |
| कलाई 45° पीछे | 60 | 0 |
व्यापक परीक्षण में फिर भी नमूने के 22 एनीमेशन फ़्रेमों में से छह में आस्तीन का एक प्रभावित त्रिभुज मिला। पूरे परिधान में भी स्थिर अवस्था में आस्तीन मास्क के बाहर 21 प्रभावित त्रिभुज शेष हैं। निरीक्षण के चार साफ़ पोज़ पोशाक को टकराव-मुक्त सिद्ध नहीं करते।
ये ऑफ़लाइन, पृथक त्रिभुज-प्रतिच्छेदन माप हैं। इनमें परिधान का स्व-प्रतिच्छेदन, समतलीय संपर्क और नमूना फ़्रेमों के बीच होने वाली घटनाएँ शामिल नहीं हैं; आस्तीन मास्क में कंधे का सबसे अंदरूनी संक्रमण क्षेत्र शामिल नहीं है। डेमो किसी लाइव टकराव स्कोर की गणना नहीं करते। आस्तीन के माप और एनीमेशन के माप अलग से उपलब्ध हैं।
6. निर्यात करें, पुनः लोड करें और सत्यापित करें
फिटिंग टूल से बाहर निकलने के बाद भी कपड़े पहने पात्र को सही ढंग से काम करना चाहिए। लक्षित व्यूअर या इंजन में ज्यामिति, मटेरियल, UV, स्केलेटन बाइंडिंग और एनीमेशन का सत्यापन करें।
हमने परिणाम को GLB के रूप में निर्यात किया और स्वतंत्र रूप से Three.js में लोड किया। स्वेटर की टेक्सचर और स्किनिंग सुरक्षित रहीं। UV सीमों के कारण निर्यात किए गए वर्टेक्स की संख्या 2,126 से बढ़कर 2,386 हो गई, जो अपने आप में ज्यामिति की विफलता नहीं है। पुनः लोड करने के बाद स्थिर सतह की अधिकतम मापी गई विसंगति फ़ाइल की मीटर इकाई परंपरा के अंतर्गत 0.001 मिमी से कम थी।
यह निर्यात-संगतता की जाँच है, भौतिक रूप से सटीक सिलाई का दावा नहीं। सार्वजनिक Rigger का पूरा परिधान अपलोड और निर्यात कार्यप्रवाह इस प्रयोग के साथ एकीकृत या सत्यापित नहीं किया गया है।
AI कहाँ मदद करता है—और कहाँ अब भी इंजीनियरिंग की आवश्यकता है
मानवीय समीक्षा ने पतलून के नीचे लटके क्रॉच, शॉर्ट्स की ढीली कमर और पिछले हिस्से की उस क्लिपिंग को उजागर किया जिसे पहले की जाँचें पकड़ नहीं पाई थीं। इसके बाद AI-सहायित दृश्य निरीक्षण में सामने, बगल और पीछे के नज़दीकी दृश्य जाँचे गए, जिनमें अस्थायी सादे मटेरियल भी शामिल थे ताकि मेश के दोष अधिक आसानी से दिखाई दें। हमने इन अवलोकनों को मापी गई ज्यामिति के साथ जोड़ा और विफल पुनरावृत्तियों को सुरक्षित रखा।
इस फ़ीडबैक ने विधि को बदल दिया: मेल खाते स्केलेटन अच्छे परिधान आकार को सिद्ध नहीं करते, बाधा-मुक्त वर्टेक्स बाधा-मुक्त त्रिभुजों को सिद्ध नहीं करते, और टकरावों की कम संख्या विकृत सिल्हूट को उचित नहीं ठहराती।
यह स्पष्ट लैंडमार्क और फिटिंग नियमों वाली AI-सहायित इंजीनियरिंग थी। हमने कोई सार्वभौमिक परिधान फिटर प्रशिक्षित नहीं किया और न ही यह सिद्ध किया कि कोई विज़न मॉडल मनमाने परिधानों को स्वीकृति दे सकता है।
अगले चरणों में शॉर्ट्स की सिलाई और हेम के प्रतिबंध, आकार-संरक्षित पतलून फिट, वास्तविक मानव आधार शरीर और ट्यूनिंग से अलग रखा गया एक परिधान शामिल हैं। हमें अधिक व्यापक एनीमेशन परीक्षणों और वास्तविक Rigger कार्यप्रवाह के माध्यम से एक एडेप्टर की भी आवश्यकता है।
पुनः उपयोग योग्य कार्यप्रवाह अब स्पष्ट है: उपयुक्त परिधान चुनें → शरीर और स्थिर पोज़ स्थापित करें → आकार फिट करें → जुड़ाव स्थानांतरित करें → गति और टकरावों का परीक्षण करें → निर्यात सत्यापित करें। यह प्रयोग उस प्रक्रिया का एक ठोस कार्यान्वयन दिखाता है, साथ ही वे स्थान भी जहाँ केवल विश्वसनीय दिखने वाली तस्वीर पर्याप्त नहीं होती।